












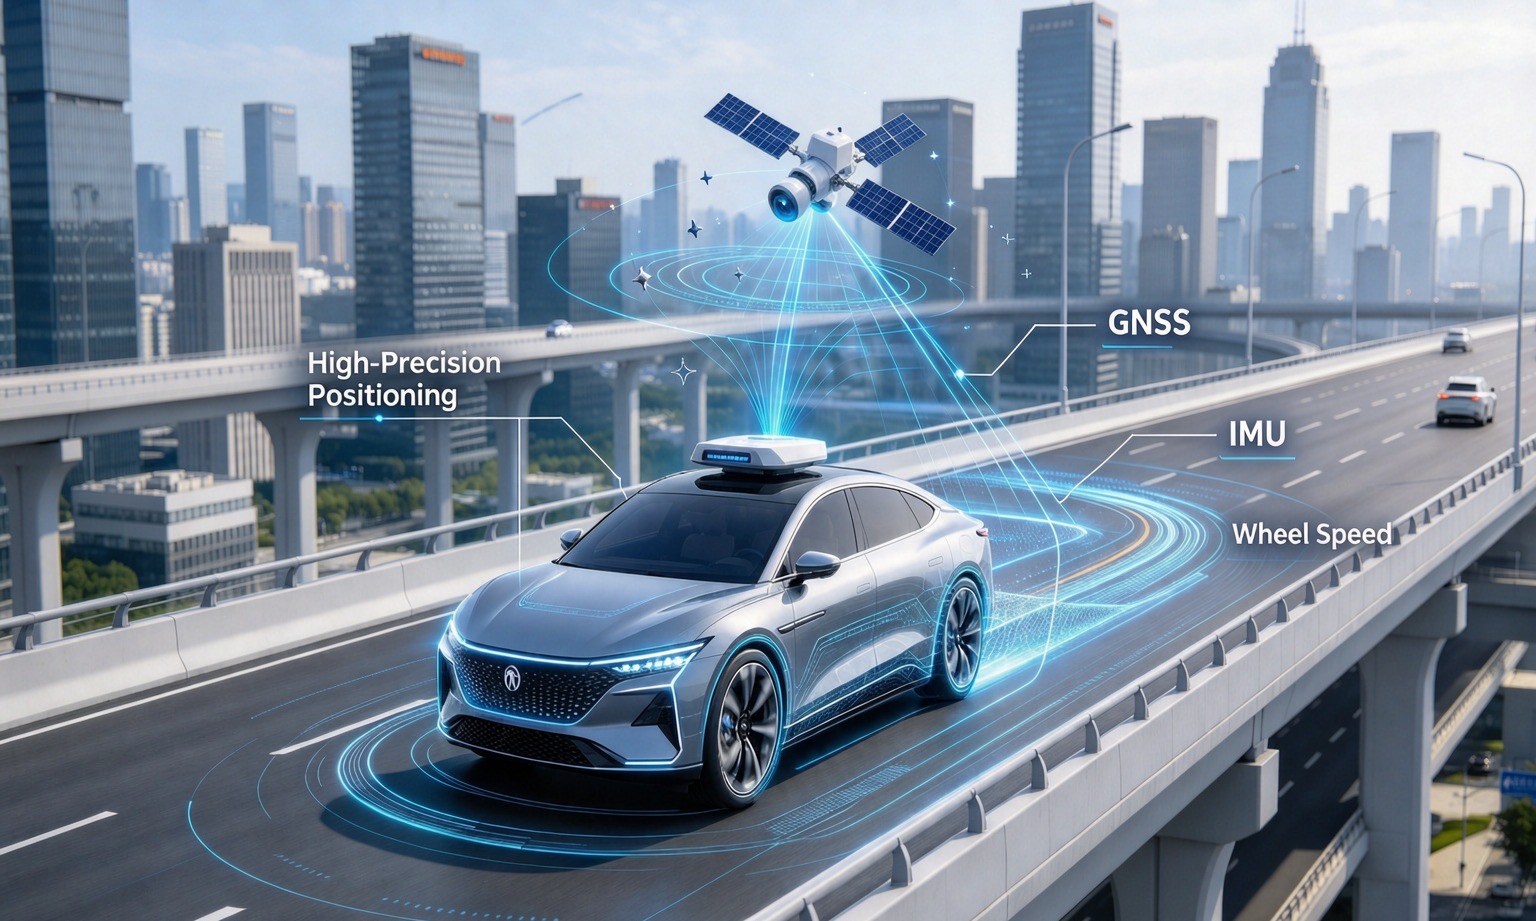
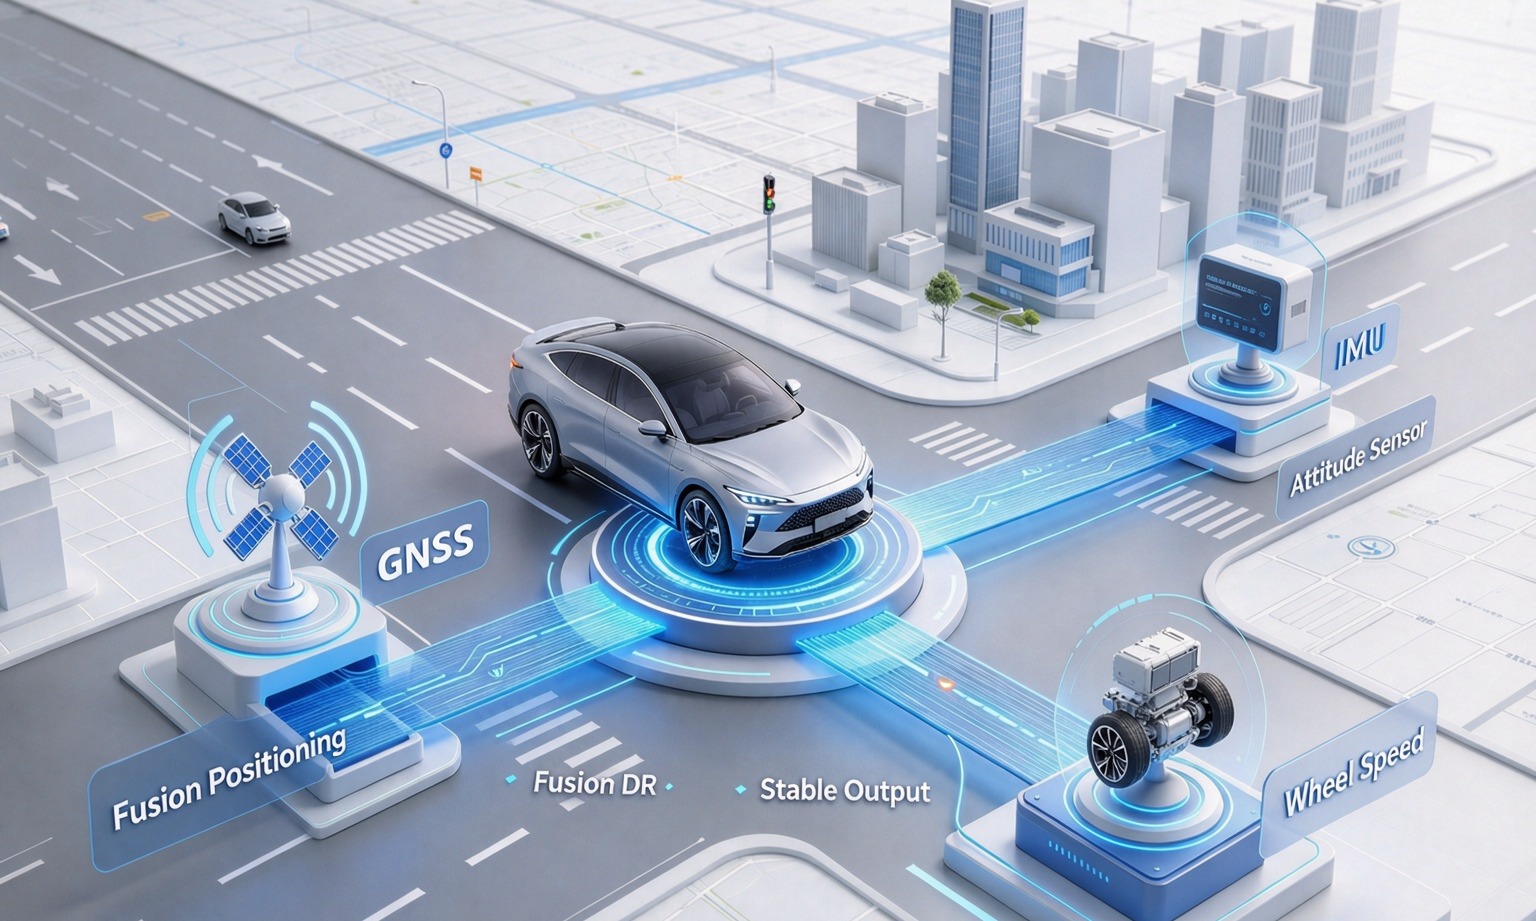
กล้องและไลดาร์ตอบคําถามหนึ่งได้ดีมาก: มีอะไรอยู่รอบตัวฉัน พวกเขายังไม่ตอบคําถามสามข้อที่ยานพาหนะต้องตอบก่อนเคลื่อนที่ — ฉันอยู่ตรงไหนบนแผนที่ ตัวถังชี้ไปทางไหน และฉันเคลื่อนที่เร็วแค่ไหน
นั่นคือหน้าที่ของ GNSS IMU wheel speed fusion และเป็นส่วนที่ได้รับความสนใจน้อยที่สุดจนกว่าจะมีปัญหาใต้อุโมงค์ ข้อมูลนี้เขียนจากฝั่งการบูรณาการ: ว่าเซ็นเซอร์แต่ละตัวมีอํานาจในหน้าที่อะไร จุดที่แต่ละตัวล้มเหลวอย่างเงียบ ๆ และการทดสอบที่ช่วยตัดสินข้อโต้แย้งก่อนที่โปรแกรมจะคอมมิต
GNSS IMU การรวมความเร็วล้อ: สามเซ็นเซอร์ สามความจริง
ทีมส่วนใหญ่สามารถอธิบายเซ็นเซอร์ทั้งสามตัวได้ มีน้อยกว่าที่จะบอกได้ว่าแต่ละเครื่องมีอํานาจในเรื่องใด และความแตกต่างนี้คือความแตกต่างระหว่างการออกแบบฟิวชันกับอุปกรณ์สามชิ้นที่เดินสายอยู่ในตู้เดียวกัน
| เซ็นเซอร์ | มีอํานาจสําหรับ | อัตรา | ล้มเหลวโดย |
|---|---|---|---|
| GNSS / RTK | ตําแหน่งสัมบูรณ์บนโลก | 1–10 Hz | สูญเสียท้องฟ้า หรือได้รับเงาสะท้อน |
| IMU | อัตราการหมุนและแรงจําเพาะ | 100–200 Hz | การผนวกอคติของตนเองเข้าไปในการดริฟต์ |
| ความเร็วล้อ | ระยะทางที่ผ่านยาง | 20–100 Hz บน CAN | รายงานการหมุนเมื่อยางลื่นไถล |
อ่านทีละคอลัมน์แล้วสถาปัตยกรรมจะเขียนตัวเอง: เซ็นเซอร์หนึ่งไม่มีการเลื่อนแต่ไม่มีความต่อเนื่อง เซ็นเซอร์หนึ่งมีความต่อเนื่องแต่ไม่มีการอ้างอิง เซ็นเซอร์หนึ่งยังไม่มีทั้งสองอย่าง วัดพื้นดินโดยตรงและแทบไม่มีค่าใช้จ่าย
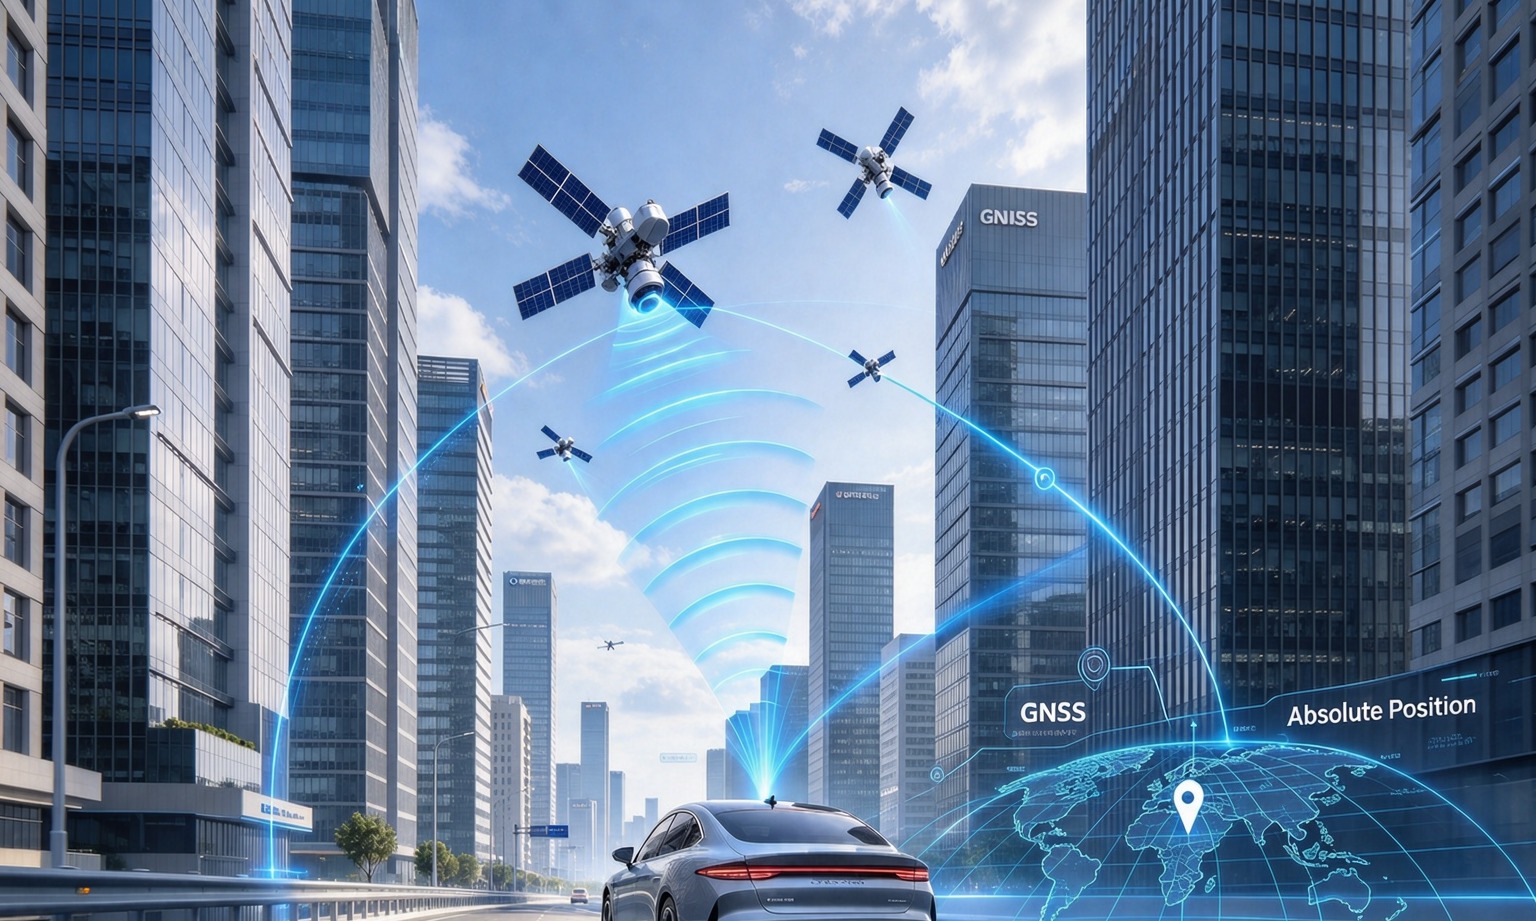
GNSS: เซ็นเซอร์เดียวที่รู้ว่า "ที่นี่" อยู่ที่ไหน
GNSS เป็นเซ็นเซอร์เดียวที่สามารถบอกตําแหน่งของคุณได้โดยที่ไม่เคยไปมาก่อน ทุกอย่างอื่นเริ่มต้นจากสมมติฐาน; GNSS เริ่มต้นจากดาวเคราะห์
ด้วยการแก้ไข RTK จะให้ตําแหน่งสัมบูรณ์ระดับเซนติเมตร และกลไกนี้ควรกล่าวอย่างชัดเจนเพราะอธิบายโหมดความล้มเหลวในภายหลัง: สถานีอ้างอิงที่ตําแหน่งที่ทราบจะวัดข้อผิดพลาดของบรรยากาศและวงโคจรในปัจจุบัน ส่งเป็นการแก้ไข และเครื่องรับจะลบค่านั้น การแก้ไขจะดีเท่ากับลิงก์ที่ส่งผ่านและมุมมองท้องฟ้าที่สนามเสาอากาศ — นั่นคือเหตุผลที่ทําให้RTK พบกับ PPKมีความสําคัญต่อการปรับแต่งหลังการถ่ายทํา แต่ไม่ช่วยยานพาหนะที่กําลังเคลื่อนที่
สองทรัพย์สินมักถูกอ่านผิดเป็นประจํา ข้อแรกคืออัตรา: 1–10 Hz เป็นปกติ ดังนั้นระหว่างสองจุดคงที่ รถสามารถวิ่งได้ครึ่งเมตรที่ความเร็ว 50 กม./ชม. และต้องมีบางสิ่งมาเติมเต็มช่องว่างนั้น ประการที่สองคือ ตัวเลขความแม่นยําหมายถึงการแจกแจงภายใต้เงื่อนไขที่ระบุไว้ ไม่ใช่คําสัญญาในทุกช่วงเวลา ในหุบเขาในเมือง ตําแหน่งที่ได้มักจะดูสะอาดตา คํานวณจากสัญญาณสะท้อน ซึ่งแย่กว่าการสูญเสียการจับจุดอย่างชัดเจน เพราะไม่มีสัญญาณในเอาต์พุตเตือนคุณ กลไกของเรื่องนี้ถูกกล่าวถึงการลดปัญหา Multipath ในการวางตําแหน่งเมือง.
IMU: เร็ว ลื่นไหล และผิดพลาดภายในไม่กี่วินาที
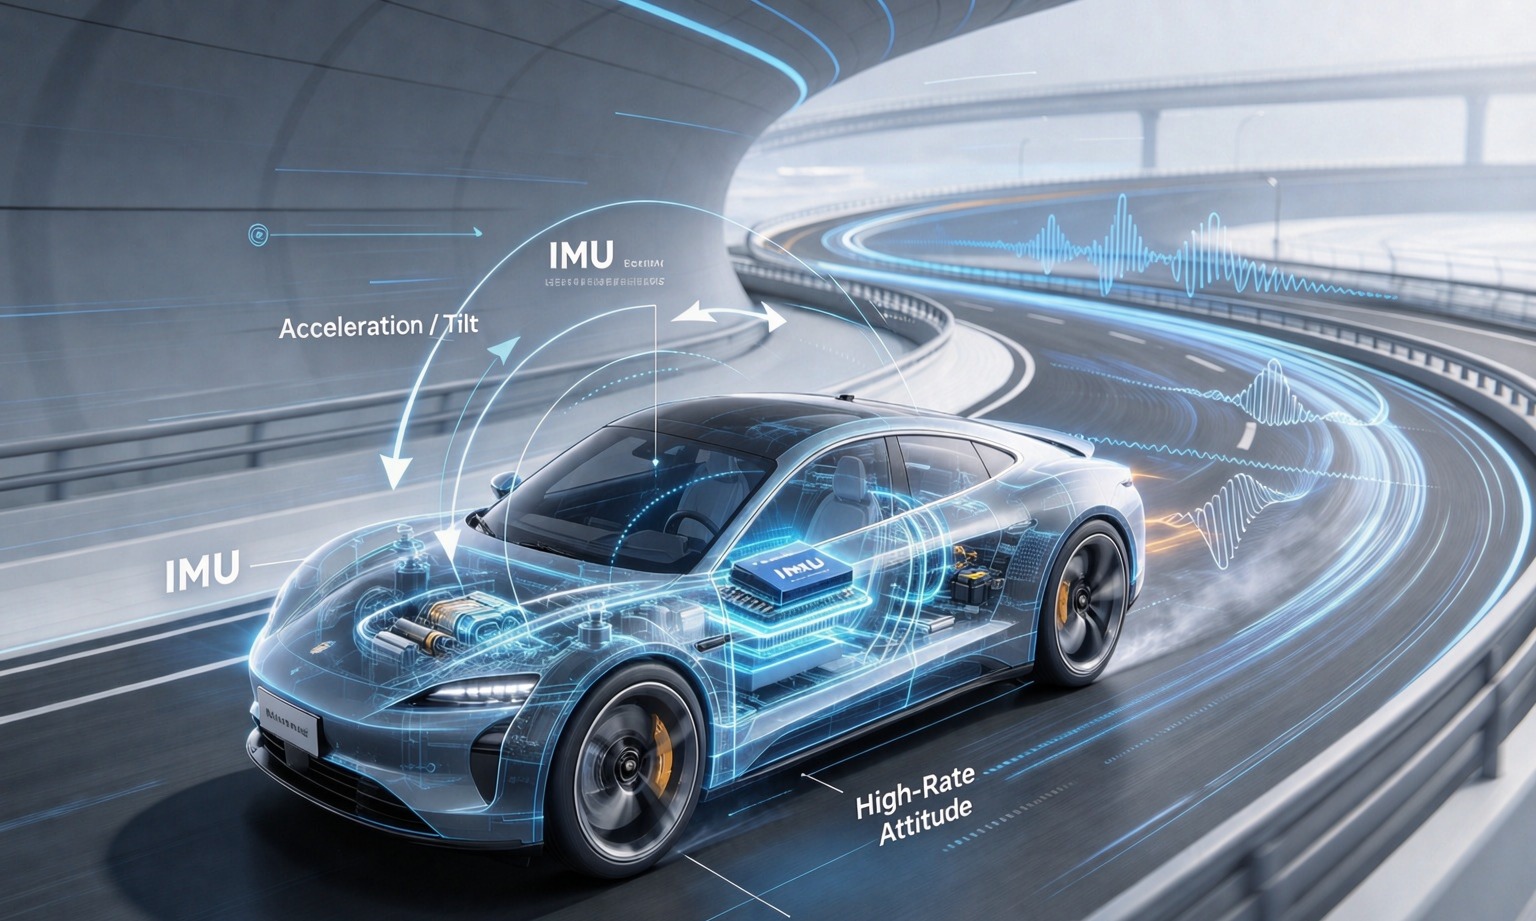
IMU เป็นเซ็นเซอร์เดียวที่รู้ว่าร่างกายทําอะไรในช่วงสิบมิลลิวินาทีที่ผ่านมา ไจโรสโคปวัดอัตราการหมุน ส่วนเครื่องวัดความเร่งวัดแรงเฉพาะ และการรวมทั้งสองอย่างจะได้ทิศทาง จากนั้นความเร็ว และตําแหน่งระยะสั้นที่เรียบพอสําหรับการบังคับทิศทาง
นอกจากนี้ยังเป็นเซ็นเซอร์ที่มักได้รับความไว้วางใจมากเกินไป: ผลลัพธ์ของมันไม่เคยดูเหมือนเสีย ไม่มีการหลุดออก ไม่มีธงเตือน ไม่มีการกระโดด รางจะโค้งเบา ๆ ออกจากถนน และยิ่งไปไกลเท่าไหร่ก็ยิ่งดูสมจริงมากขึ้นเท่านั้น
การคํานวณไม่ซับซ้อน ไจโรสโคปที่มีไบแอสเหลือ 0.5°/วินาที จะเกิดข้อผิดพลาดในการนําทาง 5° หลังจากสิบวินาทีหากไม่มีการแก้ไข และทุกเมตรที่เคลื่อนที่หลังจากนั้นจะถูกวางผิดทิศทาง เครื่องวัดความเร่งก็มีปัญหาเดียวกันในรูปแบบที่ละเอียดกว่า: มันไม่สามารถแยกแยะระหว่างการเร่งอย่างต่อเนื่องกับการเอียงได้ ดังนั้นฟิลเตอร์จึงต้องใช้ GNSS หรือความเร็วล้อเพื่อบอกว่าอันไหนเป็นอันไหน
แผ่นข้อมูลอาจทําให้เกิดความสับสน เพราะสเปกเฉื่อยมีสามหน่วย "ระดับเซนติเมตร 3 วินาที ระดับเมตร 10 วินาที" เป็นคําชี้แจงตําแหน่งที่สามารถตีความได้ตามตัวอักษร "ข้อผิดพลาดภายใน 5% หลังจากสูญเสียดาวเทียม 120 วินาที" มักเป็นเปอร์เซ็นต์ของระยะทางที่เดินทาง — 5% ของระยะทางสองกิโลเมตรเท่ากับร้อยเมตร ทั้งสองอย่างสามารถเป็นจริงกับส่วนเดียวกันได้; พวกเขาตอบคําถามที่แตกต่างกัน
ความเร็วล้อ: เครื่องสังเกตการณ์ที่ถูกที่สุดที่ไม่มีใครเป็นเจ้าของ
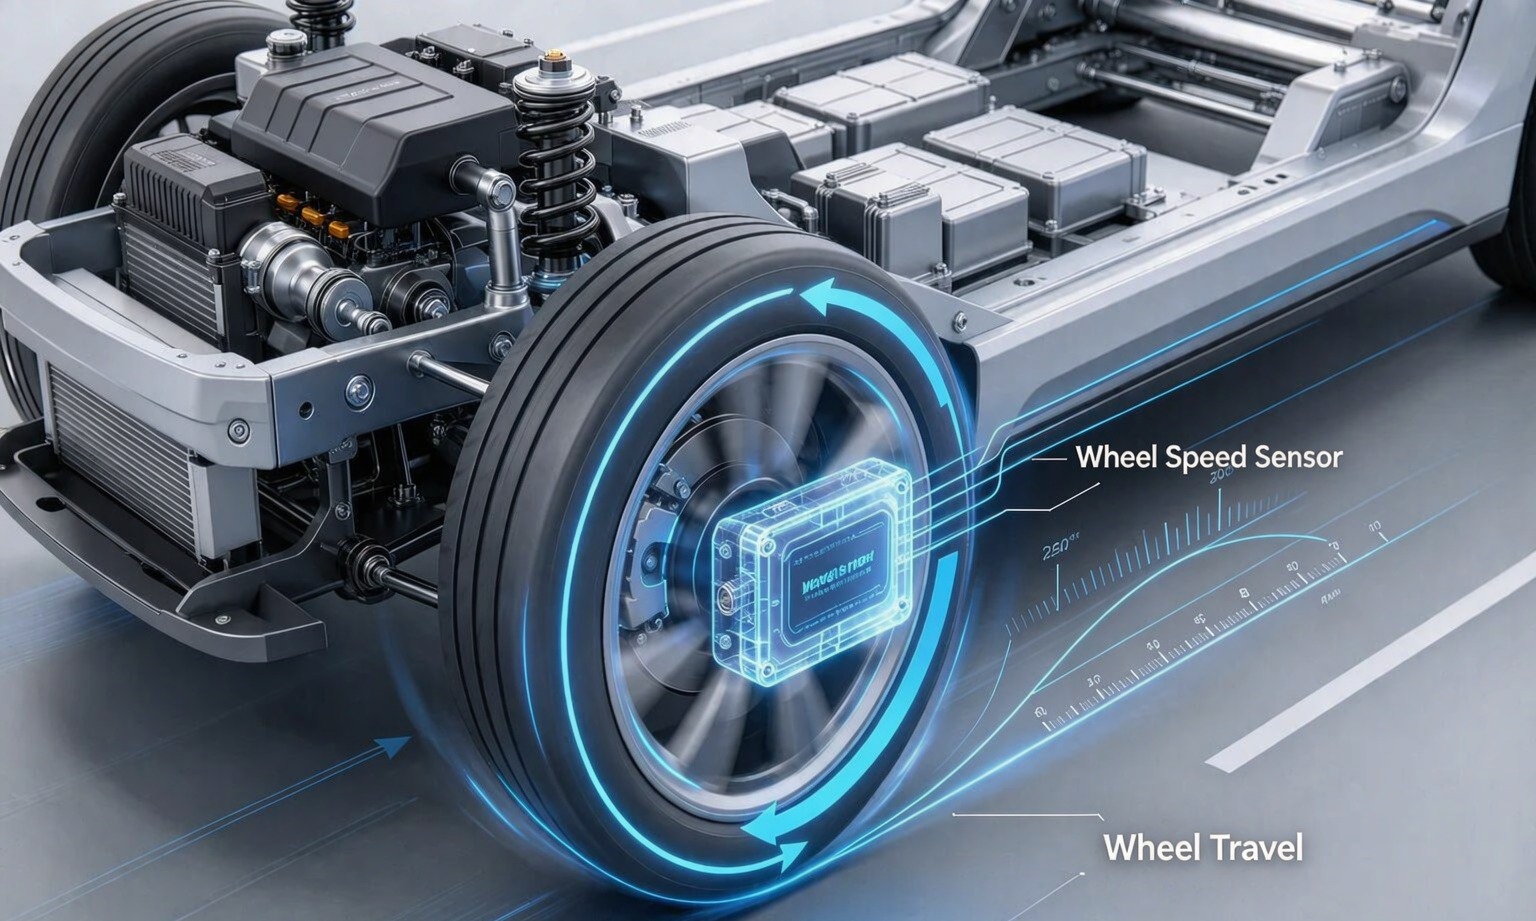
ความเร็วล้อเป็นเซ็นเซอร์เดียวที่วัดระยะทางผ่านการสัมผัสกับถนน — ซึ่งแทบไม่มีความหมายเมื่อเทียบกับ RTK เซนติเมตร ซึ่งเป็นเหตุผลที่มันถูกมองข้าม
ความละเอียดของมันดีกว่าที่หลายคนคิด ด้วยวงแหวนขนาด 48 ฟันและเส้นรอบวง 2 เมตร หนึ่งพัลส์จะเคลื่อนที่ประมาณ 4 ซม. ส่งเป็นสิบครั้งต่อวินาทีด้วยความเร็วเดิน — ซึ่งเป็นจุดอ่อนที่สุดของ GNSS Doppler นอกจากนี้ยังให้ฟิลเตอร์มีค่าอ้างอิงสเกล: หากไม่มีการวัดระยะทางอิสระ ข้อผิดพลาดสเกลในคําตอบเฉื่อยจะสามารถแก้ไขได้ก็ต่อเมื่อ GNSS กลับมาเท่านั้น
จุดอ่อนของมันก็ง่ายไม่แพ้กัน เซ็นเซอร์วัดความเร็วล้อรายงานการหมุน ไม่ใช่การเคลื่อนไหว ขณะเบรก บนพื้นน้ําแข็ง บนกรวด หรือล้อล็อก การหมุนและการเดินทางหยุดลง และความผิดพลาดนี้ไม่เล็กน้อย — อาจเป็นความเร็วเต็มที่ของรถ นี่คือเหตุผลที่สัญญาณที่มีประโยชน์คือความเร็วสี่ล้อ ไม่ใช่ความเร็วเฉลี่ยของรถ: ความแตกต่างระหว่างซ้ายกับขวาคือสิ่งที่บอกตัวกรองว่ามีบางอย่างกําลังลื่นไถล
แล้วก็มีความจริงเรื่องการบูรณาการที่เป็นตัวกําหนดโครงการส่วนใหญ่ ในรถผลิตจริง ความเร็วสี่ล้อมีอยู่แล้วบนโครงรถ ซึ่งประกาศโดยตัวควบคุม ABS หรือ ESC พวกมันไม่ได้อยู่ในตัวรับ GNSS และโมดูล GNSS+INS — รวมถึงของเรา — ก็ไม่สามารถอ่านได้ ขาความเร็วล้อเชื่อมต่อกันที่ชั้นฟิวชันหรือโดเมนคอนโทรลเลอร์ ผ่าน CAN โดยมีความหน่วงและการขยายของตัวเอง ถ้าซัพพลายเออร์บอกว่าโมดูลของพวกเขา "ฟิวส์ความเร็วล้อ" คําถามที่ยุติธรรมคือมันมาจากขั้วต่อไหน
วิธีที่ทั้งสามสิ่งนี้เข้ากันได้ในรถจริง
ฟิวชันเองไม่หรูหรา: เป็นฟิลเตอร์ที่ทํานายด้วย IMU ด้วยอัตราสูง แก้ไขด้วย GNSS เมื่อมีการแก้ไขที่เชื่อถือได้ และจํากัดความเร็วล้อระหว่างนั้น สิ่งที่เปลี่ยนระหว่างรถคือเซ็นเซอร์ใดที่บรรจุโซลูชันในแต่ละช่วงเวลา
| สภาพ | การนําโซลูชันมาใช้ | สิ่งที่ควรดู |
|---|---|---|
| ทางหลวงเปิดโล่ง | GNSS, แก้ไขโดย RTK | ไม่มีอะไรมาก; กรณีนี้ง่ายมาก |
| หุบเขาในเมือง | IMU โดย GNSS กลับมาเป็นระยะ ๆ | การแก้ไขที่สะท้อนแต่ดูเหมือนถูกต้อง |
| อุโมงค์สั้น | IMU บวกกับความเร็วล้อ | ข้อผิดพลาดการกลับเข้าที่พอร์ทัล |
| อุโมงค์ยาวหรือใต้ดิน | ความเร็วล้อ, การเสื่อมสภาพของ IMU | ปัจจัยสเกลและการลอยตัวของทิศทาง |
| การเคลื่อนไหวความเร็วต่ํา | ความเร็วล้อบวกกับแหล่งทิศทาง | ว่าทิศทางมีอยู่ที่ 0 กม./ชม. หรือไม่ |
| พื้นผิวที่มีแรงเสียดทานต่ํา | IMU, ความเร็วล้อลดลง | การตรวจจับการลื่นไถล ไม่ใช่การสมมติฐานการลื่นไถล |
อะไรจะหักเมื่อขาข้างหนึ่งหายไป
การถอดเซ็นเซอร์ออกเป็นวิธีที่เร็วที่สุดในการดูว่ามันกําลังทําอะไร; ลายเซ็นทั้งสามนี้แตกต่างกันมากพอที่จะวินิจฉัยได้จากบันทึก
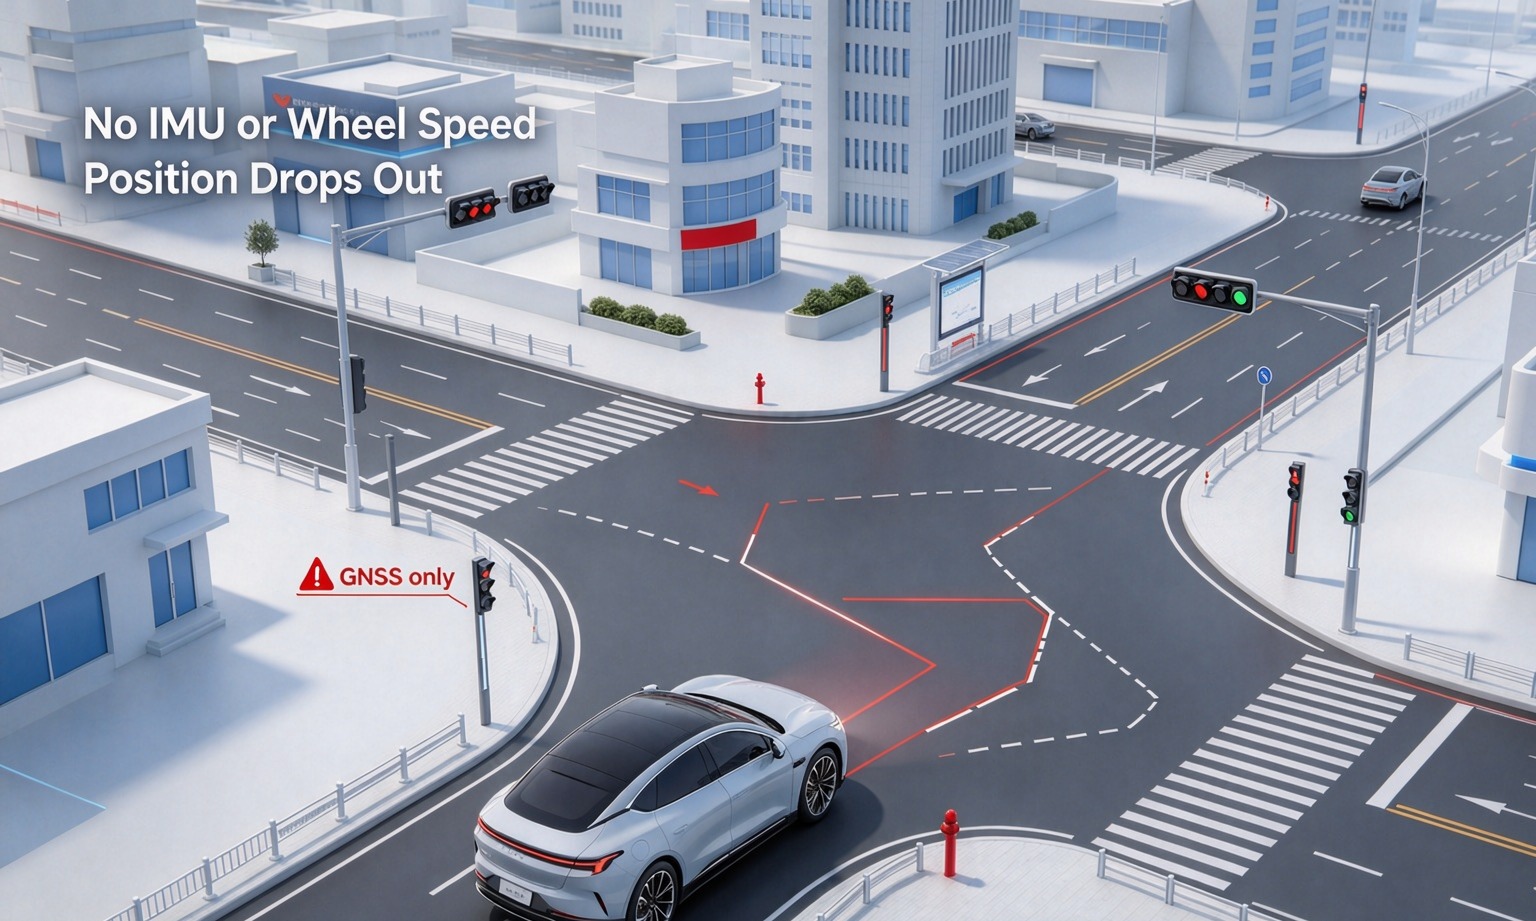
เฉพาะ GNSS: แทร็กที่ประกอบด้วยจุด
ที่ความถี่ 5–10 Hz เอาต์พุตจะเป็นชุดของตําแหน่งที่ไม่มีอะไรอยู่ระหว่างกลาง ในโค้งที่ความเร็วสูง ช่องว่างระหว่างยุคจะเป็นคอร์ด ขณะที่โครงรถเคลื่อนที่เป็นเส้นโค้ง เมื่อเข้าสู่อุโมงค์ ไม่มีสัญญาณออกเลย ดังนั้นคอนโทรลเลอร์จึงหยุดหรือส่งกลับ — ซึ่งเป็นพฤติกรรมที่ถูกต้อง และเป็นเหตุผลที่การตั้งค่านี้ไม่เคยมีระบบไร้คนขับ
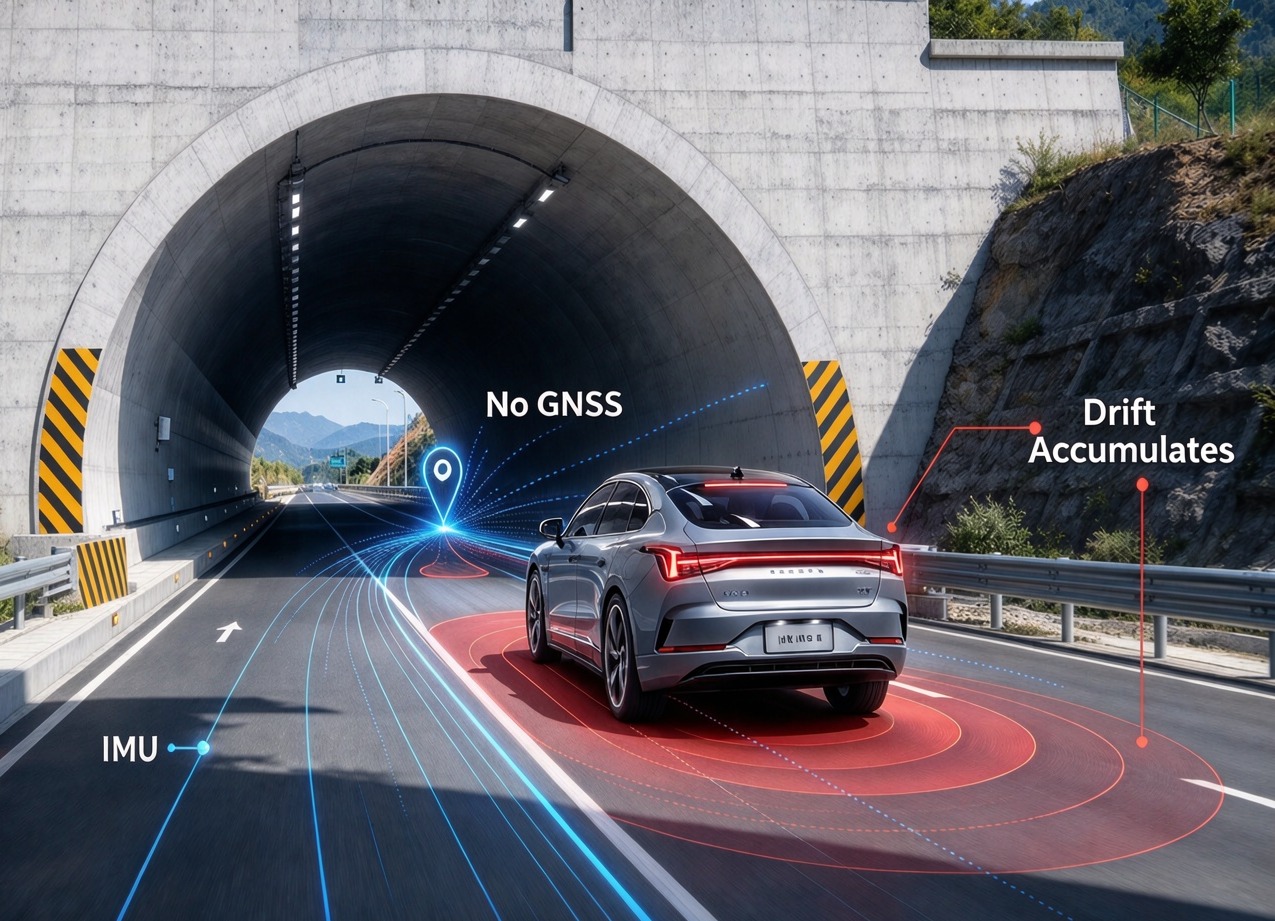
เฉพาะ IMU: รางที่โค้งงออย่างสุภาพ
นี่คือระบบที่อันตราย เพราะดูเหมือนระบบที่ใช้งานได้จริง ตําแหน่งยังคงราบรื่น ท่าทางดูสมเหตุผล และความผิดพลาดเพิ่มขึ้นโดยไม่มีสัญญาณเตือนแม้แต่ครั้งเดียว เมื่อเข้าไปในอุโมงค์ไปหนึ่งร้อยเมตร รถอาจอยู่ห่างจากตําแหน่งที่ระบบเชื่ออยู่หนึ่งเลน และการประเมินความเชื่อมั่นก็ยังดูยอมรับได้
ความเร็วล้อเท่านั้น: ระยะทางไม่มีทิศทาง
คุณรู้ดีว่ามันหมุนไปไกลแค่ไหน ไม่มีอะไรอย่างอื่น ไม่มีทิศทาง ไม่มีการอ้างอิงที่แน่นอน และทันทีที่ยางเสียการยึดเกาะ ระยะทางจะผิดไปตามจํานวนที่ล้อหมุนเร็วกว่าพื้น มันเป็นผู้สังเกตที่ดีและนักเดินเรือที่ไม่ดี
ข้อผิดพลาดในการบูรณาการ 5 ประการที่เราพบมากที่สุด
ไม่มีปัญหาอัลกอริทึม; ทั้งหมดรอดพ้นจากการตรวจสอบแผ่นข้อมูลและปรากฏบนรถ
- คันโยกมีชีวิตอยู่บนภาพวาด ไม่ใช่บนตัวรถถ้าเสาอากาศอยู่ข้างหน้าเพลาหลัง 1.2 เมตร ระบบจะรายงานตําแหน่งของเสาอากาศ ไม่ใช่เพลา และคอนโทรลเลอร์ทุกตัวที่อยู่ด้านล่างจะรับตําแหน่งออฟเซ็ตนี้ไปจนกว่าจะมีคนวัดในการผลิตจริง
- เส้นรอบวงการหมุนจะมาจากแผ่นข้อมูลยางตัวเลขนี้หมายถึงยางเปล่าที่แรงดันตามมาตรฐาน รัศมีบรรทุก การสึกหรอ และแรงดันจะเปลี่ยนความเร็วประมาณหนึ่งเปอร์เซ็นต์ ซึ่งเท่ากับ 10 เมตรต่อกิโลเมตร — มากพอที่จะพารถออกจากเลนในอุโมงค์ยาวได้ วัด: หมุนรถสิบรอบล้อบนเส้นที่สํารวจ
- ความเร็วเฉลี่ยของยานพาหนะหนึ่งคันแทนที่จะเป็นสี่ล้อการเฉลี่ยจะทิ้งความแตกต่างซ้าย-ขวา ซึ่งเป็นตัวชี้วัดการลื่นไถลราคาถูกเพียงอย่างเดียวที่คุณมี
- การสมมติว่าการจัดเรียงเวลาเป็นหลัก ไม่ใช่การประทับตราGNSS จะออกที่ความถี่ 1 Hz พร้อมขอบ PPS; ความเร็วล้อจะมาถึงที่ CAN ด้วยความหน่วง 10–40 มิลลิวินาที ที่ความเร็ว 20 m/s, 20 ms เท่ากับข้อผิดพลาด 40 ซม. ซึ่งฟิลเตอร์ไม่สามารถปรับจูนได้
- IMU ติดตั้งบนสิ่งที่ยืดหยุ่นได้ขาเหล็กที่เรโซแนนซ์ หรือตําแหน่งใกล้ลําโพงหรือคอมเพรสเซอร์ จะเปลี่ยนการสั่นสะเทือนให้กลายเป็นการเร่งความเร็วเทียมที่รวมอยู่ในตําแหน่งนั้น แข็งแรง โลหะชนโลหะ ใกล้แกนล้อเท่าที่สายรัดจะอนุญาต
สองโมดูลที่ครอบคลุมสองในสามช่วง
เมื่อโปรแกรมยานยนต์ขอให้เราใช้ GNSS และครึ่งหนึ่งของสแต็กนี้ การเลือกมักจะขึ้นอยู่กับความแม่นยําที่กล่องอุโมงค์ต้องการ ทั้งสองส่วนด้านล่างนี้มีวัตถุประสงค์สองอย่าง: RTK เมื่อท้องฟ้าเปิด และเมื่อไม่มีแรงเฉื่อย ไม่มีใครอ้างสิทธิ์ขาที่สาม — ขานั้นเป็นของแชสซี
JS-C8A — GNSS + INS แบบหลายย่านความถี่
- RTK H ±(8 + 10⁻⁶· D) มม., V ±(15 + 10⁻⁶· D) มม.
- การสูญเสียสัญญาณ 3 วินาที: ระดับเซนติเมตร; 10 วินาที: ระดับเมตร
- ไจโร 250°/s, ไบแอส 0.5°/s; Accel 4 กรัม, 20 มก.
- 22 × 17 × 2.8 มม., BDS/GPS/GLONASS/Galileo
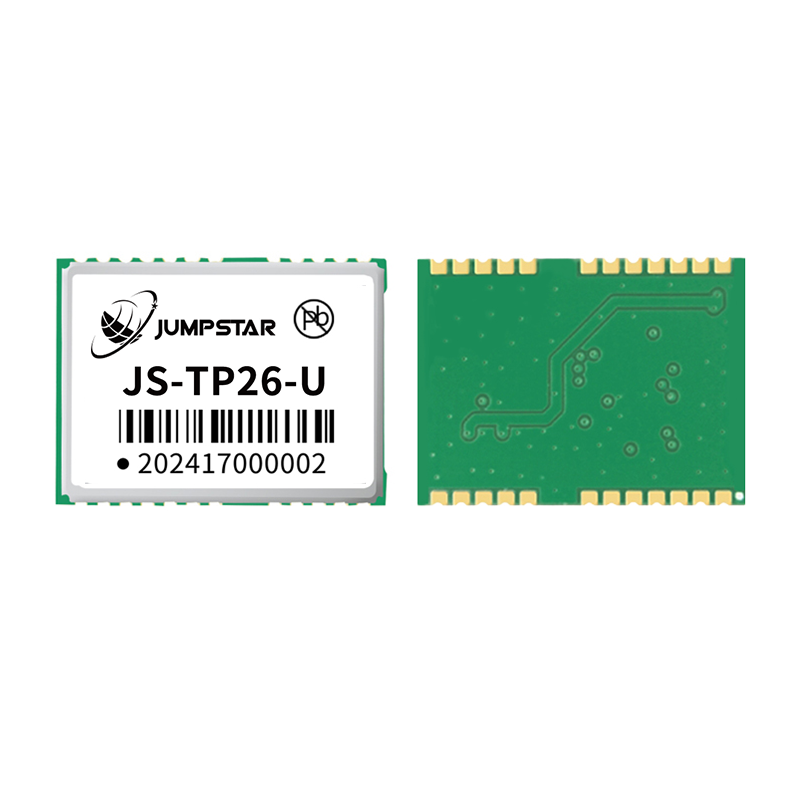
JS-TP26-U — L1+L5 GNSS + INS
- 135 ช่อง (L1: 75 + L5: 60)
- ความสูงแบบจุดเดียว สูง 1.0 ม. (L1+L5) / 2.5 ม. (L1)
- MEMS แบบหกแกน; ไม่มีข้อจํากัดในทิศทางการติดตั้ง
- 16.0 × 12.2 × 2.4 มม., 3 × UART
อีกสองตัวจะอยู่ในตระกูลเดียวกันและถูกระบุเมื่อพลังงานหรืออัตราการอัปเดตมีอํานาจเหนือกว่า:JS-RK26-Uที่ 18–32 mA ด้วยเอาต์พุต 10 Hz และแบบแบนด์เดียวJS-RP26-Uที่ความถี่ 20 Hz ทั้งสี่รายการนี้ถูกระบุไว้ภายใต้โมดูลกําหนดตําแหน่ง Dead Reckoning.
วิธีทดสอบการหลอมรวมก่อนตัดสินใจ
การทดสอบบนโต๊ะทดสอบพิสูจน์ว่าโมดูลนี้ใช้งานได้จริง มันไม่ได้พิสูจน์ว่าเซ็นเซอร์ทั้งสามทํางานร่วมกันในรถของคุณ การวัดสามแบบก็ได้
- เกิดข้อผิดพลาดในการกลับเข้าสู่ประตูมิติขับรถผ่านอุโมงค์ที่เส้นทางของคุณใช้จริง ๆ แล้วเปรียบเทียบจุดแก้ไขแรกหลังออกจากทางออกกับจุดที่สํารวจไว้ บันทึกการเลื่อนเป็นเมตรและทิศทางของมัน ไม่ใช่ "มันล็อกอยู่" ลองทําทั้งสองทาง: ข้อผิดพลาดที่ขึ้นกับทิศทางจะชี้ไปที่ขาตั้งหรือไจโร
- ปัจจัยสเกลบนลูปที่สํารวจแล้วจับเวลาบินตรง 200 เมตรด้วยความเร็วคงที่และเปรียบเทียบระยะทางที่ผลฟิวชันของคุณรายงานกับแบบสํารวจ จากนั้นทําซ้ําบนพื้นผิวเปียกหรือกรวด ถ้าความผิดพลาดเปลี่ยนตามพื้นผิว แสดงว่าการถ่วงน้ําหนักความเร็วล้อของคุณรุนแรงเกินไป
- ท่อนไม้ดิบ 24 ชั่วโมงนิ่ง และวิ่งในเมืองหนึ่งครั้งวาดกราฟการกระจายตําแหน่งจากการทดสอบแบบคงที่ จากนั้นวางความเร็วล้อและสถานะ GNSS บนเส้นทางในเมือง เกือบทุกการกระโดด "ลึกลับ" ที่เราถูกถามถึงมักจะปรากฏว่าเป็นการแก้ไขที่ควรถูกปฏิเสธ หรือช่องล้อที่ไม่เห็นด้วยกับฝั่งตรงข้าม
คําถามที่ผู้ซื้อถามบ่อยที่สุด
โมดูลเดียวสามารถรองรับเซ็นเซอร์ทั้งสามตัวได้ไหม?
ไม่ใช่บนรถถนน โมดูล GNSS+INS ครอบคลุมสองขา; ความเร็วล้อจะถูกบันทึกโดยโครงรถ โมดูลที่โฆษณาทั้งสามอย่างนี้เชิญชวนให้ตั้งคําถามหนึ่งว่า ตัวเชื่อมต่อตัวไหนรับอินพุตความเร็วล้อ?
IMU สามารถเก็บน้ําหนักได้นานแค่ไหนจริงๆ?
ประมาณสามวินาทีสําหรับหน่วย MEMS ที่ระดับเซนติเมตร จากนั้นอีกไม่กี่วินาทีต่ออีกไม่กี่วินาที ทุกสิ่งที่ระบุเป็นนาทีจะหมายถึงปริมาณที่แตกต่างกัน — โดยปกติจะเป็นเปอร์เซ็นต์ของระยะทางที่เดินทาง
เราจําเป็นต้องใช้แหล่งสัญญาณแบบสองจุดรับสัญญาณไหม?
ถ้าปล่องควันต้องการทิศทางจริงขณะหยุดนิ่ง ถอยหลัง หรือจอดช้า ๆ ก็ได้ เสาอากาศเดียวจะบอกเส้นทางเหนือพื้นดิน กําหนดเฉพาะขณะเคลื่อนที่ และไม่เคยบอกคุณว่าตัวถังชี้ไปทางไหน การแลกเปลี่ยนคือได้เสาอากาศที่สอง เป็นฐาน และงานติดตั้ง — ซึ่งครอบคลุมด้วยหัวหน้า RTK แบบเสาอากาศคู่.
ความเร็วล้อคุ้มค่ากับความพยายามไหมถ้า IMU ดี?
ใช่ แต่ราคานี้: นี่คือวิธีที่ถูกที่สุดในการจํากัดระยะทางผิดพลาดในระยะไกล และเป็นอินพุตเดียวที่ใช้ได้ผลกับจังหวะเดิน คุ้มค่าเพียงต่อล้อและเวลาที่ประทับตรา; ความเร็วเฉลี่ยบนรถบัสช้าไม่ได้เพิ่มอะไรมากไปกว่าที่ IMU รู้อยู่แล้ว
ทั้งหมดนี้ไม่สามารถทดแทนการออกแบบฟิวชันความเร็วล้อ GNSS IMU ที่ระมัดระวังได้ แต่ก็ทําให้การสนทนากับซัพพลายเออร์มีความเฉพาะเจาะจง สําหรับมุมมองระบบที่กว้างขึ้นGNSS สําหรับยานยนต์อัตโนมัติครอบคลุมสถาปัตยกรรมโดยรอบ และการหลอมรวม IMU ในสภาพแวดล้อมที่ถูกปฏิเสธ GNSSลึกลงไปในตัวกรอง
สร้างสแต็กวางตําแหน่งสําหรับยานพาหนะ?
บอกเราหน่อยว่าเส้นทางไหน ความยาวของอุโมงค์ ระบบบัสแชสซี และความแม่นยําที่ตัวควบคุมต้องการ เราจะบอกคุณว่าโมดูลหนึ่งสามารถบรรทุกขาสองข้างได้แบบไหน และขาที่สามต้องมาจากที่ไหน
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


