












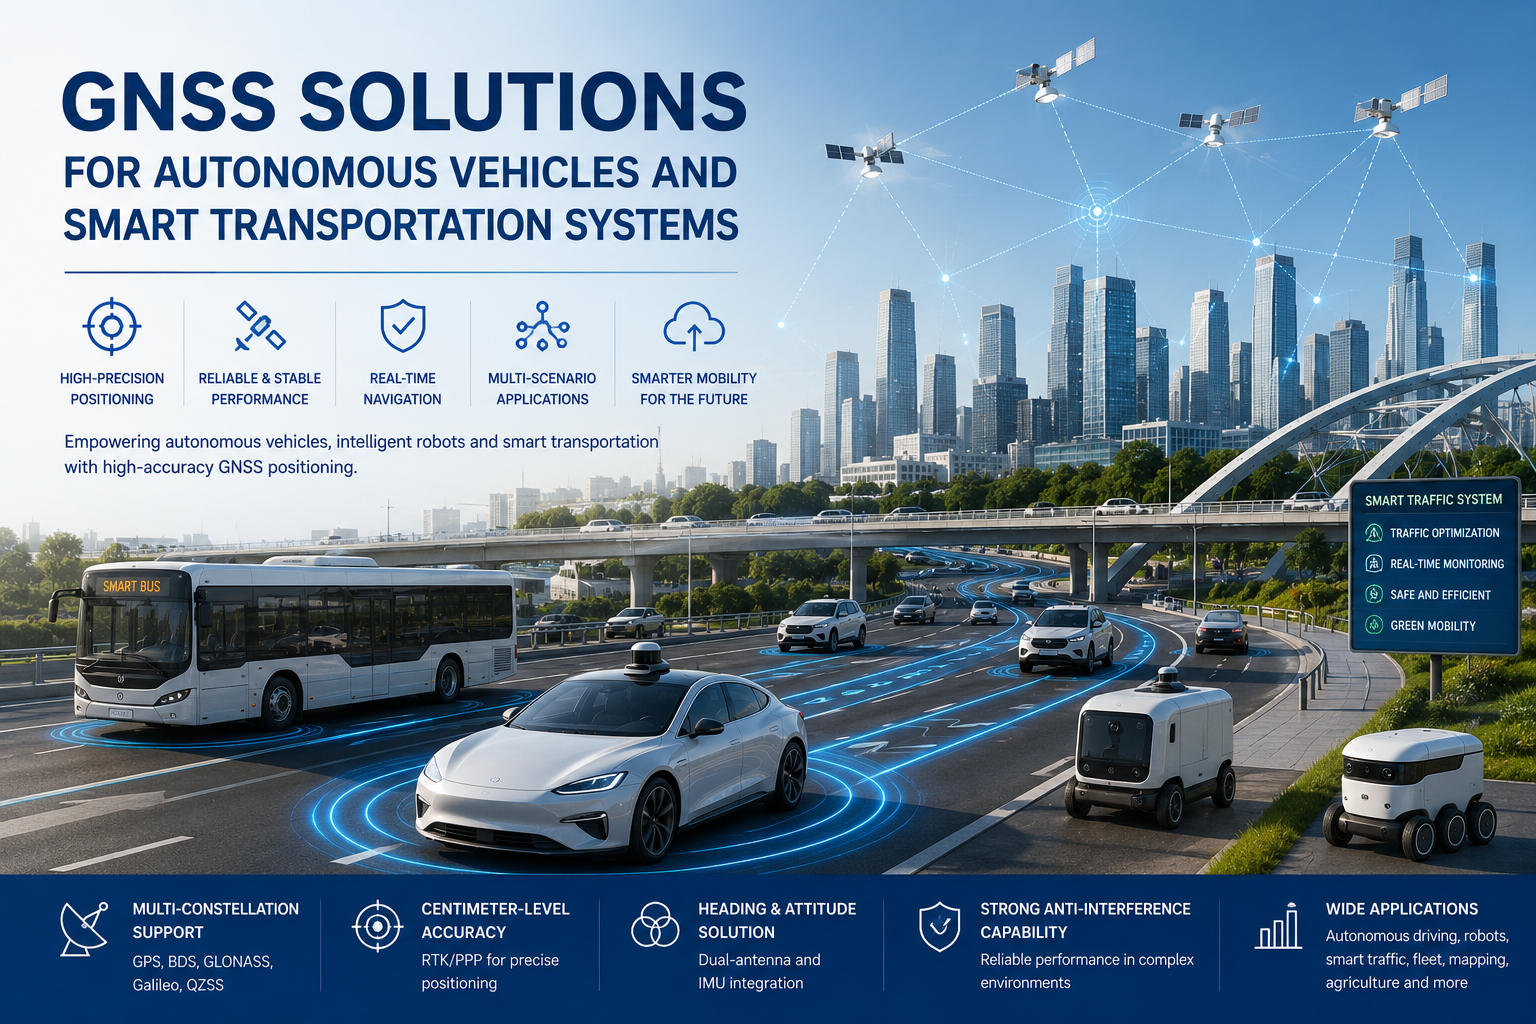
ยานยนต์อัตโนมัติ หุ่นยนต์เคลื่อนที่อัตโนมัติ (AMRs) เครื่องตัดหญ้าอัตโนมัติ ระบบขนส่งอัจฉริยะ และยานพาหนะโลจิสติกส์อัตโนมัติ กําลังเปลี่ยนจากโครงการนําร่องไปสู่การนําไปใช้เชิงพาณิชย์ แพลตฟอร์มเหล่านี้ต้องรู้ว่าตัวเองอยู่ที่ไหน หันหน้าไปทางไหน และเคลื่อนที่อย่างไร — อย่างน่าเชื่อถือและแบบเรียลไทม์ พิกัด GPS โดยประมาณไม่เพียงพอสําหรับหุ่นยนต์ที่จะตามเส้นทาง รถแทรกเตอร์ในการจับแถวในทุ่ง หรือยานพาหนะที่จะอยู่ในเลนบนถนนสาธารณะ
นี่คือเหตุผลที่เทคโนโลยีการกําหนดตําแหน่งความแม่นยําสูง — RTK, การรับสัญญาณหลายกลุ่มดาวและหลายความถี่, การนําทางด้วยเสาอากาศคู่ และการนําทางด้วย IMU — กําลังกลายเป็นองค์ประกอบมาตรฐานสําหรับแพลตฟอร์มอัตโนมัติโซลูชัน GNSS สําหรับยานยนต์อัตโนมัติรวมเทคโนโลยีเหล่านี้เข้าด้วยกันเป็นระบบกําหนดตําแหน่งที่ส่งข้อมูลตําแหน่ง ทิศทาง ความเร็ว และการเคลื่อนไหวในอัตราอัปเดตที่ระบบควบคุมสามารถดําเนินการได้ สําหรับ OEM และผู้รวมระบบ การเข้าใจว่าเทคโนโลยีเหล่านี้ทํางานร่วมกันอย่างไรเป็นก้าวแรกในการเลือกฮาร์ดแวร์ที่เหมาะสม
ทําไมยานยนต์อัตโนมัติจึงต้องการมากกว่าระบบ GPS มาตรฐาน
GNSS มาตรฐานสําหรับผู้บริโภครายงานตําแหน่งด้วยความแม่นยําระดับมิเตอร์ สําหรับแพลตฟอร์มอัตโนมัติ นั่นแทบจะไม่เพียงพอ ข้อจํากัดเหล่านี้ปรากฏอย่างรวดเร็วในสภาพแวดล้อมจริง:
- อาคารสะท้อนสัญญาณดาวเทียมและสร้างข้อผิดพลาดหลายเส้นทางซึ่งทําให้ตําแหน่งที่รายงานเปลี่ยนไปหลายเมตร
- ต้นไม้ สะพาน และสิ่งกีดขวางอื่น ๆ จะบล็อกสัญญาณดาวเทียมและทําให้การซ่อมแซมเสื่อมสภาพ
- อุโมงค์และโครงสร้างที่จอดรถทําให้เกิดการขัดข้องของ GNSS อย่างสมบูรณ์ แม้จะเป็นช่วงเวลาสั้น ๆ
- หุบเขาในเมืองสามารถสร้างตําแหน่งที่ไม่มั่นคง กระโดดข้ามได้ แม้จะมองเห็นท้องฟ้าได้ตามปกติ
- ยานยนต์อัตโนมัติต้องการข้อมูลหัวข้อไม่ใช่แค่ละติจูดและลองจิจูด — การรู้ว่าคุณอยู่ที่ไหนไม่เหมือนกับการรู้ว่าคุณกําลังชี้ไปทางไหน
ความรุนแรงของผลกระทบเหล่านี้แตกต่างกันไปตามสภาพแวดล้อม ในพื้นที่เมืองหนาแน่น หลายเส้นทางและการอุดตันสามารถครอบงํางบประมาณข้อผิดพลาด ดังที่แสดงในกรณีศึกษาของการนําทางด้วยรถยนต์อัตโนมัติในหุบเขาเมือง. นั่นคือเหตุผลที่แพลตฟอร์มอัตโนมัติผสมผสาน GNSS ความแม่นยําสูงกับเซ็นเซอร์ทิศทางและการนําทางด้วยแรงเฉื่อย แทนที่จะพึ่งพาแหล่งระบุตําแหน่งเดียว
RTK GNSS สําหรับการกําหนดตําแหน่งยานพาหนะในระดับเซนติเมตร
การจัดตําแหน่งแบบเรียลไทม์ (RTK) ใช้ข้อมูลแก้ไขจากสถานีฐานหรือเครือข่ายแก้ไขเพื่อลบข้อผิดพลาดร่วมกันในการวัดจากดาวเทียม ผลลัพธ์คือความแม่นยําในการกําหนดตําแหน่งระดับเซนติเมตร ซึ่งเปลี่ยนแปลงสิ่งที่ยานพาหนะสามารถทําได้:
- เส้นทางที่แม่นยําสูงยานพาหนะสามารถติดตามเส้นทางที่กําหนดไว้ล่วงหน้าได้ด้วยความสามารถในการทําซ้ําในระดับเดซิเมตรหรือเซนติเมตร
- ตําแหน่งที่ทําซ้ําได้การดําเนินการที่ต้องกลับไปยังเส้นหรือจุดเดียวกัน เช่น รถแทรกเตอร์ที่ทํางานในแปลง สามารถทําซ้ําได้ซ้ําแล้วซ้ําเล่า
- การใช้งานระดับเลนรถยนต์อัตโนมัติสามารถแยกเลนและรักษาตําแหน่งด้านข้างได้อย่างสม่ําเสมอ
RTK มีคุณค่าอย่างยิ่งสําหรับรถแทรกเตอร์อัตโนมัติ หุ่นยนต์เคลื่อนที่ และยานยนต์อัตโนมัติที่เดินตามเส้นทางที่กําหนดไว้ล่วงหน้า เครื่องยนต์แก้ไขและส่วนหน้าคลื่นวิทยุมักถูกส่งมอบโดยฮาร์ดแวร์ เช่น JUMPSTARโมดูล RTK ความแม่นยําสูงในขณะที่การเลือกแหล่งแก้ไข — สถานีฐาน, เครือข่าย RTK หรือ PPK — ขึ้นอยู่กับพื้นที่ติดตั้ง ดังที่กล่าวไว้ในวิธีการแก้ไข RTK กับ PPK. ควรกล่าวข้อจํากัดอย่างชัดเจนว่า: RTK ต้องการลิงก์แก้ไขที่เชื่อถือได้และทัศนวิสัยบนท้องฟ้าที่เหมาะสม ดังนั้นจึงไม่สามารถรับประกันความแม่นยําระดับเซนติเมตรอย่างต่อเนื่องในทุกสภาพแวดล้อมได้ด้วยตัวเอง
GNSS เสาอากาศคู่เพื่อการเล็งทิศทางที่แม่นยํา
ยานยนต์อัตโนมัติต้องตอบคําถามสองข้อพร้อมกัน:ฉันอยู่ที่ไหนและฉันหันหน้าไปทางไหน. ตําแหน่งตอบคําถามแรก; หัวข้อตอบคําถามที่สอง เสาอากาศ GNSS เพียงตัวเดียวจะกําหนดตําแหน่ง แต่GNSS แบบเสาอากาศคู่การกําหนดค่าจะวัดเส้นฐานระหว่างเสาอากาศสองตัวและได้ทิศทางโดยตรงจากการสังเกตในเฟสพาหะ.
การนําทางด้วยสองจุดอากาศให้ข้อได้เปรียบในทางปฏิบัติสําหรับแพลตฟอร์มอัตโนมัติ:
- ทิศทางที่แม่นยําแม้ในสภาพหยุดนิ่งหรือความเร็วต่ํามาก ซึ่งการประมาณค่าจากล้อและไจโรมีแนวโน้มลอย
- ลดการพึ่งพาเซ็นเซอร์แม่เหล็ก ซึ่งถูกรบกวนโดยมอเตอร์ แบตเตอรี่ และโครงสร้างเหล็ก
- การจัดทิศทางยานพาหนะที่น่าเชื่อถือมากขึ้นสําหรับการบังคับเลี้ยว การวางแผนเส้นทาง และการหลีกเลี่ยงสิ่งกีดขวาง
- เป็นการอ้างอิงที่เสถียรซึ่งรองรับการฟิวชันเซ็นเซอร์กับข้อมูลเฉื่อย
สําหรับการบังคับเลี้ยวและนําทางอัตโนมัติ GNSS แบบเสาอากาศคู่เป็นตัวเลือกเสริมที่แข็งแกร่งสําหรับการกําหนดตําแหน่ง RTK ข้อเสนอจาก JUMPSTARบอร์ด GNSS แบบเสาอากาศคู่สําหรับบทบาทนี้; ถ้าแพลตฟอร์มต้องการทิศทางที่เชื่อถือได้ เสาอากาศตัวที่สองมักจะเป็นการลงทุนที่ดีกว่ามาเกโนมิเตอร์
GNSS + IMU สําหรับความต่อเนื่องของการนําทาง
ไม่ว่า GNSS จะทํางานได้ดีในท้องฟ้าเปิด สัญญาณจะอ่อนหรือไม่พร้อมใช้งานในบางสถานการณ์ เช่น อุโมงค์ อาคารจอดรถ พื้นที่เมืองหนาแน่น ถนนที่มีต้นไม้ปกคลุม อาคาร และสภาพแวดล้อมอุตสาหกรรม สําหรับรถยนต์อัตโนมัติ การหยุดทํางานเพียงสองวินาทีอาจทําให้เสียตําแหน่งเลนได้ การขัดข้องสิบวินาทีสามารถหยุดภารกิจได้
การรวม GNSS กับหน่วยวัดเฉื่อย (IMU) — บางครั้งเรียกว่าGNSS/INSหรือการคํานวณตาย— ช่วยให้ระบบสามารถผลิตการประมาณตําแหน่ง ทิศทาง และความเร็วได้ต่อเนื่องในช่วงที่ GNSS หยุดชะงักสั้น ๆ IMU วัดความเร่งและอัตรามุม; เครื่องยนต์ฟิวชันจะส่งข้อมูลสุดท้ายไปข้างหน้าจนกว่าดาวเทียมจะกลับมา เว็บไซต์ของ JUMPSTAR อธิบายโดยเฉพาะเกี่ยวกับการใช้ข้อมูลแก้ไข RTK ร่วมกับข้อมูล IMU สําหรับยานยนต์อัตโนมัติและแพลตฟอร์มเคลื่อนที่ รวมถึงหัวข้อที่กว้างขึ้นของการรวมเซ็นเซอร์ IMU ในสภาพแวดล้อมที่ถูกปฏิเสธ GNSSอธิบายข้อแลกเปลี่ยนอย่างละเอียด
มีประเด็นหนึ่งที่ต้องชัดเจน: สะพานการคํานวณตายสั้นการขัดจังหวะแต่ไม่สามารถกําจัดข้อผิดพลาดที่สะสมได้ในช่วงที่เกิดการขัดข้องเป็นเวลานาน ความคาดหวังที่ถูกต้องคือความต่อเนื่องผ่านอุโมงค์หรือแนวต้นไม้ — ไม่ใช่การได้รับการคุ้มครองในกรณีที่ถูกปฏิเสธโดย GNSS อย่างสมบูรณ์
โซลูชัน GNSS สําหรับยานยนต์อัตโนมัติและการขนส่งอัจฉริยะ
เทคโนโลยีพื้นฐานเดียวกันถูกนําไปใช้แตกต่างกันในแต่ละพื้นที่การใช้งาน สถานการณ์บางอย่างแสดงให้เห็นว่าความต้องการถูกแปลเป็นการเลือกระบบอย่างไร:
หุ่นยนต์เคลื่อนที่อัตโนมัติรถ AMR สําหรับคลังสินค้าและกลางแจ้งต้องการการระบุตําแหน่งที่แม่นยํา การติดตามเส้นทาง ข้อมูลทิศทาง และการนําทางแบบเรียลไทม์ ในโกดังที่มีโครงสร้างแต่หนาแน่น RTK ที่คํานวณตายแล้วทําให้หุ่นยนต์เคลื่อนที่ผ่านทางเดินแบบชั้นวางที่ดาวเทียมถูกบังบางส่วน GNSS สําหรับหุ่นยนต์อัตโนมัติมักจะจับคู่โมดูลขนาดกะทัดรัดกับ IMU และ Odometry
เครื่องตัดหญ้าอัตโนมัติเครื่องตัดหญ้าต้องรักษาขอบเขตที่แม่นยํา เดินตามเส้นทางที่ทําซ้ําได้ และนําทางหลบหลีกสิ่งกีดขวาง การกําหนดตําแหน่งตั้งแต่ระดับต่ํากว่าเมตรถึงเซนติเมตร ร่วมกับการนําทางและการหลีกเลี่ยงสิ่งกีดขวาง ช่วยให้สามารถทํางานขอบเขตได้อย่างปลอดภัยและครอบคลุมพื้นที่กว้างได้อย่างมีประสิทธิภาพ
ยานพาหนะเกษตรอัตโนมัติการบังคับเลี้ยวอัตโนมัติ การตามแถว และการปฏิบัติงานภาคสนามที่ทําซ้ําได้ ขึ้นอยู่กับความแม่นยําระดับ RTK ผลตอบแทนสามารถวัดได้: ลดการทับซ้อนระหว่างการผ่าน ระยะห่างแถวที่สม่ําเสมอ และความสามารถในการกลับไปยังเส้นเดิมในปฏิบัติการถัดไป
ระบบขนส่งอัจฉริยะระบบขนส่งอัจฉริยะใช้การกําหนดตําแหน่งสําหรับการติดตามยานพาหนะ การจัดการกองยานพาหนะ การนําทาง การประสานงานยานพาหนะ และบริการโครงสร้างพื้นฐาน ข้อกําหนดที่นี่มักไม่เข้มงวดเท่าหุ่นยนต์ภาคสนาม — ความแม่นยําต่ํากว่าเมตรและการอัปเดตที่เชื่อถือได้มีความสําคัญมากกว่าการทําซ้ําในระดับเซนติเมตร — แต่ความต่อเนื่องและอินเทอร์เฟซการสื่อสารมีความสําคัญอย่างยิ่ง
ควรพิจารณาอะไรบ้างเมื่อเลือกโซลูชัน GNSS?
การเลือกระบบระบุตําแหน่ง GNSS สําหรับแพลตฟอร์มอัตโนมัติขึ้นอยู่กับรายการตรวจสอบปฏิบัติ 8 ข้อ:
- ความแม่นยําในการจัดตําแหน่งกําหนดว่าแอปพลิเคชันต้องการความแม่นยําระดับเมตร ต่ํากว่าเมตร หรือเซนติเมตร — การตัดสินใจเดียวนี้จะขับเคลื่อนสถาปัตยกรรมทั้งหมด
- ความแม่นยําของทิศทางจําเป็นสําหรับการบังคับเลี้ยวอัตโนมัติและการปรับทิศทางของยานพาหนะ พิจารณาว่าการใช้เสาอากาศตัวเดียวบวกกับแม่เหล็กมาตรวัดเพียงพอหรือไม่ หรือว่าการใช้ GNSS แบบเสาอากาศคู่นั้นสมเหตุสมผลหรือไม่
- รองรับกลุ่มดาวและความถี่การรับสัญญาณหลายกลุ่มและหลายความถี่ช่วยเพิ่มความพร้อมใช้งานและความทนทาน โดยเฉพาะในแถบความถี่ L1/L2/L5และสภาพแวดล้อมที่ถูกกีดขวาง
- รองรับการแก้ไข RTKตรวจสอบว่าตัวรับสามารถประมวลผลรูปแบบการแก้ไขที่ใช้ในภูมิภาคและแอปพลิเคชันของคุณ — RTCM, network RTK หรือ PPP-RTK ได้หรือไม่
- IMU / การชําระคืนความตายสําคัญเมื่อใดก็ตามที่คาดว่าจะมีการอุดตันชั่วคราวของ GNSS — อุโมงค์ โรงจอดรถ ต้นไม้คลุม หรือโรงงานอุตสาหกรรม
- ความสามารถในการป้องกันการรบกวนพิจารณาสภาพแวดล้อมที่มีการรบกวนแม่เหล็กไฟฟ้าและผลกระทบแบบหลายเส้นทาง ซึ่งความทนทานของตัวรับเป็นตัวกําหนดประสิทธิภาพในโลกจริง
- อินเทอร์เฟซการสื่อสารตัวเลือก CAN, UART, RS232, RS485, Ethernet หรือไร้สายต้องสอดคล้องกับระบบควบคุมรถยนต์และสถาปัตยกรรมการบูรณาการ
- ข้อกําหนดทางกลและสิ่งแวดล้อมขนาด การใช้พลังงาน อุณหภูมิการทํางาน การกันน้ํา และความต้านทานการสั่นสะเทือน ล้วนมีผลต่อฮาร์ดแวร์ที่สามารถนําไปใช้ได้
วิธีที่ JUMPSTAR รองรับแอปพลิเคชันนําทางอัตโนมัติ
JUMPSTAR เป็นผู้ผลิตเทคโนโลยี GNSS ที่ให้บริการฮาร์ดแวร์กําหนดตําแหน่งสําหรับระบบอัตโนมัติและหุ่นยนต์ พอร์ตโฟลิโอระบบอัตโนมัติของบริษัทประกอบด้วยบอร์ด GNSS แบบเสาอากาศคู่ โมดูลคํานวณแบบตาย โซลูชันการระบุตําแหน่ง RTKโซลูชันนําทาง GNSS/INSและเทอร์มินัลระบุตําแหน่งของยานพาหนะและกองยานพาหนะ ครอบคลุมพื้นที่โมดูล GNSS, บอร์ด OEM และตัวรับ RTKในช่วงผลิตภัณฑ์ หน้าแอปพลิเคชันของบริษัทระบุว่าหุ่นยนต์เคลื่อนที่อัตโนมัติ เครื่องตัดหญ้า และระบบขนส่งอัจฉริยะเป็นสถานการณ์ที่รองรับ
ในฐานะข้อมูลอ้างอิงทางเทคนิคX27ระบุไว้ในหน้าผลิตภัณฑ์อย่างเป็นทางการว่าใช้กับระบบควบคุมการขับขี่อัตโนมัติ ยานยนต์ไร้คนขับ และหุ่นยนต์ ประเด็นนี้ไม่ใช่การเปรียบเทียบสเปค แต่เป็นรูปแบบ: ผู้จัดจําหน่ายที่ระบุแอปพลิเคชันเหล่านี้ควรสามารถพูดคุยเกี่ยวกับห่วงโซ่ทั้งหมด ตั้งแต่การวางเสาอากาศและจุดเริ่มต้นของทิศทาง ไปจนถึงอินเทอร์เฟซต้นทางแก้ไขและการบูรณาการ
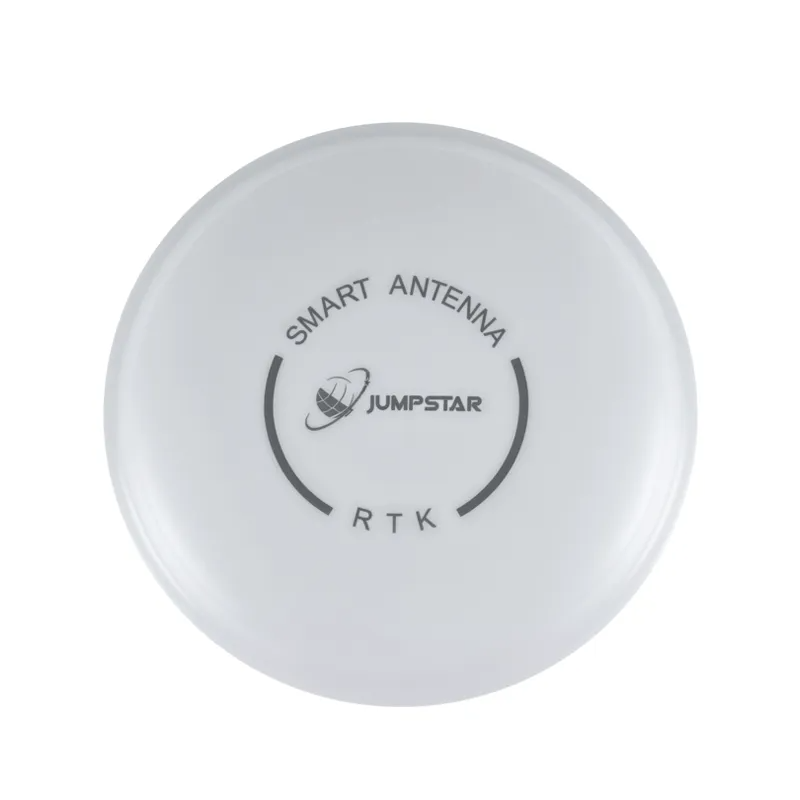
เสาอากาศ JGNSS X27 GNSS สําหรับการขับขี่อัตโนมัติ ยานไร้คนขับ และการใช้งานหุ่นยนต์
การสร้างระบบกําหนดตําแหน่งสําหรับการเคลื่อนที่อัตโนมัติ
ยานยนต์อัตโนมัติต้องการระบบระบุตําแหน่งที่ให้มากกว่าพิกัด GPS พื้นฐาน เชิงปฏิบัติโซลูชัน GNSS สําหรับยานยนต์อัตโนมัติรวม GNSS, RTK, การนําทางเสาอากาศคู่, การคํานวณ IMU/ตาย และการสื่อสารที่เชื่อถือได้ — การกําหนดค่าที่เหมาะสมขึ้นอยู่กับประเภทของยานพาหนะ ความแม่นยําที่ต้องการ สภาพแวดล้อมการทํางาน การบล็อก GNSS ที่คาดว่าจะเกิดขึ้น และความต้องการการบูรณาการ รถ AMR สําหรับคลังสินค้า หุ่นยนต์ภาคสนาม และยานพาหนะบนถนนจะได้เทคโนโลยีเดียวกันในรูปแบบต่าง ๆ
หากคุณกําลังพัฒนายานยนต์อัตโนมัติ หุ่นยนต์เคลื่อนที่ หรือระบบขนส่งอัจฉริยะ ติดต่อ JUMPSTAR เพื่อพูดคุยเกี่ยวกับความต้องการด้านตําแหน่งและการบูรณาการ GNSS ของคุณ
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


