












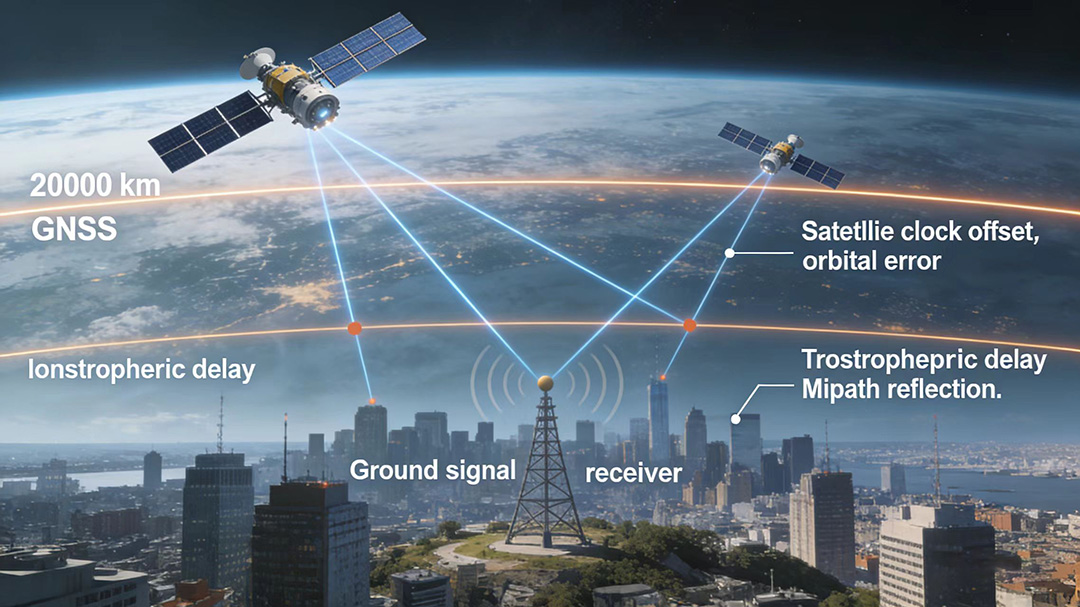
เมื่อออกแบบระบบ GNSS ที่มีความแม่นยําสูง หนึ่งในตัวเลือกแรกและสําคัญที่สุดคือการเลือกระหว่างจลน์แบบเรียลไทม์ (RTK)และการเคลื่อนที่หลังการแปรรูป (PPK)วิธีการแก้ไข ทั้งสองเทคนิคสามารถบรรลุความแม่นยําระดับเซนติเมตรโดยการแก้ไขความคลุมเครือของเฟสพาหะ แต่แตกต่างกันอย่างพื้นฐานในเรื่องเวิร์กโฟลว์ ความต้องการโครงสร้างพื้นฐาน และความเหมาะสมของแอปพลิเคชัน
บทความนี้นําเสนอการเปรียบเทียบทางเทคนิคระหว่าง RTK และ PPK โดยพิจารณาหลักการพื้นฐาน ข้อจํากัดในการปฏิบัติงาน และสถานการณ์ที่แต่ละวิธีให้ผลลัพธ์ที่ดีที่สุด ไม่ว่าคุณจะพัฒนาแพลตฟอร์มสํารวจ UAV ระบบนําทางอัตโนมัติ หรืออุปกรณ์เกษตรกรรมความแม่นยํา การเข้าใจความแตกต่างเหล่านี้เป็นสิ่งจําเป็นสําหรับสถาปัตยกรรมระบบที่ประสบความสําเร็จ
วิธีการทํางานของ RTK: ความแม่นยําระดับเซนติเมตรแบบเรียลไทม์
RTK ทํางานโดยการส่งข้อมูลแก้ไขจากสถานีฐานที่ตั้งอยู่กับที่ไปยังรถสํารวจเคลื่อนที่แบบเรียลไทม์ โดยปกติจะผ่านโมเด็มวิทยุ เครือข่ายเซลลูลาร์ หรือการเชื่อมต่อดาวเทียม สถานีฐานจะคํานวณองค์ประกอบข้อผิดพลาด ความล่าช้าในไอโอโนสเฟียร์ ความล่าช้าโทรโพสเฟียร์ นาฬิกาดาวเทียม และข้อผิดพลาดของอีฟีเมอริส และส่งสัญญาณเหล่านี้เป็นการแก้ไขเชิงอนุสัญญา รถสํารวจจะนําการแก้ไขเหล่านี้ไปใช้กับการวัดของตนเอง ทําให้สามารถระบุตําแหน่งระดับเซนติเมตรได้ทันที
- ความไวต่อความหน่วง:ประสิทธิภาพของ RTK จะลดลงเมื่อความหน่วงของการแก้ไขเพิ่มขึ้น การใช้งานส่วนใหญ่ต้องการการแก้ไขภายใน 1-2 วินาทีเพื่อรักษาความแม่นยําสูงสุด
- การพึ่งพาการสื่อสาร:การเชื่อมต่อข้อมูลอย่างต่อเนื่องระหว่างฐานและรถสํารวจเป็นสิ่งจําเป็น การขัดข้องของลิงก์ที่เกินไม่กี่วินาทีมักทําให้โรเวอร์สูญเสียตําแหน่ง RTK และกลับไปใช้ตําแหน่งดิฟเฟอเรนเชียลที่แม่นยําน้อยกว่าหรือตําแหน่งแบบสแตนด์อโลน
- ข้อกําหนดโครงสร้างพื้นฐาน:RTK ต้องการสถานีฐานท้องถิ่นที่มีสัญญาณวิทยุ หรือสมัครเครือข่ายแก้ไข NTRIP ที่ให้บริการเซลลูลาร์หรืออินเทอร์เน็ต
- ความเหมาะสมของกรณีการใช้งาน:เหมาะสําหรับการใช้งานที่ต้องการการตอบสนองตําแหน่งทันที เช่น การบังคับเลี้ยวอัตโนมัติ, การนําทางแบบเรียลไทม์ของ UAV และการควบคุมเครื่องจักรก่อสร้าง
RTK เปลี่ยน GNSS จากเครื่องมือช่วยนําทางให้กลายเป็นสัญญาณควบคุมแบบเรียลไทม์ ทันทีที่คุณต้องการให้เครื่องจักรทํางานกับข้อมูลตําแหน่ง บังคับทิศทาง ทริกเกอร์ หรือแก้ไข RTK ก็กลายเป็นตัวเลือกเดียวที่ใช้ได้
วิธีการทํางานของ PPK: ความแม่นยําโดยไม่มีข้อจํากัดแบบเรียลไทม์
PPK ใช้แนวทางที่แตกต่างอย่างสิ้นเชิง ทั้งสถานีฐานและรถสํารวจบันทึกข้อมูลวัด GNSS ดิบ รวมถึง pseudoranges, phase พาหะ และการสังเกต Doppler อย่างอิสระ โดยไม่มีการสื่อสารแบบเรียลไทม์ระหว่างกัน หลังจากภารกิจสิ้นสุด ไฟล์ข้อมูลเหล่านี้จะถูกรวมกันในซอฟต์แวร์หลังการประมวลผลที่ช่วยแก้เส้นทางของโรเวอร์ด้วยความแม่นยําระดับเซนติเมตร
- ไม่มีลิงก์สื่อสาร:เนื่องจากฐานและรถสํารวจไม่สื่อสารกันระหว่างปฏิบัติการ PPK จึงทํางานในสภาพแวดล้อมที่ไม่มีสัญญาณวิทยุหรือเซลลูลาร์ รวมถึงพื้นที่สํารวจระยะไกลและปฏิบัติการเหนือน้ํา
- อัตราคงที่ที่สูงขึ้น:ซอฟต์แวร์หลังการประมวลผลสามารถใช้อัลกอริทึมการปรับความเรียบแบบไปข้างหน้า-ถอยหลังที่ซับซ้อน และเทคนิคการแก้ไขความกํากวมหลายยุคสมัย ซึ่งมักมีอัตราการตรึงสูงกว่าการ RTK แบบเรียลไทม์ภายใต้เงื่อนไขที่ท้าทาย
- ภาระงานของเวิร์กโฟลว์:PPK เพิ่มขั้นตอนการประมวลผลระหว่างการเก็บข้อมูลและการส่งมอบผลลัพธ์ สําหรับแอปพลิเคชันที่เร่งด่วน ความล่าช้านี้อาจไม่เหมาะสม
- ความเหมาะสมของกรณีการใช้งาน:เหมาะสําหรับการถ่ายภาพทางอากาศ การสํารวจทางทะเล และการใช้งานที่ต้องการตําแหน่งสุดท้ายหลังจากเก็บข้อมูลเป็นชั่วโมงหรือวัน แทนที่จะทําทันที
กรอบการตัดสินใจสําหรับนักออกแบบระบบ
การเลือกระหว่าง RTK และ PPK แทบจะไม่ใช่เรื่องเด็ดขาด; เครื่องรับสัญญาณสมัยใหม่หลายรุ่นรองรับทั้งสองโหมด ทําให้ผู้ปฏิบัติงานสามารถเลือกวิธีที่เหมาะสมสําหรับแต่ละภารกิจได้ อย่างไรก็ตาม การเลือกโหมดหลักควรถูกกําหนดโดยความต้องการแบบเรียลไทม์ของแอปพลิเคชัน โครงสร้างพื้นฐานการสื่อสาร และข้อจํากัดของกระบวนการทํางาน
สําหรับระบบอัตโนมัติที่ต้องการการควบคุมแบบวงจรปิด RTK เป็นข้อบังคับ สําหรับการทําแผนที่และการสํารวจที่สามารถประมวลผลข้อมูลหลังจากเกิดเหตุ PPK มักให้ความแม่นยําเหนือกว่าด้วยโลจิสติกส์ภาคสนามที่ง่ายกว่า การเข้าใจข้อกําหนดความหน่วงระหว่างตําแหน่งต่อการกระทําของแอปพลิเคชันเป็นกุญแจสําคัญในการตัดสินใจที่ถูกต้อง
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


