












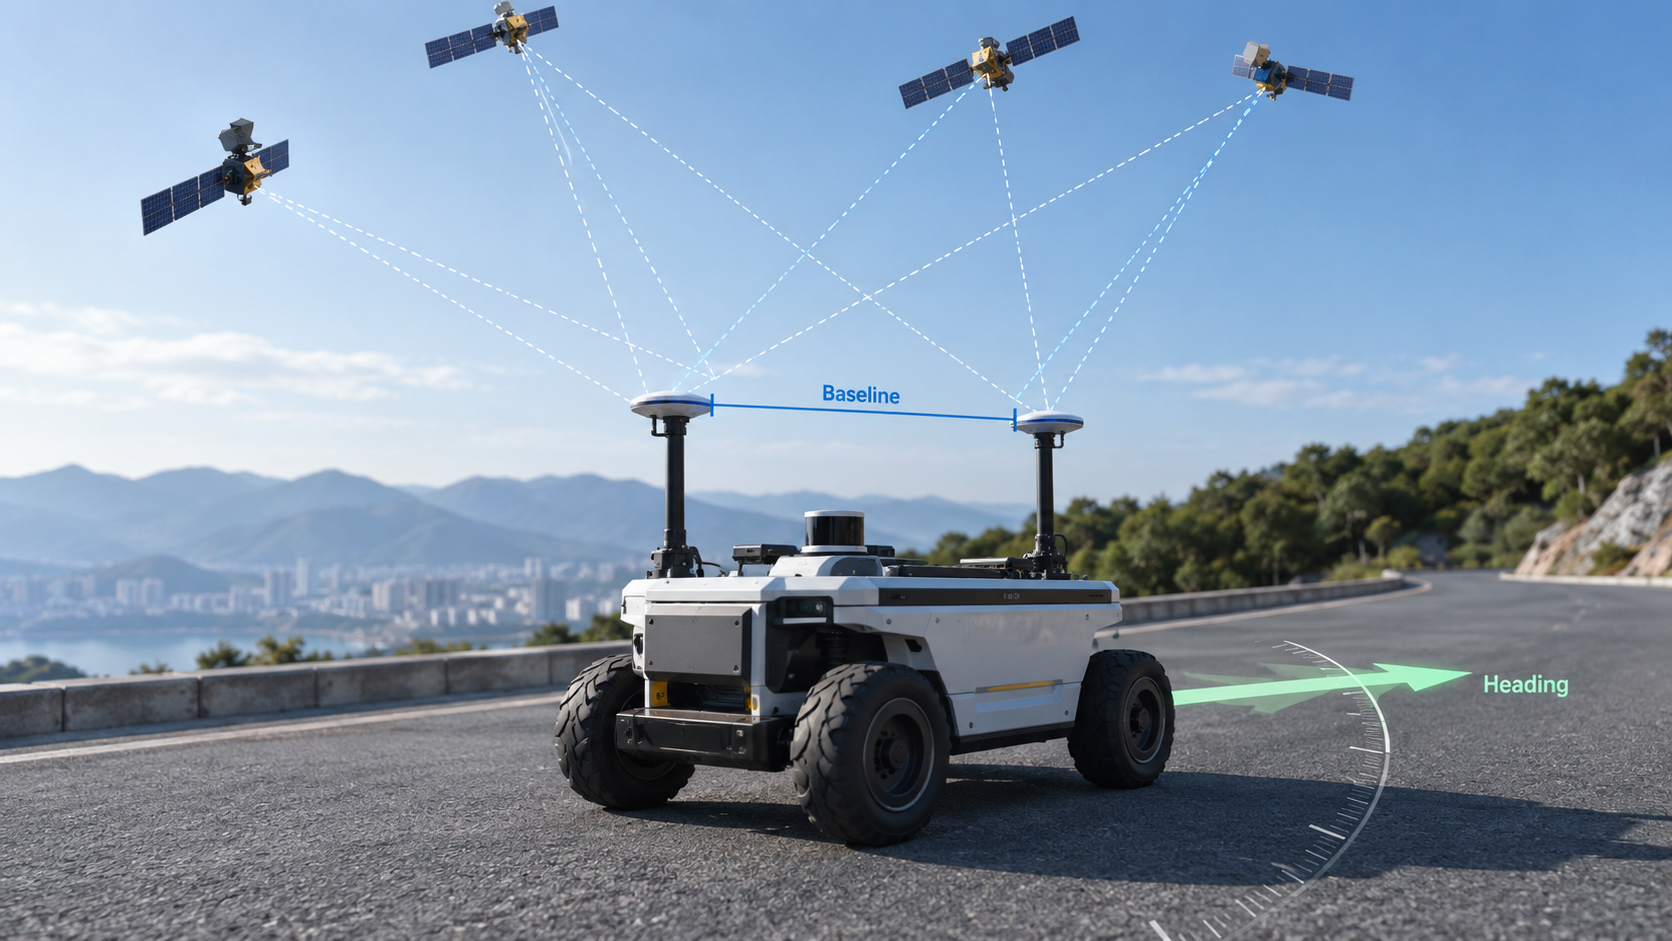
การกําหนดตําแหน่งมาตรฐานของ GNSS จะบอกตําแหน่งของอุปกรณ์ แพลตฟอร์มอัตโนมัติส่วนใหญ่ก็ต้องรู้ว่ากําลังหันไปทางไหน UAV, ยานยนต์อัตโนมัติ, หุ่นยนต์ และเครื่องจักรเกษตร ล้วนพึ่งพาข้อมูลทิศทางในการนําทาง ควบคุมการเคลื่อนไหว และจัดแนวเซ็นเซอร์ บทความนี้อธิบายว่าหัวข้อ GNSS คืออะไร วิธีที่ GNSS แบบเสาอากาศคู่กําหนดทิศทาง และบทบาทของ RTK ในการให้โซลูชันทิศทางที่เชื่อถือได้
GNSS มีหัวข้ออะไร?
ตําแหน่งบอกตําแหน่งวัตถุ หัวหน้าบอกทิศทางที่เรือหันไป สองสิ่งนี้แตกต่างกัน: ยานพาหนะสามารถจอดอยู่ที่พิกัดเดียวกันโดยหันหน้าไปทางเหนือ ใต้ ตะวันออก หรือตะวันตก และระบบที่รู้แค่พิกัดจะไม่สามารถบอกได้ว่ากําลังชี้ไปทางไหน
GNSS heading รวมตําแหน่งและทิศทางไว้ในผลลัพธ์การนําทางเดียว ระบบอัตโนมัติใช้ทั้งสองอย่างในการวางแผนเส้นทาง ควบคุมการเคลื่อนไหว และจัดแนวเซ็นเซอร์บนยาน หากไม่มีทิศทาง แพลตฟอร์มสามารถหาตําแหน่งตัวเองได้ แต่ไม่สามารถบังคับทิศทาง เทียบท่า หรือชี้ทิศทางบรรทุกได้อย่างน่าเชื่อถือ
GNSS แบบเสาอากาศคู่กําหนดทิศทางอย่างไร?
GNSS แบบเสาอากาศคู่ใช้เสาอากาศสองตัวที่ติดตั้งห่างกันในระยะที่ทราบบนแพลตฟอร์มเดียวกัน เสาอากาศทั้งสองรับสัญญาณจากดาวเทียมเดียวกันในเวลาเดียวกัน และตัวรับจะเปรียบเทียบค่าสถานะพาหะระหว่างกัน
เส้นระหว่างเสาอากาศทั้งสองจะสร้างเส้นฐาน โดยการวัดว่าสัญญาณดาวเทียมแต่ละดวงมาถึงปลายแต่ละด้านของเส้นฐานอย่างไร เครื่องรับจะคํานวณทิศทางของเส้นฐานในอวกาศและแปลงทิศทางนั้นเป็นทิศทาง
เสาอากาศสองตัว→ Baseline → Direction → Heading
เนื่องจากทิศทางมาจากรูปทรงเรขาคณิตมากกว่าการเคลื่อนที่ วิธีการเสาอากาศคู่จึงทํางานได้ในขณะที่ชานชาลาหยุดนิ่งและไม่เคลื่อนที่ตามเวลา ตําแหน่งเสาอากาศ ความยาวฐาน และความแข็งทางกลล้วนส่งผลต่อสมรรถนะ
RTK มีบทบาทอย่างไรในหัวข้อ GNSS?
RTK ให้การกําหนดตําแหน่งที่แม่นยําสูงผ่านการแก้ไขเฟสพาหะจากสถานีฐานหรือบริการแก้ไข RTK เพียงอย่างเดียวไม่สามารถสร้างทิศทางได้ แต่ช่วยปรับการวัดเฟสพาหะที่เครื่องยนต์นําทางเสาอากาศคู่ต้องพึ่งพา
การวัดเฟสที่สะอาดขึ้นหมายถึงความละเอียดความกํากวมเชิงจํานวนเต็มที่รวดเร็วและเชื่อถือได้มากขึ้น ซึ่งช่วยเพิ่มความเสถียรของผลลัพธ์หัวเรือ การรับสัญญาณแบบสองความถี่ช่วยเสริมด้วยการสังเกตอย่างอิสระมากขึ้น
โดยสรุป GNSS แบบเสาอากาศคู่เป็นพื้นฐานสําหรับการกําหนดทิศทาง ขณะที่ RTK รองรับการกําหนดตําแหน่งที่แม่นยําสูงและการวัดเฟสพาหะที่แม่นยํา ทั้งสองรวมกันเป็นสายการเดินเรือเดียว
GNSS แบบเสาอากาศคู่ VS GNSS แบบเสาอากาศเดียว
| คุณสมบัติ | GNSS แบบเสาอากาศเดี่ยว | GNSS แบบเสาอากาศคู่ |
|---|---|---|
| การจัดตําแหน่ง | ใช่ | ใช่ |
| การกําหนดทิศทางโดยตรง | จํากัด | ใช่ |
| ทิศทางคงที่ | โดยทั่วไปมีข้อจํากัด | ได้รับการสนับสนุน |
| ความซับซ้อนของฮาร์ดแวร์ | ล่าง | สูงกว่า |
| การใช้งานทั่วไป | การจัดตําแหน่ง | ตําแหน่ง + ทิศทาง |
ระบบเสาอากาศเดี่ยวมักประมาณทิศทางจากการเคลื่อนไหว เช่น IMU หรือเซ็นเซอร์อื่น ๆ ขณะที่ระบบเสาอากาศคู่สามารถกําหนดทิศทางจากทิศทางสัมพัทธ์ของเสาอากาศทั้งสองได้โดยตรง
ทําไมหัวข้อ GNSS จึงสําคัญสําหรับระบบอัตโนมัติ?
UAV และโดรน
โดรนใช้การนําทางเพื่อการบินอัตโนมัติ การนําทางจุดทาง การทําแผนที่ และการจัดแนวสัมภาระ การตั้งทิศทางที่แม่นยําช่วยเพิ่มเสถียรภาพในการบินและคุณภาพของข้อมูลการสํารวจ
ยานยนต์อัตโนมัติ
แพลตฟอร์มขับเคลื่อนอัตโนมัติใช้การนําทางเพื่อกําหนดทิศทางของยานพาหนะ การนําทางระดับเลน และการควบคุมการเคลื่อนไหว ข้อมูลหัวเรือสนับสนุนการวางแผนเส้นทางและการรวมเซ็นเซอร์
หุ่นยนต์
หุ่นยนต์เคลื่อนที่และ AMR ใช้การนําทางเพื่อการติดตามเส้นทาง การเทียบท่า และการนําทางกลางแจ้ง การเลี้ยวช่วยให้หุ่นยนต์สามารถจัดแนวตามเส้นทางที่วางแผนไว้ แทนที่จะพึ่งพาการหมุนล้อเพียงอย่างเดียว
เกษตรกรรมความแม่นยํา
เครื่องจักรกลการเกษตรใช้หัวเข็มเพื่อการนําทาง การควบคุมพื้นที่ และการดําเนินงานภาคสนาม ข้อมูลหัวรถช่วยให้รถแทรกเตอร์และอุปกรณ์สามารถจัดแนวให้ตรงกับแถวพืชผลและเส้นทางที่วางแผนไว้ได้อย่างแม่นยํา
หัวข้อ GNSS พร้อม IMU
GNSS ให้ตําแหน่งและทิศทาง IMU จะเพิ่มข้อมูลการเคลื่อนไหวและทิศทางในช่วงที่ GNSS ขัดข้องชั่วคราว เช่น ใต้สะพานหรือใกล้โครงสร้างสูง
การผสานรวม GNSS + IMU ช่วยรักษาความต่อเนื่องของการนําทาง ปรับปรุงการประมาณการเคลื่อนไหวแบบไดนามิก และลดการลอยตัวของทิศทางในช่วงสัญญาณหยุดชะงัก IMU ไม่ใช่ตัวแทนถาวรของ GNSS แต่เป็นเซ็นเซอร์เสริมสําหรับเชื่อมช่องว่างสั้น ๆ
วิศวกรควรพิจารณาอะไรบ้างเมื่อเลือกโซลูชันหัวเข็ม GNSS?
- การจัดวางเสาอากาศ:เสาอากาศเดี่ยวกับเสาอากาศคู่ ขึ้นอยู่กับว่าแอปพลิเคชันต้องการหัวเข็มโดยตรงหรือไม่
- พื้นฐาน:ระยะห่างระหว่างเสาอากาศและความแข็งแรงในการติดตั้งส่งผลต่อประสิทธิภาพการเดินเรือ
- กลุ่มดาวและความถี่ของ GNSS:GPS, BeiDou, GLONASS, Galileo และการรองรับความถี่คู่ส่งผลต่อความทนทาน
- แก้ไข RTK:ว่าโครงการจะสามารถเข้าถึงสถานีฐานหรือบริการเครือข่าย RTK ที่เหมาะสมได้หรือไม่
- การบูรณาการ IMU:เหมาะสําหรับแพลตฟอร์มหรือสภาพแวดล้อมที่มีการเปลี่ยนแปลงซึ่งสัญญาณ GNSS ถูกบล็อกได้ง่าย
- การบูรณาการระบบ:อินเทอร์เฟซ, อัตราการอัปเดต, ตําแหน่งเสาอากาศ, พลังงาน และการสื่อสาร
โซลูชันหัวข้อ JUMPSTAR GNSS
JUMPSTAR ให้บริการโซลูชัน GNSS สําหรับงานที่ต้องการทั้งข้อมูลการกําหนดตําแหน่งและทิศทางที่มีความแม่นยําสูง พอร์ตโฟลิโอของเราครอบคลุมโซลูชันหัวเข็ม GNSS แบบเสาอากาศคู่, แผงตําแหน่ง RTK และโมดูล GNSS + IMU ในตัวที่ออกแบบมาเพื่อการรวม OEM และ ODM
สําหรับทีมที่สร้างบนแกน RTK ความแม่นยําสูง JUMPSTAR ยังมีตัวเลือกโมดูล RTK ความแม่นยําสูงที่รองรับสถาปัตยกรรมหัวเรือผ่านการกําหนดค่าเสาอากาศคู่
บทสรุป
ตําแหน่ง GNSS บอกตําแหน่งของวัตถุ ทิศทางของ GNSS บอกทิศทางที่มันหันไป GNSS แบบเสาอากาศคู่กําหนดทิศทางโดยใช้ตําแหน่งสัมพัทธ์ของเสาอากาศสองตัว RTK และ IMU ยังรองรับการนําทางที่แม่นยําสูงและต่อเนื่อง
สําหรับ OEM และผู้รวมระบบ การเลือกสถาปัตยกรรมหัวเข็ม GNSS ที่เหมาะสมขึ้นอยู่กับความแม่นยําในการกําหนดตําแหน่ง การกําหนดค่าเสาอากาศ ความพร้อมใช้งานในการแก้ไข และความต้องการของแอปพลิเคชัน
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


