












บทความทางเทคนิค
ติดตามความก้าวหน้าทางเทคโนโลยีล่าสุด แนวโน้มในอุตสาหกรรม และประกาศของ Jumpstar ที่ขับเคลื่อนอนาคตของการกําหนดตําแหน่งที่แม่นยํา
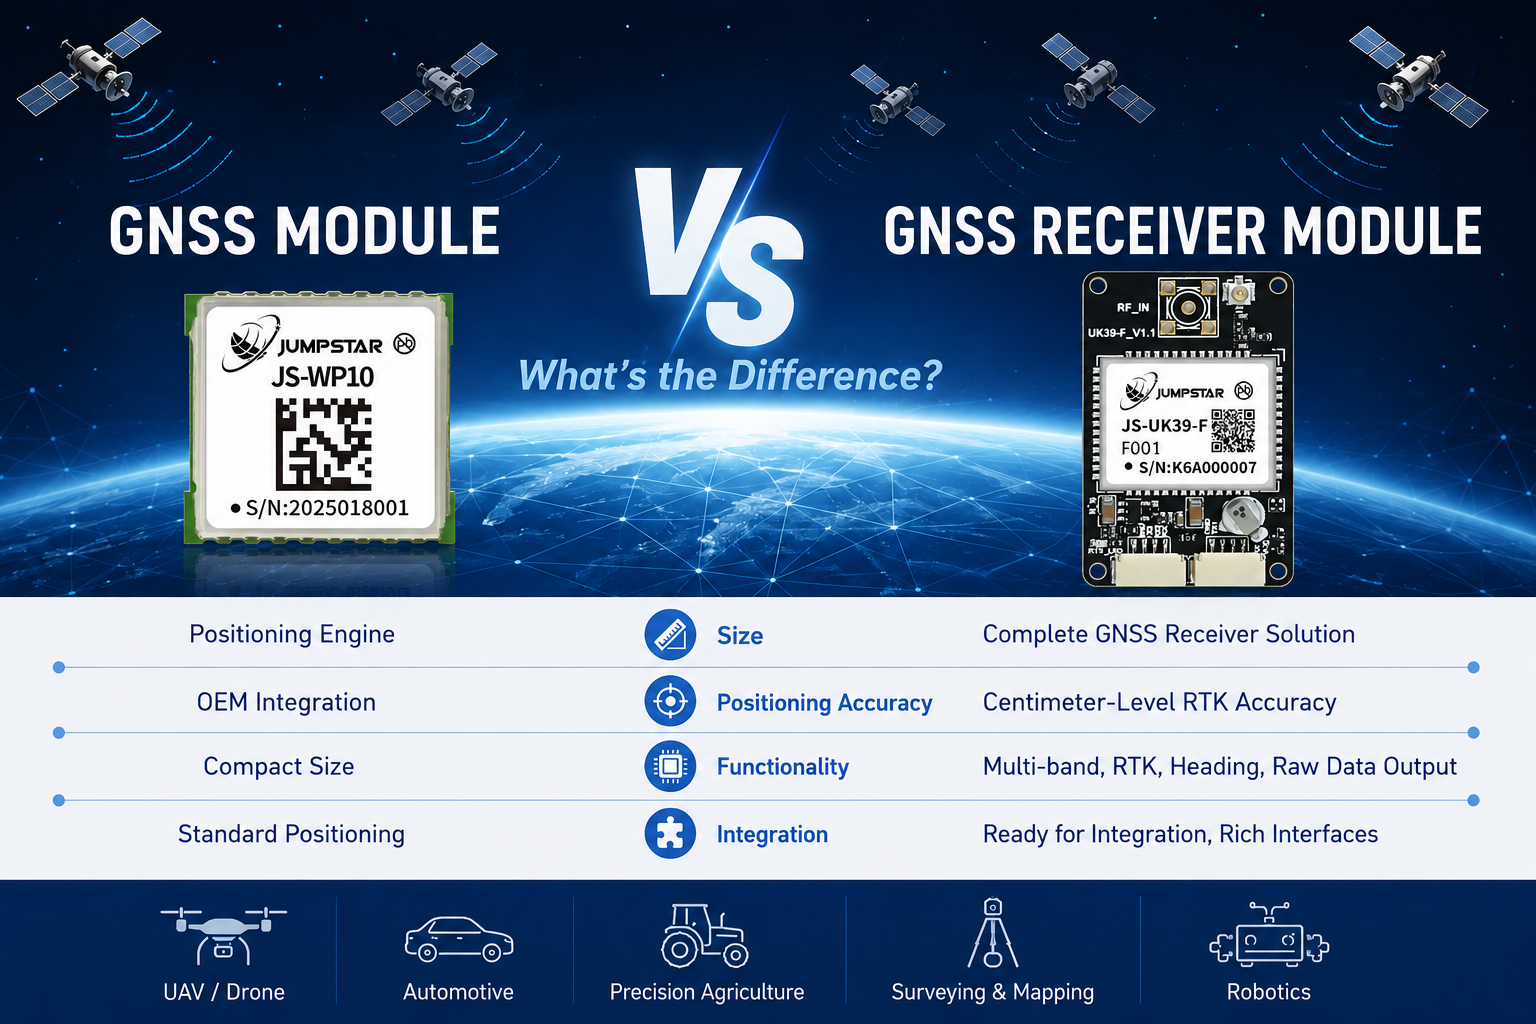
โมดูล GNSS กับโมดูลตัวรับ GNSS: แตกต่างกันอย่างไร?
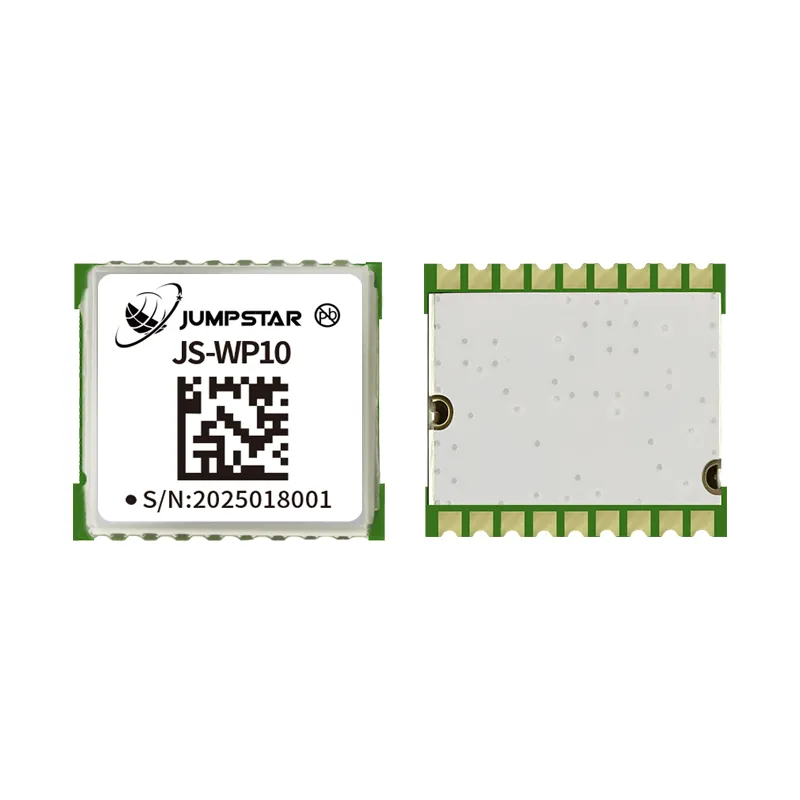
โมดูล GNSS คืออะไร? คู่มือฉบับสมบูรณ์สําหรับการใช้งานในอุตสาหกรรม

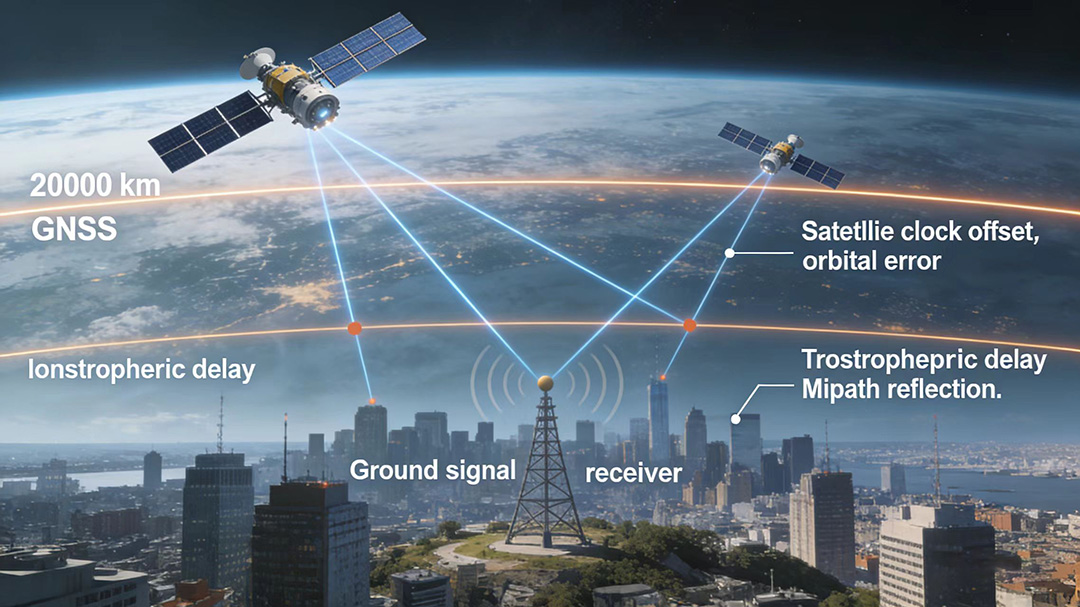
การลดผลกระทบจากหลายเส้นทาง: อัลกอริทึมขั้นสูงสําหรับการกําหนดตําแหน่งในเมือง
บทความทางเทคนิคนี้ศึกษาการรบกวนหลายเส้นทางในสภาพแวดล้อมเมืองและอัลกอริทึมเครื่องรับขั้นสูงที่ตรวจจับและลดผลกระทบจากสัญญาณ GNSS ที่สะท้อนกลับ
บทบาทของการรวมเซ็นเซอร์ IMU ในสภาพแวดล้อมที่ถูกปฏิเสธ GNSS
บทความทางเทคนิคนี้สํารวจวิธีที่หน่วยวัดเฉื่อย (IMU) ร่วมกับ GNSS ผ่านอัลกอริทึมฟิวชันเซ็นเซอร์ช่วยให้สามารถระบุตําแหน่งได้อย่างต่อเนื่องในช่วงที่สัญญาณดาวเทียมขัดข้อง
RTK กับ PPK: การเลือกวิธีแก้ไขที่เหมาะสมกับการใช้งานของคุณ
บทความทางเทคนิคนี้เปรียบเทียบวิธีแก้ไข Real-Time Kinematic (RTK) และ Post-Processed Kinematic (PPK) เพื่อช่วยให้วิศวกรเลือกแนวทางที่เหมาะสมที่สุดสําหรับความต้องการตําแหน่งของตน
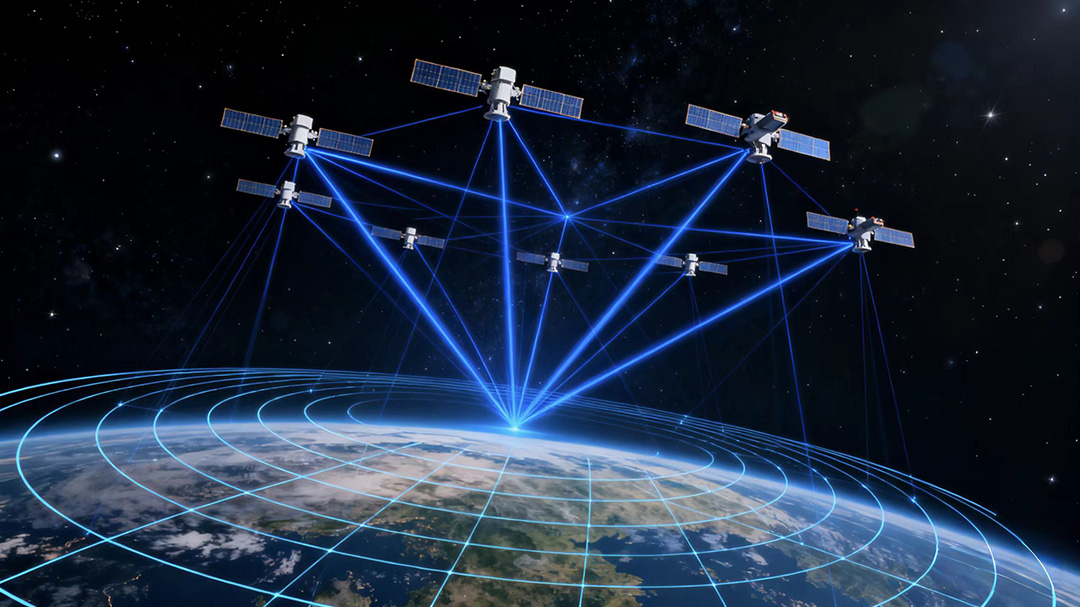
ทําความเข้าใจ GNSS หลายกลุ่มดาว: แถบความถี่ L1, L2 และ L5 อธิบาย
คู่มือทางเทคนิคที่ครอบคลุมเกี่ยวกับย่านความถี่ GNSS อธิบายการทํางานของสัญญาณ L1, L2 และ L5 และเหตุผลที่เครื่องรับหลายย่านความถี่ให้ความแม่นยําและความน่าเชื่อถือที่เหนือกว่า