












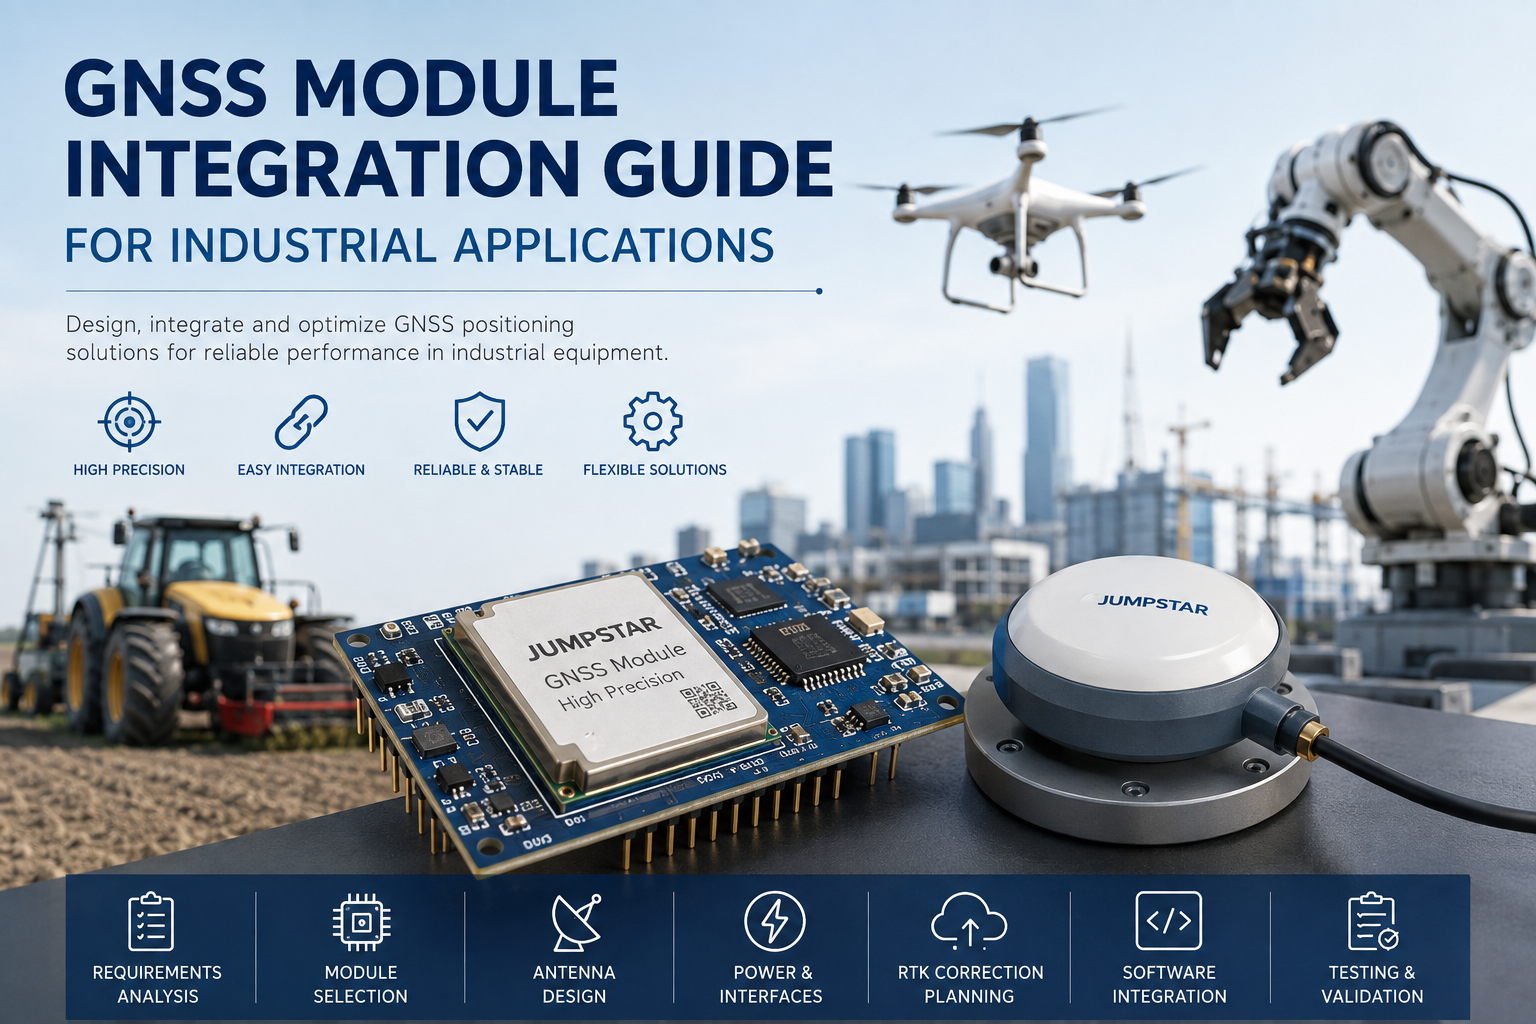
UAV, หุ่นยนต์อัตโนมัติ, เครื่องจักรเกษตร, อุปกรณ์สํารวจ, ยานยนต์อุตสาหกรรม และแพลตฟอร์มเคลื่อนที่ พึ่งพาการวางตําแหน่ง GNSS เป็นระบบย่อยหลักมากขึ้นเรื่อย ๆ สําหรับผู้ผลิต OEM การรวมโมดูล GNSS ไม่ใช่แค่การเชื่อมต่อเสาอากาศและอ่านพิกัดเท่านั้น ประสิทธิภาพที่อุปกรณ์ทําได้ในภาคสนามจริงขึ้นอยู่กับโครงสร้างเสาอากาศ การจัดวาง RF แหล่งจ่ายไฟ อินเทอร์เฟซ ข้อมูลแก้ไข ซอฟต์แวร์ และสภาพแวดล้อมการติดตั้งการบูรณาการโมดูล GNSSเป็นศาสตร์การออกแบบในตัวเอง — และการทําให้ถูกต้องตั้งแต่เนิ่น ๆ นั้นถูกกว่าการแก้ไขหลังผลิตจํานวนมากมาก
ทําไมการบูรณาการโมดูล GNSS จึงมีความสําคัญสําหรับอุปกรณ์อุตสาหกรรม
อุปกรณ์อุตสาหกรรมใช้ GNSS ในหลายรูปแบบที่แตกต่างกัน:การจัดตําแหน่งเพื่อรายงานตําแหน่งแบบเรียลไทม์ของอุปกรณ์,การเดินเรือเพื่อสนับสนุนการวางแผนเส้นทางและการนําทางอัตโนมัติ,ระบบอัตโนมัติเพื่อป้อนข้อมูลตําแหน่งเข้าสู่ยานพาหนะขับเคลื่อนอัตโนมัติ หุ่นยนต์ และเครื่องจักรการเกษตร,การทําแผนที่และการเก็บข้อมูลสําหรับการสํารวจและตรวจสอบ และในบางระบบการจับเวลาและการซิงโครไนซ์จากนาฬิกา GNSS ไม่ใช่อุปกรณ์อุตสาหกรรมทุกชนิดที่ต้องการ RTK ระดับเซนติเมตร ข้อกําหนดมีตั้งแต่ GNSS มาตรฐานสําหรับการติดตามพื้นฐาน ไปจนถึงการกําหนดตําแหน่งต่ํากว่าเมตร และ RTK ความแม่นยําสูงสําหรับงานที่ความแม่นยํามีผลโดยตรงต่อคุณภาพงาน
ขั้นตอนที่ 1 — กําหนดข้อกําหนดของแอปพลิเคชัน
เริ่มจากข้อกําหนด ไม่ใช่โมดูล บันทึกข้อมูลต่อไปนี้ก่อนประเมินฮาร์ดแวร์ใด ๆ: ความแม่นยําในการวางตําแหน่งที่ต้องการ, การทํางานแบบคงที่หรือไดนามิก, สภาพแวดล้อมภายในและภายนอก, อัตราการอัปเดต, ความหน่วง, ข้อจํากัดขนาด, งบประมาณพลังงาน, อินเทอร์เฟซที่ต้องการ, การตั้งค่าเสาอากาศ, ความต้องการข้อมูลการแก้ไข และช่วงอุณหภูมิการทํางาน
แต่ละแพลตฟอร์มให้ความสําคัญกับปัจจัยเหล่านี้แตกต่างกัน AUAVโดยทั่วไปจะให้ความสําคัญกับขนาด น้ําหนัก กําลังส่ง อัตราการอัปเดต ความหน่วง และทิศทาง RTKเครื่องจักรกลการเกษตรเน้นความแม่นยําของ RTK ความสามารถในการทําซ้ํา การติดตามดาวเทียมที่เสถียร และการทํางานได้นานอุปกรณ์สํารวจต้องการประสิทธิภาพ RTK รองรับหลายความถี่และหลายกลุ่มดาว รวมถึงข้อมูลการแก้ไขที่เชื่อถือได้หุ่นยนต์อัตโนมัติให้ความสําคัญกับความต่อเนื่องของตําแหน่ง อัตราการอัปเดต ทิศทาง และการรวมเซ็นเซอร์
ขั้นตอนที่ 2 — เลือกโมดูล GNSS ที่เหมาะสม
การเลือกเริ่มต้นจากระดับความแม่นยําที่แอปพลิเคชันต้องการจริง ๆ: ตําแหน่งมาตรฐาน, ตําแหน่งต่ํากว่าเมตร หรือ RTK ระดับเซนติเมตร การรองรับกลุ่มดาวเทียม (GPS, BDS, GLONASS, Galileo, QZSS, NavIC และ SBAS ขึ้นอยู่กับผลิตภัณฑ์) จะกําหนดจํานวนดาวเทียมที่มองเห็นได้ในภูมิภาคหนึ่ง ๆ ดังนั้นควรตรวจสอบสิ่งที่แต่ละโมดูลรองรับตามข้อกําหนดอย่างเป็นทางการ การรองรับความถี่มีความสําคัญสําหรับงานที่ต้องการความแม่นยําสูง: การรับสัญญาณหลายความถี่ (เช่น L1/L2 หรือ L1/L5) ช่วยให้เครื่องรับสามารถประมาณและยกเลิกข้อผิดพลาดในชั้นไอโอโนสเฟียร์ ซึ่งช่วยเร่งการเริ่มต้น RTK และเพิ่มความทนทาน สุดท้าย ตรวจสอบอัตราการอัปเดตและความหน่วง — แพลตฟอร์มไดนามิก เช่น UAV, หุ่นยนต์ และยานยนต์อัตโนมัติ มีความไวต่อผลลัพธ์ตําแหน่งที่มีความหน่วงต่ําเป็นพิเศษ
ขั้นตอนที่ 3 — เลือกและรวม GNSS Antenna
โมดูล GNSS และเสาอากาศของมันไม่สามารถออกแบบแยกกันได้ การตรวจสอบความเข้ากันได้ของความถี่ระหว่างโมดูลกับเสาอากาศเป็นขั้นตอนแรก ตามด้วยกําลังขยายเสาอากาศ ประสิทธิภาพ LNA การสูญเสียสายเคเบิล การเลือกขั้วต่อ ตําแหน่ง ระนาบกราวด์ และการรบกวน RF เสาอากาศควรตั้งอยู่ในตําแหน่งที่มองเห็นท้องฟ้าได้ชัดเจน ห่างจากสิ่งกีดขวางโลหะขนาดใหญ่ เครื่องส่งสัญญาณความถี่สูง และอุปกรณ์อิเล็กทรอนิกส์มอเตอร์หรือกําลังสูง โดยเดินสายเคเบิลอย่างระมัดระวัง ระยะทางกายภาพที่ยอมรับได้ขึ้นอยู่กับการออกแบบเฉพาะ ดังนั้นควรตรวจสอบตําแหน่งบนชุดกลไกจริง ๆ แทนที่จะยึดกฎตายตัว
สําหรับผลิตภัณฑ์ที่ต้องการความแม่นยําสูง คุณภาพของเสาอากาศไม่ใช่สิ่งที่ดี: รูปแบบการขยายสัญญาณ ความเสถียรของจุดศูนย์กลางเฟส และการปฏิเสธหลายเส้นทางส่งผลโดยตรงต่อการวัดที่โมดูลประมวลผล เครื่องรับที่ทํางานได้ดีบนม้านั่งสํารองอาจทํางานได้ต่ํากว่ามาตรฐานในสนามเมื่อจับคู่กับเสาอากาศที่ไม่เหมาะสม JUMPSTAR มีสัญญาณ GNSSครอบคลุมการออกแบบแพตช์ เฮลิคอล และโช้กริง เพื่อตอบสนองความต้องการการบูรณาการที่แตกต่างกัน
ขั้นตอนที่ 4 — พิจารณาการออกแบบพลังงานและอินเทอร์เฟซ
พลังงานและอินเทอร์เฟซเป็นส่วนที่ถูกประเมินค่าต่ําที่สุดในการบูรณาการอุตสาหกรรม ในด้านกําลังไฟ ให้ตรวจสอบช่วงแรงดันไฟฟ้าขาเข้า การใช้พลังงาน เสถียรภาพของแหล่งจ่ายไฟ และสัญญาณรบกวนไฟฟ้า — ตัวควบคุมการสวิตช์และมอเตอร์ใกล้โมดูลอาจทําให้ประสิทธิภาพของ GNSS ลดลง ในด้านอินเทอร์เฟซ UART, USB, Ethernet, I2C และ CAN ถูกใช้ในงานออกแบบอุตสาหกรรม แต่อินเทอร์เฟซเฉพาะที่มีขึ้นอยู่กับรุ่นของโมดูลแต่ละตัว ดังนั้นควรตรวจสอบกับเอกสารผลิตภัณฑ์ก่อนล็อกการออกแบบโฮสต์
ขั้นตอนที่ 5 — วางแผนข้อมูลแก้ไข RTK
หากแอปพลิเคชันต้องการ RTK ให้วางแผนแหล่งแก้ไขก่อนที่ฮาร์ดแวร์จะเสร็จสมบูรณ์ ตัวเลือกรวมถึงสถานีฐานส่วนตัว การแก้ไขเครือข่าย (บริการแบบ CORS) และข้อมูลแก้ไข RTCM ที่ส่งผ่านวิทยุ โทรศัพท์มือถือ หรืออินเทอร์เน็ต ประสิทธิภาพ RTK สุดท้ายถูกกําหนดร่วมกันโดยโมดูล GNSS ข้อมูลการแก้ไข เสาอากาศที่เหมาะสม และการบูรณาการระบบที่เหมาะสม — โมดูล RTK ที่แข็งแกร่งไม่สามารถชดเชยการส่งค่าแก้ไขที่ไม่เสถียรหรือโซ่ RF ที่บูรณาการไม่ดีได้ ของจัมป์สตาร์โมดูล RTK ความแม่นยําสูงออกแบบมาเพื่อใช้งานร่วมกับเวิร์กโฟลว์การแก้ไขมาตรฐาน
ขั้นตอนที่ 6 — พิจารณาสภาพแวดล้อมการทํางานที่ซับซ้อน
งานอุปกรณ์อุตสาหกรรมในพื้นที่ที่สัญญาณถูกท้าทาย: พื้นที่เมือง ใกล้อาคาร ในทุ่งเกษตรกรรม ที่ไซต์อุตสาหกรรม ใกล้อุปกรณ์ไฟฟ้า และบนแพลตฟอร์มที่มีแรงสั่นสะเทือนสูง มีสามผลกระทบหลักหลายเส้นทาง— อาคาร ยานพาหนะ และโครงสร้างโลหะสะท้อนสัญญาณ GNSS ก่อนที่จะถึงเสาอากาศสัญญาณรบกวน RF— อุปกรณ์อิเล็กทรอนิกส์และอุปกรณ์วิทยุรอบข้างของอุปกรณ์อาจรบกวนการรับสัญญาณ GNSSการสั่นสะเทือนและการเคลื่อนไหว— UAV, หุ่นยนต์ และเครื่องจักรเกษตรผสมผสานการเคลื่อนไหวแบบไดนามิกกับการสั่นสะเทือนเชิงกล มาตรการบรรเทาผลกระทบรวมถึงการติดตามหลายความถี่และหลายกลุ่มดาว การลดผลกระทบจากการรบกวนและหลายเส้นทาง การกําหนดตําแหน่งด้วยเสาอากาศคู่ และการรวมเซ็นเซอร์กับ IMU
ขั้นตอนที่ 7 — ผสาน GNSS เข้ากับระบบโฮสต์
โมดูล GNSS แทบจะไม่สามารถทํางานได้โดยลําพัง มันแลกเปลี่ยนข้อมูลกับตัวควบคุมการบิน ตัวควบคุมยานพาหนะ คอมพิวเตอร์อุตสาหกรรม MCU PLC ซอฟต์แวร์นําทาง หรือ IMU ขึ้นอยู่กับผลิตภัณฑ์ การไหลของแต่ละแบบง่ายมาก:
สําหรับแพลตฟอร์มไดนามิกสูง การรวม GNSS กับ IMU จะรักษาตําแหน่งเอาต์พุตผ่านการหยุดชะงักของสัญญาณชั่วคราว และให้ทิศทางเมื่ออุปกรณ์หยุดนิ่ง แต่ GNSS เพียงอย่างเดียวไม่สามารถทํางานนําทางให้เสร็จสมบูรณ์ได้ — มันจะให้ข้อมูลตําแหน่ง และระบบโฮสต์จะเปลี่ยนข้อมูลนั้นเป็นการนําทาง การควบคุม หรือการบันทึกข้อมูล
การทดสอบและการรับรองก่อนการผลิตจํานวนมาก
ตรวจสอบความถูกต้องของอุปกรณ์ทั้งหมด ไม่ใช่แค่โมดูล ทดสอบความแม่นยําของตําแหน่งกับจุดอ้างอิงที่รู้จัก ตรวจสอบความเร็วในการเริ่มต้น RTK และแก้ไขเสถียรภาพ รวมถึงวัดความพร้อมใช้งานของสัญญาณในสภาพแวดล้อมที่แตกต่างกัน ทดสอบแบบไดนามิกบนแพลตฟอร์มจริง — UAV, ยานพาหนะ, หุ่นยนต์ หรือเครื่องจักรเกษตร — เพราะการเคลื่อนไหวจะส่งผลต่อประสิทธิภาพของเสาอากาศและมัลติพาธ ทดสอบสภาพแวดล้อม RF เพื่อยืนยันว่าอุปกรณ์อิเล็กทรอนิกส์ของอุปกรณ์ไม่ลดการรับสัญญาณ GNSS และตรวจสอบอุณหภูมิและความน่าเชื่อถือในช่วงการทํางาน ประสิทธิภาพในห้องปฏิบัติการและประสิทธิภาพระบบในโลกจริงไม่ได้เหมือนกันเสมอไป ซึ่งเป็นเหตุผลว่าทําไมการทดสอบทั้งเครื่องก่อนการผลิตจํานวนมากจึงเป็นสิ่งที่ไม่สามารถต่อรองได้
ข้อผิดพลาดทั่วไปในการบูรณาการ GNSS
ข้อผิดพลาดที่พบบ่อยที่สุดในโครงการ GNSS ของ OEM มีรูปแบบที่สังเกตเห็นได้:
- การเลือกโมดูลโดยอิงจากความแม่นยําเท่านั้น— มุ่งเน้นที่ "ระดับเซนติเมตร" โดยไม่คํานึงถึงอินเทอร์เฟซ พลังงาน สภาพแวดล้อม และความเข้ากันได้ของเสาอากาศ
- ไม่สนใจการออกแบบเสาอากาศ— เครื่องรับที่ดีจับคู่กับเสาอากาศที่เลือกไม่เหมาะสมหรือวางตําแหน่งไม่เหมาะสม จะทํางานได้ต่ํากว่าในสนาม
- การจัดวางคลื่นวิทยุที่ไม่ดี— วงจรดิจิทัล ขั้นตอนพลังงาน และวิทยุสื่อสารรบกวนการรับสัญญาณ GNSS
- การวางแผนข้อมูลการแก้ไขไม่เพียงพอ— ระบบ RTK ที่ไม่มีแหล่งแก้ไขที่เชื่อถือได้จะไม่สามารถให้ความแม่นยําตามที่กําหนดได้
- ทดสอบเฉพาะในสภาพท้องฟ้าเปิด— ประสิทธิภาพลดลงในสภาพแวดล้อมเมือง โลหะ หรืออุตสาหกรรมที่ไม่เคยอยู่ในแผนการทดสอบ
โซลูชัน JUMPSTAR GNSS สําหรับการบูรณาการ OEM
JUMPSTAR ให้ส่วนประกอบพื้นฐานทั้งหมดของระบบระบุตําแหน่ง GNSS:โมดูล GNSS, โมดูล RTK,บอร์ด GNSS OEM, เครื่องรับสัญญาณ,เสาอากาศ, เทอร์มินัลสําหรับวางตําแหน่งและโซลูชัน OEM/ODM เนื่องจากความต้องการการผสานรวมแตกต่างกันตามความแม่นยํา ขนาด กําลังส่ง อินเทอร์เฟซ อุปกรณ์เสาอากาศ และการใช้งาน JUMPSTAR จึงปรับให้เหมาะกับอุปกรณ์ แทนที่จะบังคับให้ใช้โมดูลเดียวที่เหมาะกับทุกคน ตัวอย่างสามตัวอย่างที่แสดงให้เห็นถึงช่วงนี้:
JS-AD56UB8 — การบูรณาการมาตรฐาน GNSS
โมดูลมัลติ-GNSS ขนาดกะทัดรัดที่มีความไวสูง (-167 dBm), อัตราอัปเดต 10 Hz และความแม่นยําต่ํากว่าเมตร ขนาดกะทัดรัดและความซับซ้อนต่ําทําให้เป็นตัวเลือกที่ตรงไปตรงมาสําหรับ UAV อุปกรณ์พกพา โลจิสติกส์ และการติดตามยานยนต์ที่เพียงพอสําหรับการกําหนดตําแหน่งมาตรฐาน ดูที่JS-AD56UB8สําหรับข้อมูลจําเพาะทั้งหมด
JS-M6D — การผสานรวม RTK หลายความถี่
โมดูล RTK หลายกลุ่มดาว หลายความถี่ มีความแม่นยําระดับเซนติเมตร และมีช่องค้นหา 96 ช่อง รองรับ GPS, BDS, GLONASS และ Galileo เหมาะสําหรับการเกษตรแม่นยํา การสํารวจ และการควบคุมเครื่องจักรที่มีข้อมูลการแก้ไข RTK และการติดตามความถี่คู่ช่วยเร่งการเริ่มต้น ดูที่JS-M6Dสําหรับข้อมูลจําเพาะทั้งหมด
JS-BCK43H-3 — RTK + IMU สําหรับสภาพแวดล้อมที่ซับซ้อน
โมดูล RTK แบบเสาอากาศคู่ พร้อม IMU ในตัว ความแม่นยําในการหันทิศทาง 0.2° และความสามารถในการป้องกันการรบกวน 60 dB เซ็นเซอร์เฉื่อยในตัวช่วยรักษาตําแหน่งออกผ่านการขัดข้องของ GNSS ในระยะสั้น ซึ่งเหมาะสําหรับโดรน หุ่นยนต์ และแพลตฟอร์มอัตโนมัติที่ทํางานใกล้แหล่งสัญญาณรบกวน ดูที่JS-BCK43H-3สําหรับข้อมูลจําเพาะทั้งหมด
บทสรุป
การบูรณาการโมดูล GNSS ที่ประสบความสําเร็จไม่ใช่แค่การเลือกโมดูลที่มีความแม่นยําสูง ระบบทั้งหมด — โมดูล เสาอากาศ การออกแบบ RF พลังงาน อินเทอร์เฟซ ข้อมูลแก้ไข ซอฟต์แวร์ และการทดสอบระบบ — กําหนดสิ่งที่อุปกรณ์สําเร็จรูปจะส่งมอบในภาคสนาม กําหนดข้อกําหนดก่อน จับคู่โมดูลกับแอปพลิเคชัน ถือว่าการจัดวางเสาอากาศและ RF เป็นส่วนหนึ่งของการออกแบบ และตรวจสอบบนแพลตฟอร์มจริงก่อนการผลิตจํานวนมาก JUMPSTAR ให้บริการโมดูล GNSS, โซลูชัน RTK, บอร์ด OEM, ตัวรับสัญญาณ, เสาอากาศ และโซลูชันการกําหนดตําแหน่งที่ปรับแต่งได้สําหรับผู้ผลิตที่พัฒนาอุปกรณ์อุตสาหกรรมและอัจฉริยะติดต่อ JUMPSTAR เพื่อพูดคุยเกี่ยวกับความต้องการการผสานรวม GNSS ของคุณ
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


