












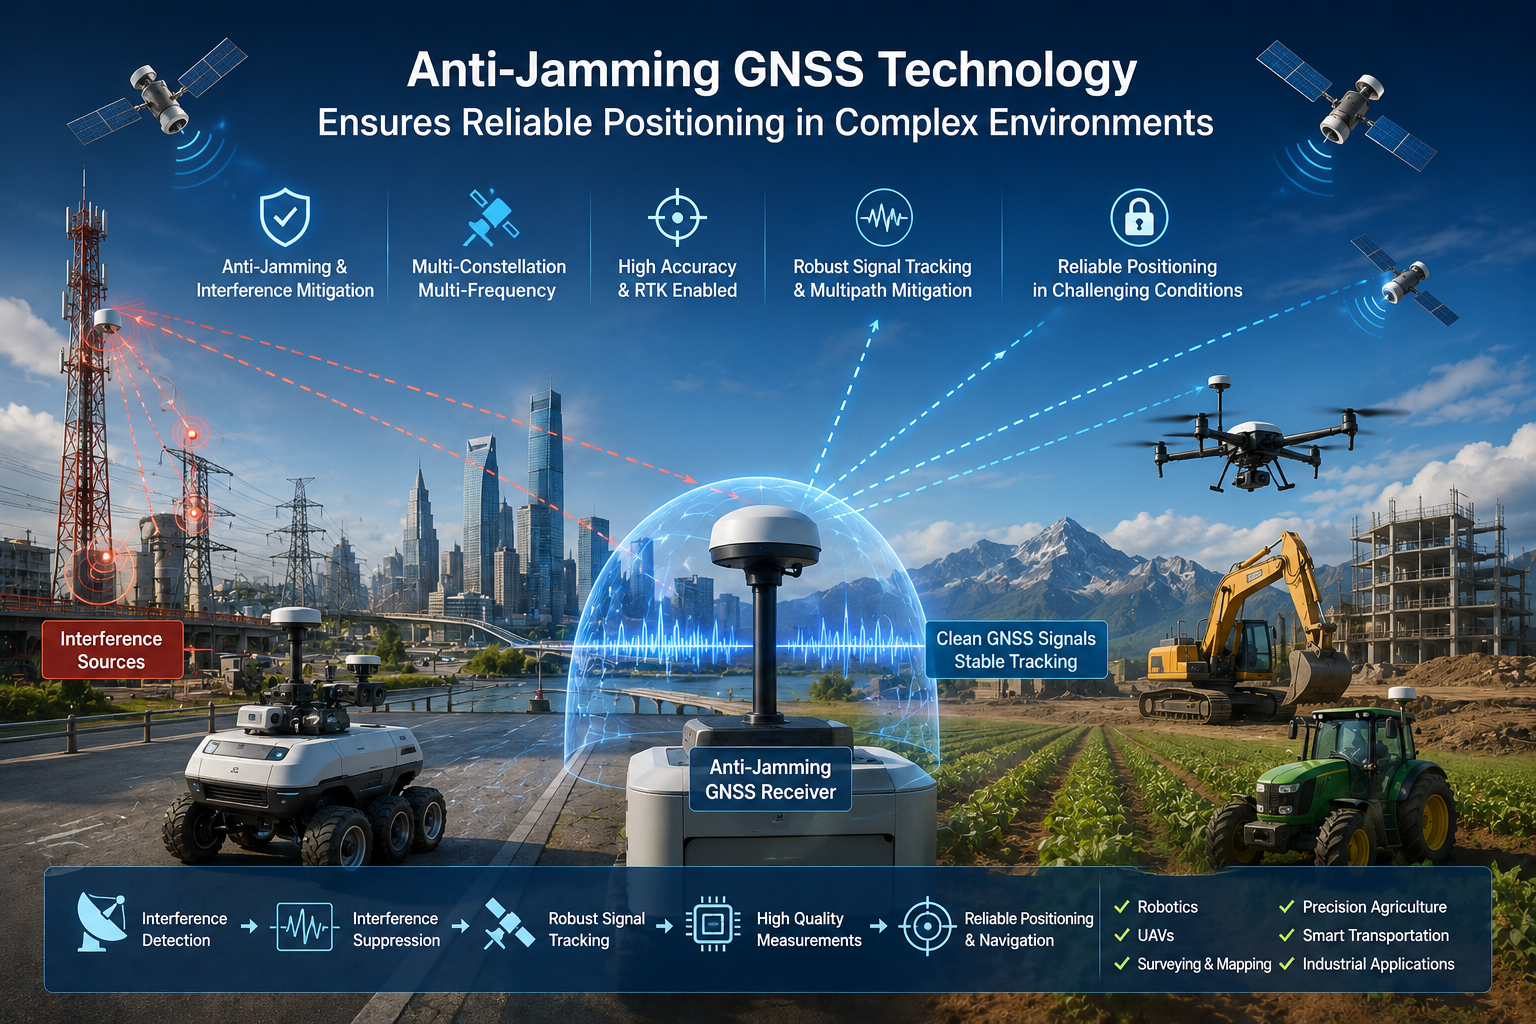
แอปพลิเคชัน GNSS กําลังเคลื่อนเข้าสู่สภาพแวดล้อมที่ท้าทายมากขึ้น: หุ่นยนต์อัตโนมัติ UAV ที่บินใกล้โครงสร้างพื้นฐานพลังงาน การขนส่งอัจฉริยะในเขตเมือง การสํารวจรอบโครงสร้างโลหะ และเครื่องจักรเกษตรแม่นยําในทุ่งโล่ง สัญญาณดาวเทียมจะมาถึงพื้นผิวโลกด้วยพลังงานต่ํามาก — อ่อนกว่าสัญญาณวิทยุอื่น ๆ ที่อยู่ใกล้เคียงมาก — ซึ่งทําให้เครื่องรับมีความเสี่ยงต่อสัญญาณ RF ที่ไม่ต้องการและสัญญาณที่สะท้อนจากอาคาร ยานพาหนะ และโครงสร้างโลหะ
ด้วยเหตุนี้ ความแม่นยําในการวางตําแหน่งที่สูงเพียงอย่างเดียวจึงไม่เพียงพออีกต่อไป เครื่องรับสัญญาณอาจดูดีบนกระดาษ แต่ถ้าไม่สามารถรักษาการแก้ไขปัญหาที่เสถียรได้เมื่อสภาพแวดล้อม RF กลายเป็นศัตรู แอปพลิเคชันก็จะล้มเหลว ความน่าเชื่อถือภายใต้การรบกวนสําคัญพอ ๆ กับความแม่นยํา และนี่คือจุดที่เทคโนโลยี GNSS ป้องกันการรบกวนเข้ามามีบทบาท บทความนี้อธิบายว่าการรบกวน GNSS คืออะไร มันทําลายตําแหน่งอย่างไร เทคนิคป้องกันการรบกวนทํางานอย่างไร และผู้ผลิตอุปกรณ์ OEM ควรประเมินอะไรบ้างเมื่อเลือกตัวรับหรือโมดูลป้องกันการรบกวน GNSS
GNSS Interference คืออะไร?
เครื่องรับ GNSS ต้องตรวจจับและประมวลผลสัญญาณดาวเทียมที่อ่อนมาก — โดยทั่วไปอยู่ที่ประมาณ −125 dBm หรือต่ํากว่าที่เสาอากาศ เมื่อสัญญาณ RF อื่น ๆ เข้าสู่ส่วนหน้าของเครื่องรับ มันสามารถรบกวนสัญญาณเล็ก ๆ นี้ได้: ลดสภาวะสัญญาณเป็นสัญญาณรบกวน, ขัดจังหวะการล็อกดาวเทียม, เพิ่มข้อผิดพลาดในการระบุตําแหน่ง, ชะลอการลู่เข้า RTK และในกรณีรุนแรงอาจทําให้สูญเสียความสามารถในการระบุตําแหน่งโดยสิ้นเชิง
แนวคิดหลักนั้นเรียบง่าย ปัญหาไม่ใช่ว่าดาวเทียมหายไปจากท้องฟ้า; เครื่องรับอาจไม่สามารถแยกสัญญาณ GNSS ที่มีประโยชน์ออกจากพลังงาน RF ที่เข้ามายังเสาอากาศเดียวกันได้ เมื่อการแยกนั้นล้มเหลว การวัดจะเสื่อมสภาพและผลลัพธ์ตําแหน่งก็เสื่อมสภาพตามไปด้วย การลดการรบกวนของ GNSS ช่วยให้การวัดยังคงใช้งานได้แม้จะมีพลังงาน RF ที่ไม่ต้องการ
การรบกวน GNSS มาจากไหน?
แหล่งสัญญาณรบกวนแบ่งออกเป็นสามประเภทหลัก และการติดตั้งจริงอาจเผชิญกับหลายแหล่งพร้อมกัน
การแทรกแซงโดยเจตนา
การรบกวนโดยเจตนารวมถึงการรบกวนสัญญาณรบกวนและการรบกวน RF โดยเจตนาในรูปแบบอื่น ๆ ที่ออกแบบมาเพื่อรบกวนการรับสัญญาณ GNSS — เช่น การส่งพลังงาน RF ในหรือใกล้ย่านความถี่ GNSS เพื่อทําให้การติดตามดาวเทียมเป็นเรื่องยากหรือเป็นไปไม่ได้ นี่คือความกังวลด้านความปลอดภัยและความยืดหยุ่นสําหรับโครงสร้างพื้นฐานที่สําคัญและระบบใด ๆ ที่การทํางานขึ้นอยู่กับการกําหนดตําแหน่งอย่างต่อเนื่อง
การรบกวนโดยไม่ตั้งใจ
การรบกวนส่วนใหญ่ในสภาพแวดล้อมอุตสาหกรรมเกิดขึ้นโดยไม่ได้ตั้งใจ อิเล็กทรอนิกส์อุตสาหกรรม อิเล็กทรอนิกส์กําลัง มอเตอร์ อุปกรณ์สื่อสาร และอิเล็กทรอนิกส์ที่มีการป้องกันสัญญาณต่ํา สามารถปล่อยพลังงานที่อยู่ภายในย่าน GNSS หรือปล่อยสัญญาณรบกวนบรอดแบนด์ที่ส่วนหน้าเครื่องรับไม่สามารถกรองได้เต็มที่ แหล่งกําเนิดเหล่านี้มักอยู่ใกล้กับเสาอากาศ ซึ่งทําให้เป็นอันตรายเป็นพิเศษ
การรบกวนระดับแพลตฟอร์ม
แหล่งที่สามคือแพลตฟอร์มเอง หุ่นยนต์ UAV และยานพาหนะจะติดตั้งแหล่งจ่ายไฟแบบสวิตช์ มอเตอร์ อิเล็กทรอนิกส์ดิจิทัล และโมดูลสื่อสารที่สามารถส่งสัญญาณรบกวนไปยังเสาอากาศ GNSS ที่ติดตั้งบนแพลตฟอร์มเดียวกัน ตําแหน่งเสาอากาศ การต่อกราวด์ การป้องกัน และการกรองด้านหน้า ล้วนเป็นตัวกําหนดว่าสัญญาณรบกวนจะไปถึงตัวรับมากน้อยเพียงใด
ผลกระทบของการรบกวน GNSS ต่อประสิทธิภาพการวางตําแหน่งอย่างไร
ผลกระทบของการรบกวนต่อระบบการกําหนดตําแหน่งจะเกิดเป็นลูกโซ่ ขึ้นอยู่กับความรุนแรง OEM อาจพบปัญหาดังต่อไปนี้:
- การสูญเสียการติดตามดาวเทียม— ตัวรับจะลดการล็อกดาวเทียมแต่ละดวง ลดรูปทรงเรขาคณิตที่ใช้สําหรับการหาตําแหน่ง
- ลดความพร้อมใช้งานในตําแหน่ง— ระบบอาจหยุดแสดงตําแหน่ง หรือเปลี่ยนไปใช้โหมดความแม่นยําต่ําเป็นเวลาหลายนาทีหรือนานกว่านั้น
- ปัญหาการบรรจบกันของ RTK— การรบกวนทําให้การวัดเฟสพาหะมีเสียงรบกวนมากขึ้น ทําให้การเริ่มต้นและตรึง RTK ช้าลงและไม่เสถียร
- ข้อผิดพลาดในการจัดตําแหน่งที่เพิ่มขึ้น— แม้จะรักษาค่าคงที่ไว้ การวัดที่เสื่อมสภาพก็อาจทําให้ตําแหน่งกระโดด ลอย หรืออยู่นอกงบประมาณข้อผิดพลาดที่คาดหวังได้
- ความไม่เสถียรของการนําทาง— บน UAV, หุ่นยนต์ และยานยนต์อัตโนมัติ ฟีดตําแหน่งที่ไม่เสถียรจะส่งตรงเข้าสู่วงจรนําทางและควบคุมที่ควบคุมแพลตฟอร์ม
ความน่าเชื่อถือในการวางตําแหน่งเป็นข้อกําหนดระดับระบบ ไม่ใช่แค่ข้อกําหนดความแม่นยํา เครื่องรับที่บรรลุเป้าหมายความแม่นยําในสนามทดสอบบนท้องฟ้าเปิด ยังสามารถล้มเหลวในสนามได้หากไม่สามารถรับมือกับสภาพคลื่นวิทยุในสภาพแวดล้อมจริงได้
เทคโนโลยีป้องกันการรบกวนสัญญาณ GNSS: ทํางานอย่างไร?
เทคโนโลยีป้องกันการรบกวนสัญญาณ GNSS ไม่ใช่ฟีเจอร์เดียว แต่เป็นชุดเทคนิคที่ครอบคลุมทั้งส่วนหน้าเครื่องรับสัญญาณ การประมวลผลสัญญาณ และระบบระบุตําแหน่ง ตัวรับสัญญาณป้องกันการรบกวนที่แข็งแรงประกอบด้วยหลายชั้น:
- การตรวจจับสัญญาณรบกวน— ตัวรับจะตรวจสอบสภาพแวดล้อม RF อย่างต่อเนื่อง โดยตรวจจับพลังงาน RF ที่ผิดปกติหรือการเปลี่ยนแปลงของสัญญาณอย่างกะทันหันที่บ่งชี้ว่ามีการรบกวน
- การระงับสัญญาณรบกวน— เมื่อพบการรบกวนแล้ว เทคนิคการระงับจะช่วยลดผลกระทบต่อการประมวลผลสัญญาณ เช่น การปฏิเสธการรบกวนแบบแถบแคบหรือโทนเดียวภายในแถบความถี่ GNSS
- การติดตามสัญญาณที่แข็งแกร่ง— วงจรติดตามถูกออกแบบมาเพื่อเก็บสัญญาณดาวเทียมให้นานที่สุดเท่าที่จะเป็นไปได้ในสภาพที่เสื่อมโทรม โดยยังคงล็อกอยู่ในจุดที่เครื่องรับทั่วไปจะยอมแพ้
- การรับสัญญาณหลายกลุ่มดาว— โดยการประมวลผล GPS, BDS, GLONASS, GALILEO, QZSS และกลุ่มดาวอื่น ๆ พร้อมกัน (ขึ้นอยู่กับผลิตภัณฑ์) ระบบจึงมีสัญญาณที่ใช้งานได้มากขึ้นและมีความซ้ําซ้อนมากขึ้นเมื่อสัญญาณบางส่วนได้รับผลกระทบ
- รับสัญญาณหลายความถี่— การติดตาม L1, L2 และ L5 เพิ่มความหลากหลาย: การรบกวนมักไม่ส่งผลกระทบเท่ากันทุกย่านความถี่ ดังนั้นการรับสัญญาณหลายความถี่จึงเป็นทางเลือกสําหรับเครื่องมือระบุตําแหน่ง
สิ่งสําคัญคือต้องระบุให้ชัดเจนว่าเทคนิคเหล่านี้สามารถทําอะไรได้บ้างและไม่สามารถทําอะไรได้บ้าง การรับสัญญาณหลายกลุ่มและหลายความถี่ช่วยเพิ่มความทนทานอย่างมาก แต่ไม่สามารถกําจัดสัญญาณรบกวนได้ทั้งหมด — เครื่องรบกวนที่ทรงพลังยังสามารถทําให้เครื่องรับสัญญาณใด ๆ ล้นหลามได้ เป้าหมายของเทคโนโลยีป้องกันการรบกวนคือการขยายช่วงของเงื่อนไขที่ระบบยังคงสร้างตําแหน่งที่ใช้งานได้ ซึ่งเป็นสิ่งที่แอปพลิเคชันในอุตสาหกรรมต้องการอย่างแท้จริง สําหรับข้อมูลพื้นฐาน ดูบทความของเราเกี่ยวกับGNSS แบบหลายกลุ่มดาวและย่านความถี่ L1, L2 และ L5.
การป้องกันการรบกวนสัญญาณไม่เหมือนกับการลดสัญญาณหลายเส้นทาง
ผลกระทบจากการแทรกสอด หลายทาง และผลกระทบจากไอโอโนสเฟียร์มักถูกพูดถึงร่วมกัน แต่เป็นปัญหาที่แตกต่างกันและมีวิธีแก้ไขที่แตกต่างกัน
- การรบกวนหมายถึงพลังงาน RF ที่ไม่ต้องการซึ่งทําให้การรับและประมวลผลสัญญาณ GNSS ลดลง — เช่น เครื่องรบกวนสัญญาณหรือเครื่องส่งสัญญาณอุตสาหกรรมที่อยู่ใกล้เสาอากาศ
- หลายเส้นทางเกิดขึ้นเมื่อสัญญาณ GNSS สะท้อนกลับจากอาคาร โครงสร้างโลหะ หรือยานพาหนะ และไปถึงเสาอากาศทั้งโดยตรงและผ่านเส้นทางสะท้อน สัญญาณสะท้อนจะทับซ้อนกับสัญญาณตรงและก่อให้เกิดข้อผิดพลาดในการวัดที่การกรองเพียงอย่างเดียวไม่สามารถแก้ไขได้
- ผลกระทบของไอโอโนสเฟียร์เกิดจากการเปลี่ยนแปลงในไอโอโนสเฟียร์ที่ส่งผลต่อการแพร่กระจายสัญญาณ GNSS โดยเฉพาะในบางเงื่อนไขและบางภูมิภาค พวกมันเปลี่ยนแปลงความล่าช้าของสัญญาณในลักษณะที่ต้องจําลองหรือแก้ไข
ปัญหาเหล่านี้สามารถเกิดขึ้นพร้อมกันได้ ซึ่งเป็นเหตุผลที่ระบบ GNSS ที่มีความน่าเชื่อถือสูงสามารถจัดการหลายด้านพร้อมกัน ได้แก่ การลดการรบกวน การลดสัญญาณหลายเส้นทาง การลดผลกระทบในชั้นไอโอโนสเฟียร์ ความสมบูรณ์ของสัญญาณ และการรับสัญญาณหลายความถี่ ตัวรับที่รับสัญญาณรบกวนได้ดีอาจยังประสบปัญหากับมัลติพาธในหุบเขาเมือง และในทางกลับกัน ดูรายละเอียดเพิ่มเติมได้ที่คู่มือของเราการลดผลกระทบแบบหลายเส้นทางและอัลกอริทึมขั้นสูงสําหรับการวางตําแหน่งในเมือง.
ทําไมการป้องกันการรบกวนจึงสําคัญสําหรับ RTK ความแม่นยําสูง
RTK ยกระดับประสิทธิภาพของตัวรับ วิธีแก้ปัญหา RTK ไม่ได้แค่สร้างตําแหน่งเท่านั้น; ต้องการการติดตามเฟสพาหะที่เสถียร การประมวลผลการแก้ไขที่เชื่อถือได้ การบรรจบที่รวดเร็วและเสถียร และโซลูชันคงที่อย่างต่อเนื่อง — ซึ่งทั้งหมดนี้มีโอกาสถูกรบกวน:
การรบกวนจะเพิ่มสัญญาณรบกวนในการวัดเฟสพาหะ ทําให้ยากต่อการแก้ไขความกํากวมของจํานวนเต็มและรักษาคําตอบที่คงที่ ผลลัพธ์คือการเริ่มต้นช้าลง การสูญเสียการฟิกซ์บ่อยขึ้น และระยะเวลาความแม่นยําลดลงนานขึ้น ในการสํารวจ การทําแผนที่ UAV เครื่องจักรเกษตร หุ่นยนต์อัตโนมัติ และการตรวจสอบพลังงาน ระบบ RTK ที่หลุดจากโหมดคงที่ในสภาพแวดล้อมที่มีเสียงรบกวน อาจสร้างความวุ่นวายได้เท่ากับระบบที่ไม่เคยมีความแม่นยําถึงเซนติเมตรเลย
นี่คือเหตุผลที่ความสามารถในการป้องกันการรบกวนสัญญาณมีความสําคัญพอ ๆ กับตัวเลขความแม่นยําทางทฤษฎี เครื่องรับที่สูญเสียการตรึงทุกครั้งที่ตัวควบคุมมอเตอร์หรือเครื่องส่งสัญญาณใกล้เคียงทํางาน จะมีประโยชน์น้อยกว่าเครื่องที่รักษาคําตอบคงที่ต่อเนื่องภายใต้เงื่อนไขเดียวกัน การระงับสัญญาณรบกวน GNSS และประสิทธิภาพ RTK ที่เสถียรไปด้วยกัน
ระบบป้องกันการรบกวน GNSS สําหรับการใช้งานในอุตสาหกรรมหลากหลายประเภท
วิธีการป้องกันการรบกวนจะแตกต่างกันไปตามการใช้งาน:
UAV และโดรน
แพลตฟอร์ม UAV มีขนาดเล็ก เร็ว และมีเสียงรบกวนทางไฟฟ้า การบูรณาการต้องเบา ตําแหน่งต้องคงที่ในระหว่างการเคลื่อนที่แบบไดนามิก และสภาพแวดล้อม RF — อิเล็กทรอนิกส์ของโดรน ลิงก์วิดีโอ และลิงก์ควบคุม — อาจแออัดได้ ความหน่วงต่ําและอัตราการอัปเดตสูงมีความสําคัญพอ ๆ กับการปฏิเสธสัญญาณรบกวน
หุ่นยนต์อัตโนมัติ
หุ่นยนต์กลางแจ้งต้องการการติดตามเส้นทางและตําแหน่งที่ทําซ้ําได้ตลอดเวลาการทํางานที่ยาวนาน มอเตอร์ แหล่งจ่ายไฟ และโมดูลสื่อสารของตัวเองสร้างสัญญาณรบกวนระดับแพลตฟอร์ม ขณะที่อาคารและอุปกรณ์โลหะเพิ่มมัลติพาธ การกําหนดตําแหน่งอย่างต่อเนื่องมีความสําคัญ เพราะช่องว่างในฟีดตําแหน่งจะขัดจังหวะการทํางานของหุ่นยนต์
เกษตรกรรมความแม่นยํา
อุปกรณ์การเกษตรสามารถนําทางในทุ่งโล่งด้วยเส้นทางที่ทําซ้ําได้ การนําทางเครื่องจักร และเครื่องมืออัตโนมัติ แหล่งสัญญาณรบกวนมีน้อยกว่าพื้นที่เมือง แต่ความน่าเชื่อถือในทุ่งขนาดใหญ่และวันทํางานยาวนานเป็นสิ่งสําคัญ — การแก้ไขที่หลุดระหว่างการผ่านหมายถึงแถวที่พลาดหรือทับซ้อนกัน
การตรวจสอบไฟฟ้าและโครงสร้างพื้นฐาน
แพลตฟอร์มตรวจสอบทํางานใกล้กับอุปกรณ์ไฟฟ้า สถานีย่อย และโครงสร้างโลหะ ซึ่งสภาพแวดล้อมคลื่นวิทยุมีความซับซ้อนและคาดเดาไม่ได้ การวางตําแหน่งที่เชื่อถือได้ใกล้โครงสร้างพื้นฐานต้องการเครื่องรับที่ทนต่อการรบกวนและติดตามสัญญาณได้แม้จะมีพลังงานสูงใกล้เคียง
การสํารวจและการทําแผนที่
ทีมสํารวจต้องการความแม่นยําระดับเซนติเมตรและการตรึง RTK ที่เชื่อถือได้ ความพร้อมใช้งานของสัญญาณและการเดินทางหลายเส้นทางรอบโครงสร้างกําหนดความน่าเชื่อถือของคู่เบส-โรเวอร์ที่จะไปถึงทางออกคงที่ และการรบกวนอาจทําให้การผลิตหยุดชะงักได้ทั้งหมด
ผู้ผลิตอุปกรณ์ OEM ควรมองหาอะไรในเครื่องรับสัญญาณ GNSS ป้องกันการรบกวนสัญญาณ?
เมื่อประเมินตัวรับหรือโมดูลป้องกันการรบกวน GNSS ให้อ่านแผ่นสเปคเทียบกับโปรไฟล์ภารกิจจริง เกณฑ์ที่สําคัญที่สุด:
- การตรวจจับและระงับสัญญาณรบกวน— ผลิตภัณฑ์นี้มีเทคนิคการตรวจจับและระงับเฉพาะทางตามที่ระบุไว้ในข้อกําหนดอย่างเป็นทางการหรือไม่?
- รองรับหลายกลุ่มดาว— ตรวจสอบว่ากลุ่มดาวใดที่รองรับจริง (GPS, BDS, GLONASS, GALILEO, QZSS และอื่น ๆ); กลุ่มดาวที่มากขึ้นหมายถึงความซ้ําซ้อนมากขึ้นเมื่อสัญญาณบางอย่างถูกลดคุณภาพ
- รองรับหลายความถี่— การครอบคลุม L1, L2 และ L5 ช่วยเพิ่มความหลากหลายในการป้องกันการรบกวนและปรับปรุงความทนทานของ RTK; ยืนยันแถบจากแผ่นข้อมูล
- ประสิทธิภาพ RTK— ประเมินความแม่นยําของ RTK ความเร็วในการเริ่มต้น การสนับสนุนโปรโตคอลการแก้ไข และความเสถียรของโซลูชันแบบคงที่ภายใต้สภาวะที่เสื่อมสภาพ
- Update rate and latency— แพลตฟอร์มแบบไดนามิกต้องการข้อมูลตําแหน่งใหม่ในอัตราสูงและมีความหน่วงต่ํา; ตรวจสอบตัวเลขจริงของเครื่องรับสัญญาณ
- การบรรเทาผลกระทบแบบหลายเส้นทาง— สําหรับสภาพแวดล้อมในเมือง อุตสาหกรรม และโลหะ การปฏิเสธสัญญาณสะท้อนเป็นความสามารถที่ควรยืนยัน
- ป้องกันการปลอมแปลง— หากผลิตภัณฑ์รองรับอย่างชัดเจน การป้องกันการปลอมแปลงจะป้องกันสัญญาณ GNSS ที่ถูกปลอมแปลง มันเป็นฟังก์ชันที่แตกต่างจากการป้องกันสัญญาณรบกวน ดังนั้นควรประเมินทั้งสองอย่างเทียบกับความสามารถจริงของผลิตภัณฑ์
- ขนาดและกําลัง— สําหรับ UAV, หุ่นยนต์ และอุปกรณ์ฝังตัว ขนาด น้ําหนัก และการใช้พลังงานเป็นข้อจํากัดลําดับแรก
- อินเทอร์เฟซ— จับคู่อินเทอร์เฟซไฟฟ้าที่มีการบันทึกไว้ (UART, USB, Ethernet, CAN, I2C) กับบัสของตัวควบคุมโฮสต์
ไม่มีผลิตภัณฑ์ใดที่เหมาะกับทุกแพลตฟอร์ม ดังนั้นการเลือกควรเริ่มจากสภาพแวดล้อมการทํางาน ไม่ใช่จากตัวเลขความแม่นยําหลัก
แนวทางของ JUMPSTAR ในการระบุตําแหน่ง GNSS ที่เชื่อถือได้
JUMPSTAR สร้างโมดูล GNSS ตัวรับ และโซลูชันการวางตําแหน่งที่มีความแม่นยําสูงสําหรับการผสานรวมกับ OEM โดยเน้นที่สภาพแวดล้อมที่แพลตฟอร์มอุตสาหกรรมเผชิญจริง แนวทางนี้ผสมผสานการรับสัญญาณหลายกลุ่มและหลายความถี่ การลดสัญญาณรบกวนและหลายเส้นทาง การลดผลกระทบในชั้นไอโอโนสเฟียร์ อัตราการอัปเดตสูงด้วยความหน่วงต่ํา ความสามารถ RTK การตั้งทิศทางเสาอากาศคู่ และการสนับสนุนป้องกันการปลอมแปลงเมื่อผลิตภัณฑ์มีให้
การกําหนดตําแหน่งที่เชื่อถือได้มาจากการผสมผสานระหว่างสถาปัตยกรรมเครื่องรับ การประมวลผลสัญญาณ การออกแบบ RF การเลือกเสาอากาศ ข้อมูลการแก้ไข และการบูรณาการระบบ — ไม่ใช่สเปกเดียว กลุ่มผลิตภัณฑ์นี้ออกแบบมาเพื่อให้ผู้ผลิต OEM สามารถเลือกชุดที่เหมาะสมกับแพลตฟอร์มของตนได้ ตั้งแต่โมดูลฝังขนาดกะทัดรัดไปจนถึงเครื่องรับสัญญาณที่ครบครัน
ผลิตภัณฑ์ JUMPSTAR GNSS ที่มีความสามารถในการป้องกันการรบกวนสัญญาณ
ผลิตภัณฑ์ JUMPSTAR สามรายการแสดงให้เห็นว่าความสามารถในการป้องกันการรบกวนถูกนําไปใช้ในหลายรูปแบบ:
TheJS-AP55เป็นเครื่องรับสัญญาณ GNSS แบบหลายแบนด์และหลายกลุ่มดาวสําหรับการใช้งาน UAV, หุ่นยนต์ และการขับขี่อัตโนมัติ มันรวมช่องสัญญาณฮาร์ดแวร์ 448 ช่องกับการรับสัญญาณเต็มรูปแบบ (GPS, BDS, GLONASS, Galileo, QZSS, NavIC และ SBAS), อัตราการอัปเดต 100 Hz ที่มีความหน่วงต่ํากว่า 10 ms และเทคโนโลยี AIM+, IONO+, APME+ และ RAIM+ เพื่อประสิทธิภาพที่แข็งแกร่งในสภาพแวดล้อมที่ซับซ้อน ความแม่นยํา RTK อยู่ที่ 0.6 ซม. + 1 ppm และรุ่นเสริม AP55H แบบเสาอากาศคู่เพิ่มการลดทิศทางลงถึง 0.15° การสนับสนุนการป้องกันการปลอมแปลงของ OSNMA ช่วยให้ผู้ผลิตอุปกรณ์ต่าง ๆ ได้รับการปกป้องทั้งจากการรบกวนและสัญญาณที่ถูกปลอมแปลง
สําหรับแพลตฟอร์มที่ต้องการทั้งทิศทางและตําแหน่งJS-CK15-3เป็นเครื่องรับสัญญาณหลายกลุ่มที่มีหัวเสาอากาศคู่และ IMU ในตัว ให้ความแม่นยํา RTK ที่ 8 มม. + 1 ppm ในแนวนอน และ 15 มม. + 1 ppm แนวตั้ง, สามารถระบุตําแหน่งได้สูงสุด 50 Hz และเอาต์พุต IMU 100 Hz การออกแบบป้องกันการรบกวนของมันช่วยลดการรบกวนแบบแถบแคบและโทนเดียวได้สูงสุด 60 dB และการนําทางด้วยความเฉื่อยยังคงมีอยู่เมื่อสัญญาณดาวเทียมอ่อน — เหมาะอย่างยิ่งสําหรับแพลตฟอร์ม UAV และหุ่นยนต์ที่อยู่ใกล้สัญญาณไฟฟ้า
เมื่อขนาดและน้ําหนักแน่นJS-BCK43H-3เป็นโมดูล RTK ขนาดจิ๋วที่มีหลายกลุ่มดาว หลายความถี่ ขนาด 39.0 × 30.0 × 6.04 มม. และน้ําหนักไม่เกิน 25 กรัม มันจับคู่ทิศทางอินเตอร์เฟอโรมิเตอร์แบบเสาอากาศคู่ (0.2° ที่ฐาน 1 เมตร) กับ IMU ในตัว ได้ความแม่นยํา RTK 8 มม. + 1 ppm ด้วยการเริ่มต้นที่รวดเร็ว และสามารถลดการรบกวนแบบแคบและโทนเดี่ยวได้สูงสุดถึง 60 dB อินเทอร์เฟซ UART, Type-C, RF, PPS และ EVENT คู่ ทําให้ฝังได้ง่าย
โมดูล ตัวรับ และเสาอากาศครบวงจรมีให้ดาวน์โหลดบนหน้าผลิตภัณฑ์ JUMPSTAR.
การสร้างระบบระบุตําแหน่ง GNSS ที่เชื่อถือได้
ตัวรับสัญญาณป้องกันการรบกวนเป็นเพียงส่วนหนึ่งของระบบกําหนดตําแหน่ง GNSS ที่เชื่อถือได้ ชุดทั้งหมดประกอบด้วยตัวรับหรือโมดูล GNSS, เสาอากาศ, การจัดวางและสายเคเบิล RF, ตําแหน่งเสาอากาศ, แหล่งแก้ไข RTK, ตัวควบคุมหุ่นยนต์หรือยานพาหนะ, การรวมเซ็นเซอร์ และซอฟต์แวร์ที่เชื่อมต่อกัน
แต่ละลิงก์มีความสําคัญ เครื่องรับที่มีความสามารถทางเทคนิคยังสามารถทํางานได้ไม่ดีหากวางเสาอากาศในตําแหน่งที่ไม่เหมาะสม หากละเลยสภาพแวดล้อม RF ระหว่างการออกแบบระบบ หรือหากอุปกรณ์อิเล็กทรอนิกส์บนแพลตฟอร์มส่งเสียงรบกวนไปยังบริเวณเสาอากาศ ระบบที่น่าเชื่อถือที่สุดถูกออกแบบมาเป็นระบบโดยรวม: วางเสาอากาศวางแผนตั้งแต่ต้น การจัดวาง RF ให้เรียบร้อย และเลือกเครื่องรับสัญญาณตามเงื่อนไขการรบกวนที่มันจะตอบสนองจริง
บทสรุป
ในสภาพแวดล้อมที่ซับซ้อน GNSS ที่มีความแม่นยําสูงไม่สามารถประเมินได้จากความแม่นยําเพียงอย่างเดียว ตัวเลขในแผ่นสเปค — 0.6 ซม., 1 ซม. หรือ 2 ซม. — บอกได้น้อยมากเกี่ยวกับพฤติกรรมของเครื่องรับเมื่อเกิดสัญญาณรบกวน สิ่งที่สําคัญคือความพร้อมใช้งานของสัญญาณ ความต้านทานการรบกวน การลดสัญญาณหลายเส้นทาง ความเสถียรของ RTK อัตราการอัปเดต ความหน่วง และการบูรณาการระบบ เทคโนโลยี GNSS ป้องกันการรบกวนสัญญาณตอบโจทย์ปัจจัยที่รบกวนมากที่สุด: มันช่วยให้เครื่องยนต์ระบุตําแหน่งทํางานได้เมื่อมีพลังงาน RF ที่ไม่ต้องการ ทําให้แอปพลิเคชันยังคงทํางานต่อไป
JUMPSTAR ผสานเทคโนโลยีการกําหนดตําแหน่ง GNSS ความแม่นยําสูงเข้ากับตัวเลือกการลดสัญญาณรบกวนและบูรณาการที่มุ่งเน้นผู้ผลิต OEM สําหรับการใช้งานในอุตสาหกรรมที่ต้องการความท้าทาย หากคุณกําลังสร้างแพลตฟอร์มที่ต้องรักษาตําแหน่งที่เชื่อถือได้ในสภาพแวดล้อม RF ที่ท้าทาย ให้เริ่มต้นด้วยการสนทนาเกี่ยวกับสภาพการทํางาน ข้อจํากัด และข้อกําหนดด้านความแม่นยําของคุณ
ต้องการตําแหน่ง GNSS ที่เชื่อถือได้ในสภาพแวดล้อม RF ที่ซับซ้อนหรือไม่?
JUMPSTAR มีโมดูล GNSS ป้องกันการรบกวนสัญญาณ ตัวรับสัญญาณ RTK และโซลูชันการกําหนดตําแหน่งที่ออกแบบมาเพื่อการผสานรวมของ OEM ในงาน UAV หุ่นยนต์ เกษตรกรรม การสํารวจ และอุตสาหกรรม
ติดต่อ JUMPSTAR เพื่อพูดคุยเกี่ยวกับข้อกําหนด GNSS ของคุณ.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


