












ใหม่
ติดตามความก้าวหน้าทางเทคโนโลยีล่าสุด แนวโน้มในอุตสาหกรรม และประกาศของ Jumpstar ที่ขับเคลื่อนอนาคตของการกําหนดตําแหน่งที่แม่นยํา
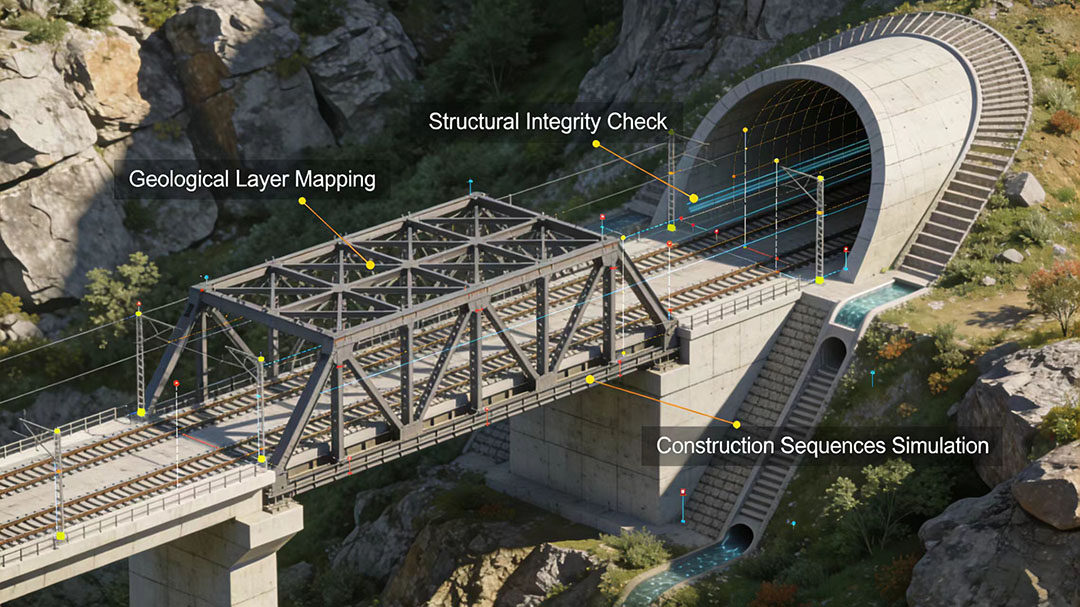
บทบาทของการรวมเซ็นเซอร์ IMU ในสภาพแวดล้อมที่ถูกปฏิเสธ GNSS
บทความทางเทคนิคนี้สํารวจวิธีที่หน่วยวัดเฉื่อย (IMU) ร่วมกับ GNSS ผ่านอัลกอริทึมฟิวชันเซ็นเซอร์ช่วยให้สามารถระบุตําแหน่งได้อย่างต่อเนื่องในช่วงที่สัญญาณดาวเทียมขัดข้อง
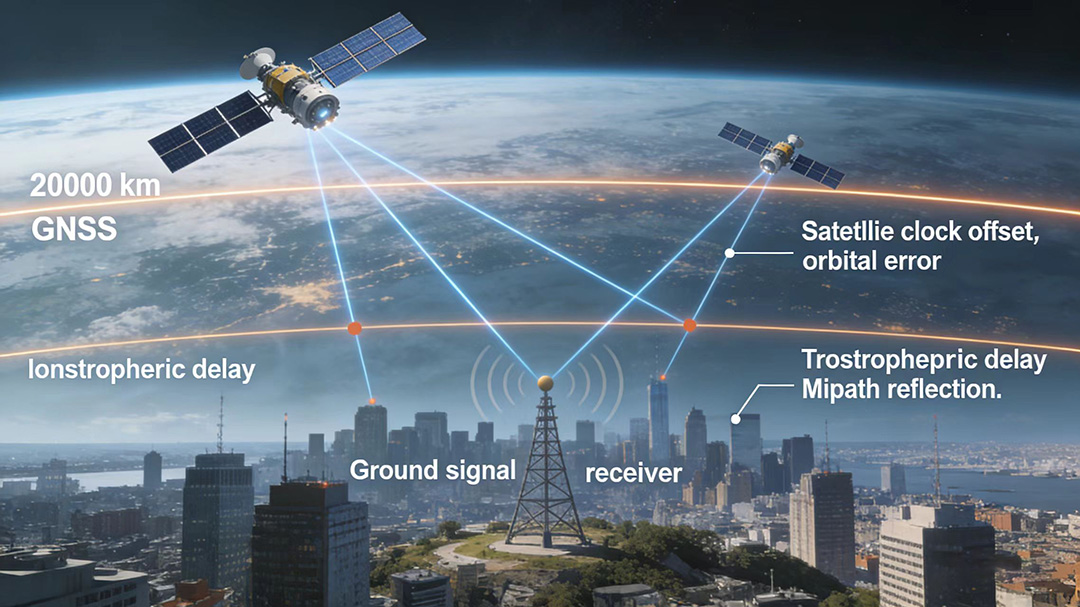
RTK กับ PPK: การเลือกวิธีแก้ไขที่เหมาะสมกับการใช้งานของคุณ
บทความทางเทคนิคนี้เปรียบเทียบวิธีแก้ไข Real-Time Kinematic (RTK) และ Post-Processed Kinematic (PPK) เพื่อช่วยให้วิศวกรเลือกแนวทางที่เหมาะสมที่สุดสําหรับความต้องการตําแหน่งของตน
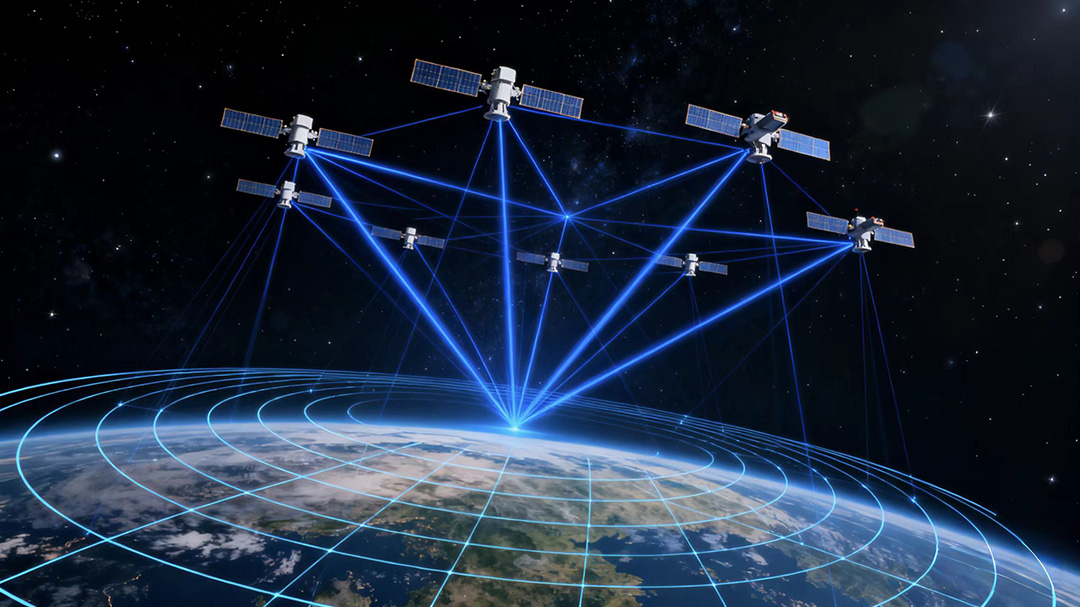
ทําความเข้าใจ GNSS หลายกลุ่มดาว: แถบความถี่ L1, L2 และ L5 อธิบาย
คู่มือทางเทคนิคที่ครอบคลุมเกี่ยวกับย่านความถี่ GNSS อธิบายการทํางานของสัญญาณ L1, L2 และ L5 และเหตุผลที่เครื่องรับหลายย่านความถี่ให้ความแม่นยําและความน่าเชื่อถือที่เหนือกว่า
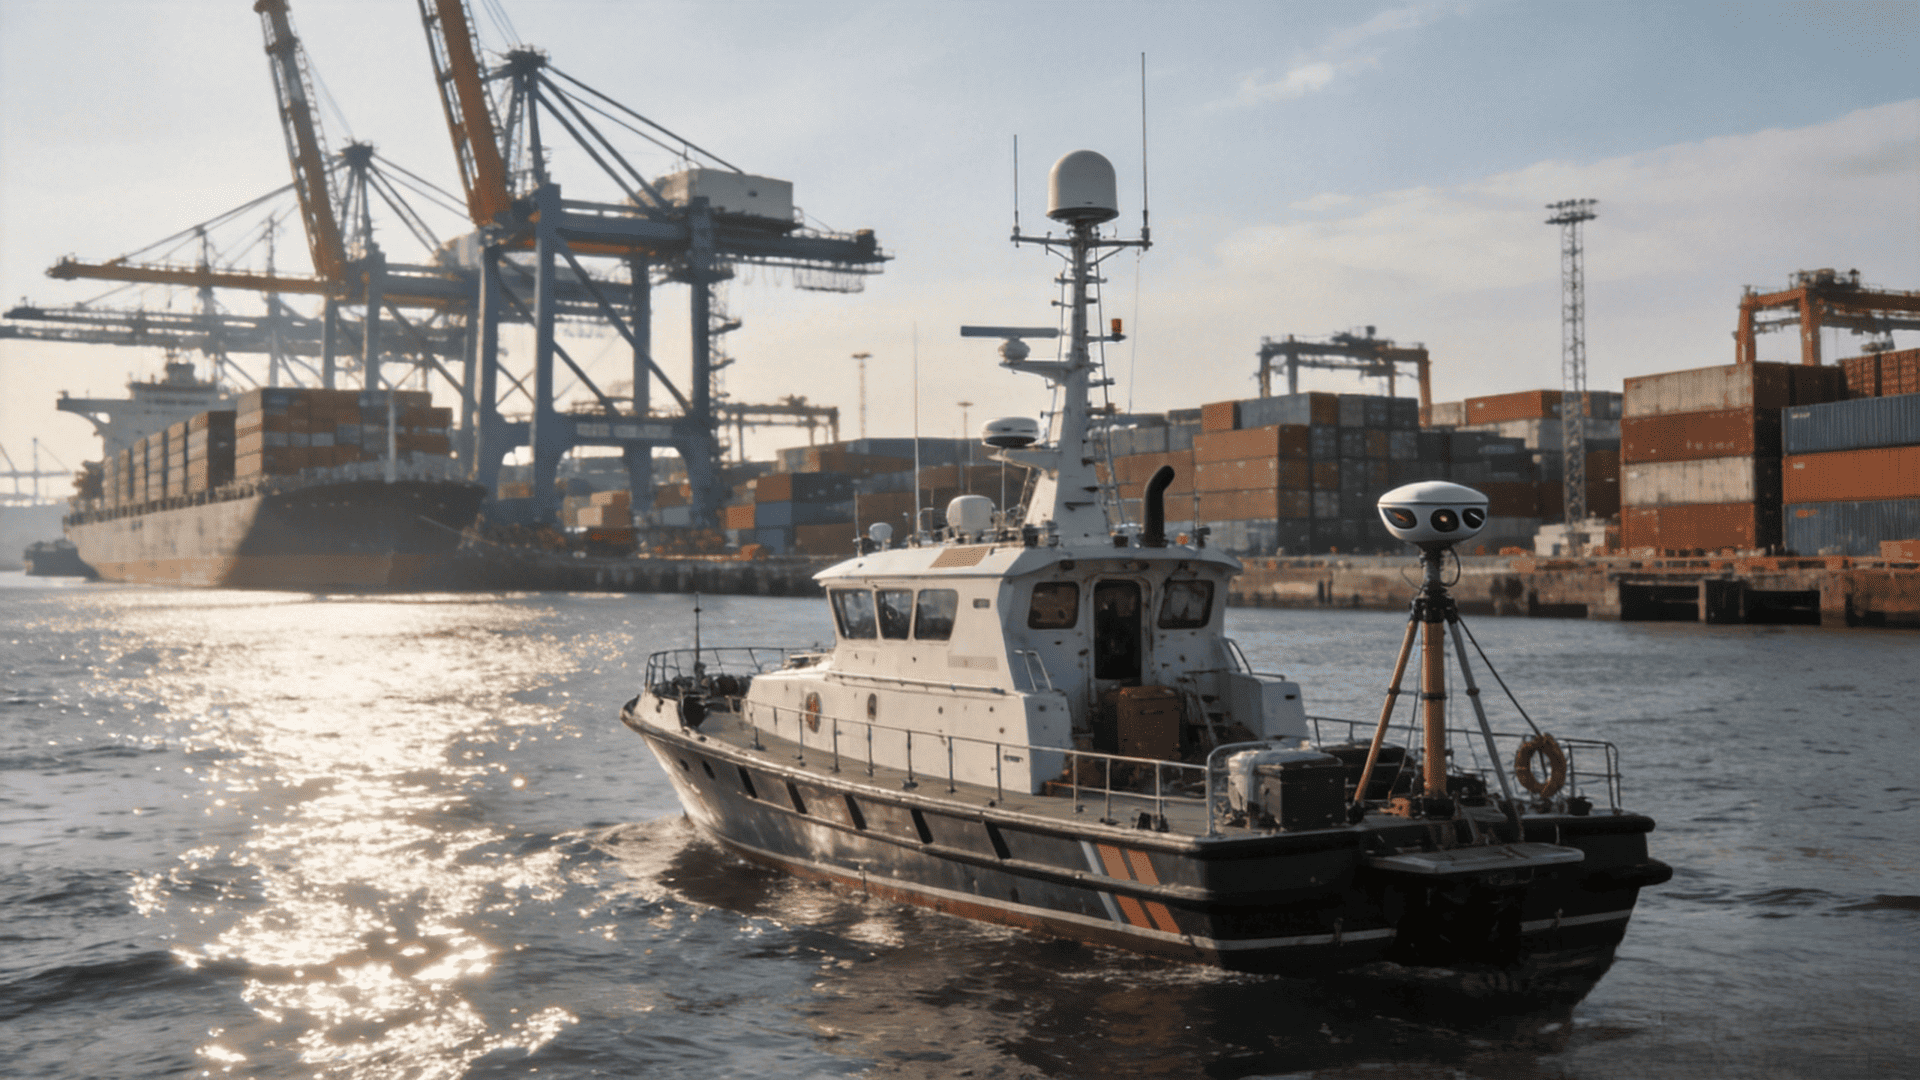
การสํารวจท่าเรืออย่างแม่นยํา: การกําหนดตําแหน่งทางทะเลด้วยบอร์ด OEM ของ Jumpstar
บริษัทสํารวจทางทะเลได้เปลี่ยนระบบ GPS แบบดิฟเฟอเรนเชียลรุ่นเก่าเป็นบอร์ด OEM ของ Jumpstar RTK-GNSS ซึ่งช่วยเพิ่มความแม่นยําในการสํารวจทางทะเลและลดต้นทุนอุปกรณ์ลง 40%
การนําทางด้วยยานยนต์อัตโนมัติในหุบเขาเมือง: กรณีศึกษาจากเซี่ยงไฮ้
สตาร์ทอัพขับเคลื่อนอัตโนมัติในเซี่ยงไฮ้ได้ผสานรวมโมดูล GNSS หลายย่านความถี่ของ Jumpstar เพื่อให้ได้ความแม่นยําในการกําหนดตําแหน่งระดับเลนในสภาพแวดล้อมเมืองที่มีความหนาแน่นหนาแน่น

เรื่องราวความสําเร็จของการทําฟาร์มอัจฉริยะ: การนํา RTK-GNSS ไปใช้ในไร่ข้าวสาลีขนาดใหญ่ของออสเตรเลีย
สหกรณ์เกษตรกรรมออสเตรเลียสามารถประหยัดเชื้อเพลิงได้ 15% และขจัดขยะที่ทับซ้อนกัน โดยการติดตั้งเครื่องรับ Jumpstar RTK-GNSS ในกองรถแทรกเตอร์อัตโนมัติของพวกเขา