












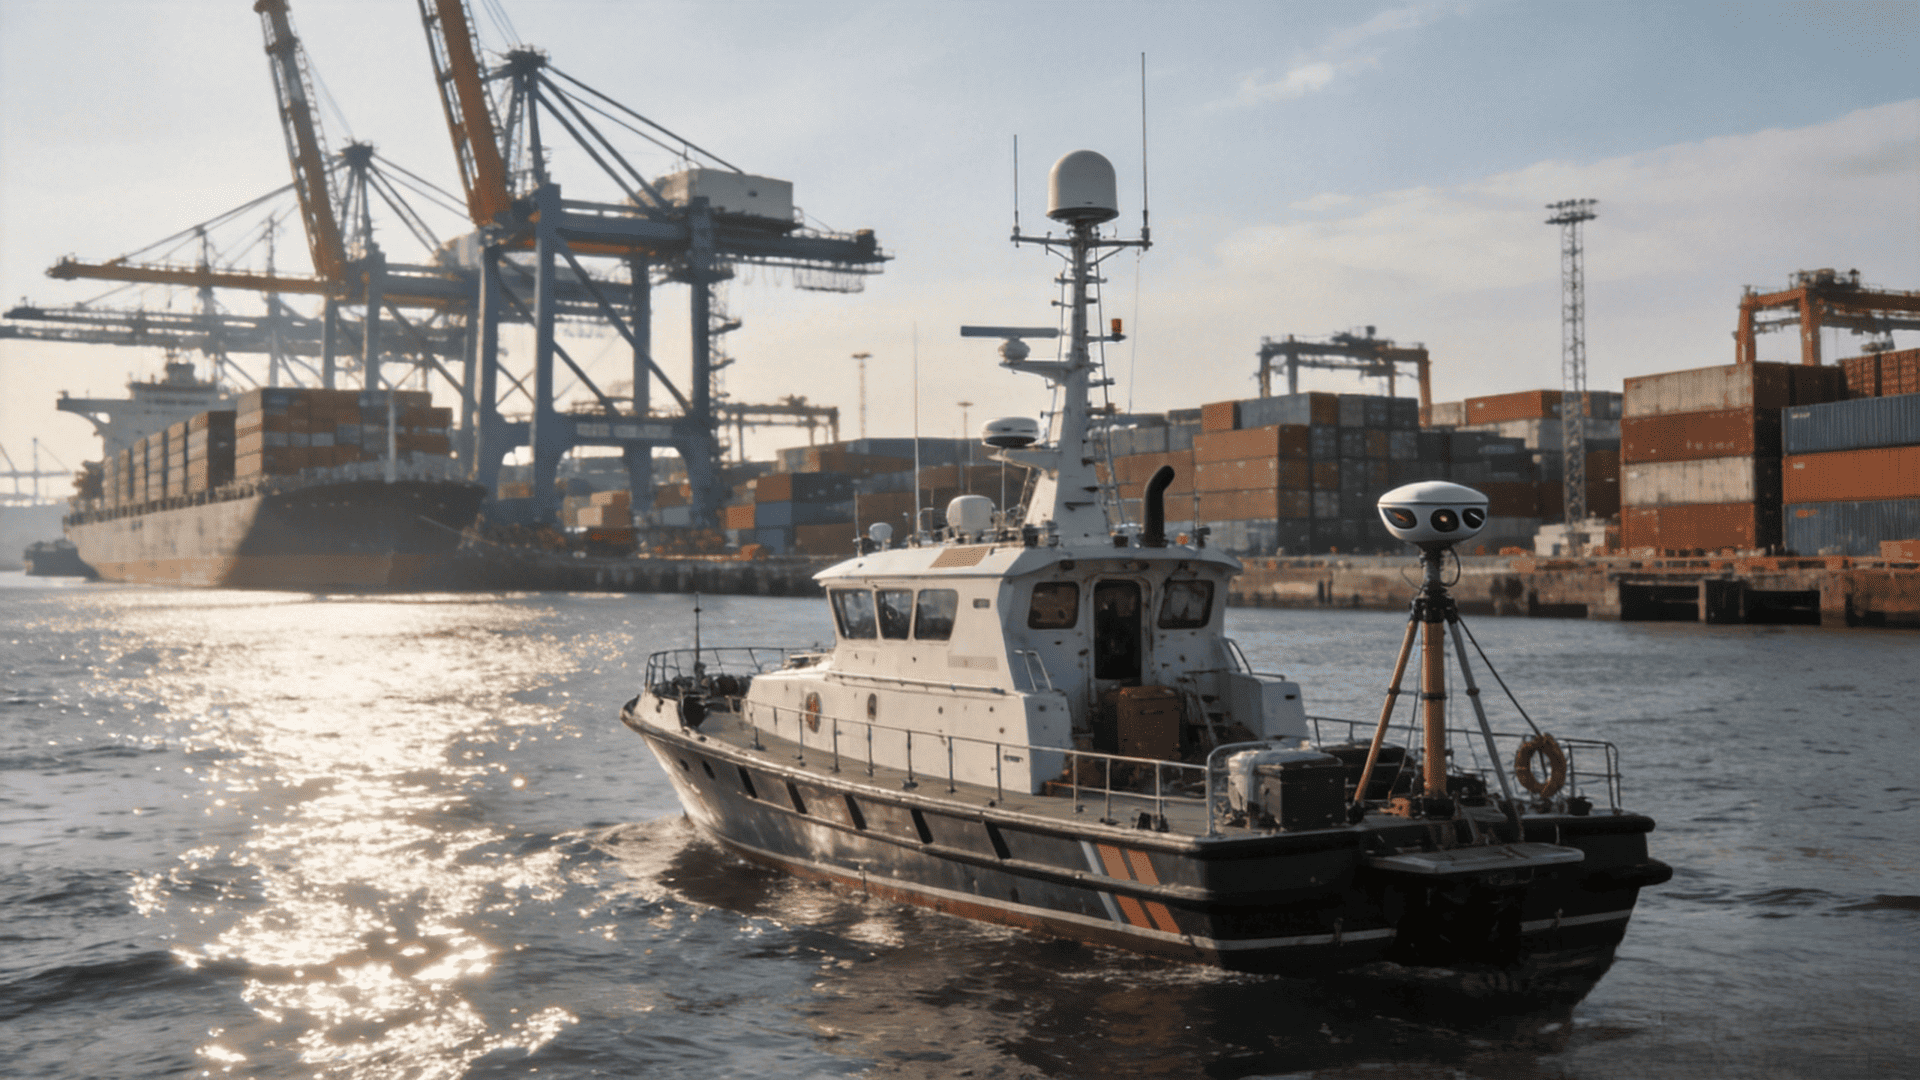
บริษัทสํารวจทางทะเลมืออาชีพที่ดําเนินงานในท่าเรือรอตเตอร์ดัม ศูนย์กลางทางทะเลที่คึกคักที่สุดของยุโรป เผชิญกับการตัดสินใจอัปเกรดอุปกรณ์ที่สําคัญ ระบบ GPS แบบดิฟเฟอเรนเชียลรุ่นเก่าของพวกเขา แม้จะใช้งานได้ แต่ต้องการโครงสร้างพื้นฐานสถานีฐานที่มีราคาแพงและให้ความแม่นยําเพียงต่ํากว่าเมตร ไม่เพียงพอสําหรับการตรวจสอบการขุดลอกสมัยใหม่และการทําแผนที่โครงสร้างพื้นฐานใต้ทะเล
บริษัทหันไปใช้บริการ Jumpstar'sบอร์ด OEM ของ RTK-GNSSเพื่อปรับปรุงระบบกําหนดตําแหน่งเรือสํารวจให้ทันสมัย การเปลี่ยนผ่านนี้ไม่เพียงแต่ช่วยเพิ่มความแม่นยําในการระบุตําแหน่งอย่างมาก แต่ยังลดอุปกรณ์และต้นทุนการดําเนินงานโดยรวมด้วย40%โดยเปลี่ยนแปลงตําแหน่งการแข่งขันในตลาดสํารวจทางทะเลอย่างสิ้นเชิง
ความท้าทายในการกําหนดตําแหน่งทางทะเล
การสํารวจทางทะเลมีความท้าทายเฉพาะด้าน GNSS ที่แตกต่างจากการใช้งานบนบก การสะท้อนหลายเส้นทางจากผิวน้ํา การเคลื่อนที่ของเรือแบบไดนามิก และความจําเป็นในการครอบคลุม RTK อย่างต่อเนื่องในพื้นที่ท่าเรือขนาดใหญ่ ต้องการประสิทธิภาพของเครื่องรับที่แข็งแกร่งภายใต้สภาวะที่กดดันระบบทั่วไป
- Water Multipath:ผิวน้ําราบจะสะท้อนสัญญาณดาวเทียมด้วยความสอดคล้องเกือบสมบูรณ์ สร้างมัลติพาธที่คงอยู่ซึ่งอาจทําให้เกิดความลําเอียงต่อคําตอบตําแหน่งเป็นเมตรหากไม่ได้รับการแก้ไข
- พลวัตของเรือ:การเคลื่อนที่แบบเอียง เอียง และยกขึ้นในระหว่างการสํารวจต้องการข้อมูลตําแหน่งและทิศทางที่มีอัตราอัปเดตสูงซึ่งซิงโครไนซ์กับการวัดด้วยโซนาร์
- โครงสร้างพื้นฐานท่าเรือ:เครนตู้คอนเทนเนอร์ขนาดใหญ่และโครงสร้างเรือจะบดบังการมองเห็นดาวเทียมเป็นระยะ ๆ จําเป็นต้องรับข้อมูลใหม่อย่างรวดเร็วและสํารองข้อมูลหลายกลุ่มดาวเทียม
- แรงกดดันด้านต้นทุน:ค่าธรรมเนียมการสมัครสมาชิก DGPS แบบเดิมและการบํารุงรักษาสถานีฐานเฉพาะใช้งบประมาณการดําเนินงานประจําปีไปมาก
ความแม่นยําคือผลิตภัณฑ์ของเรา เมื่อลูกค้าจ้างเราให้ทําแผนที่ช่องทางขุดลอกหรือสํารวจเส้นทางท่อส่ง พวกเขาคาดหวังความแม่นยําระดับการสํารวจ บอร์ด OEM ของ Jumpstar มอบความแม่นยํานั้นในราคาที่ช่วยให้เรายังคงแข่งขันได้ในการประมูลระหว่างประเทศ
ผลการปฏิบัติการและการปฏิบัติการ
บอร์ด OEM ของ Jumpstar ถูกรวมเข้ากับเรือสํารวจสามลําของบริษัท แทนที่เครื่องรับ DGPS ความถี่เดียวรุ่นเก่า แต่ละเรือจะได้รับการแก้ไข RTK ผ่านเครือข่าย NTRIP ระดับชาติ ทําให้ไม่จําเป็นต้องมีสถานีฐานเฉพาะ ความหน่วงต่ําและอัตราอัปเดต 20Hz ของบอร์ดซิงโครไนซ์กับระบบโซนาร์หลายลําแสงได้อย่างไร้รอยต่อ
ยืนยันเกณฑ์ปฏิบัติการความแม่นยําในแนวนอน 1 ซม. + 1 หน้าต่อนาทีและความแม่นยําในแนวตั้ง 2cm + 1ppm ซึ่งเกินกว่าข้อกําหนดขององค์การอุทกศาสตร์ระหว่างประเทศ (IHO) บริษัทได้ขยายบริการให้ครอบคลุมการติดตามยานพาหนะใต้น้ําอัตโนมัติ (AUV) โดยใช้โครงสร้างพื้นฐาน RTK เดียวกันสําหรับการกําหนดตําแหน่งบนผิวน้ํา
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


