












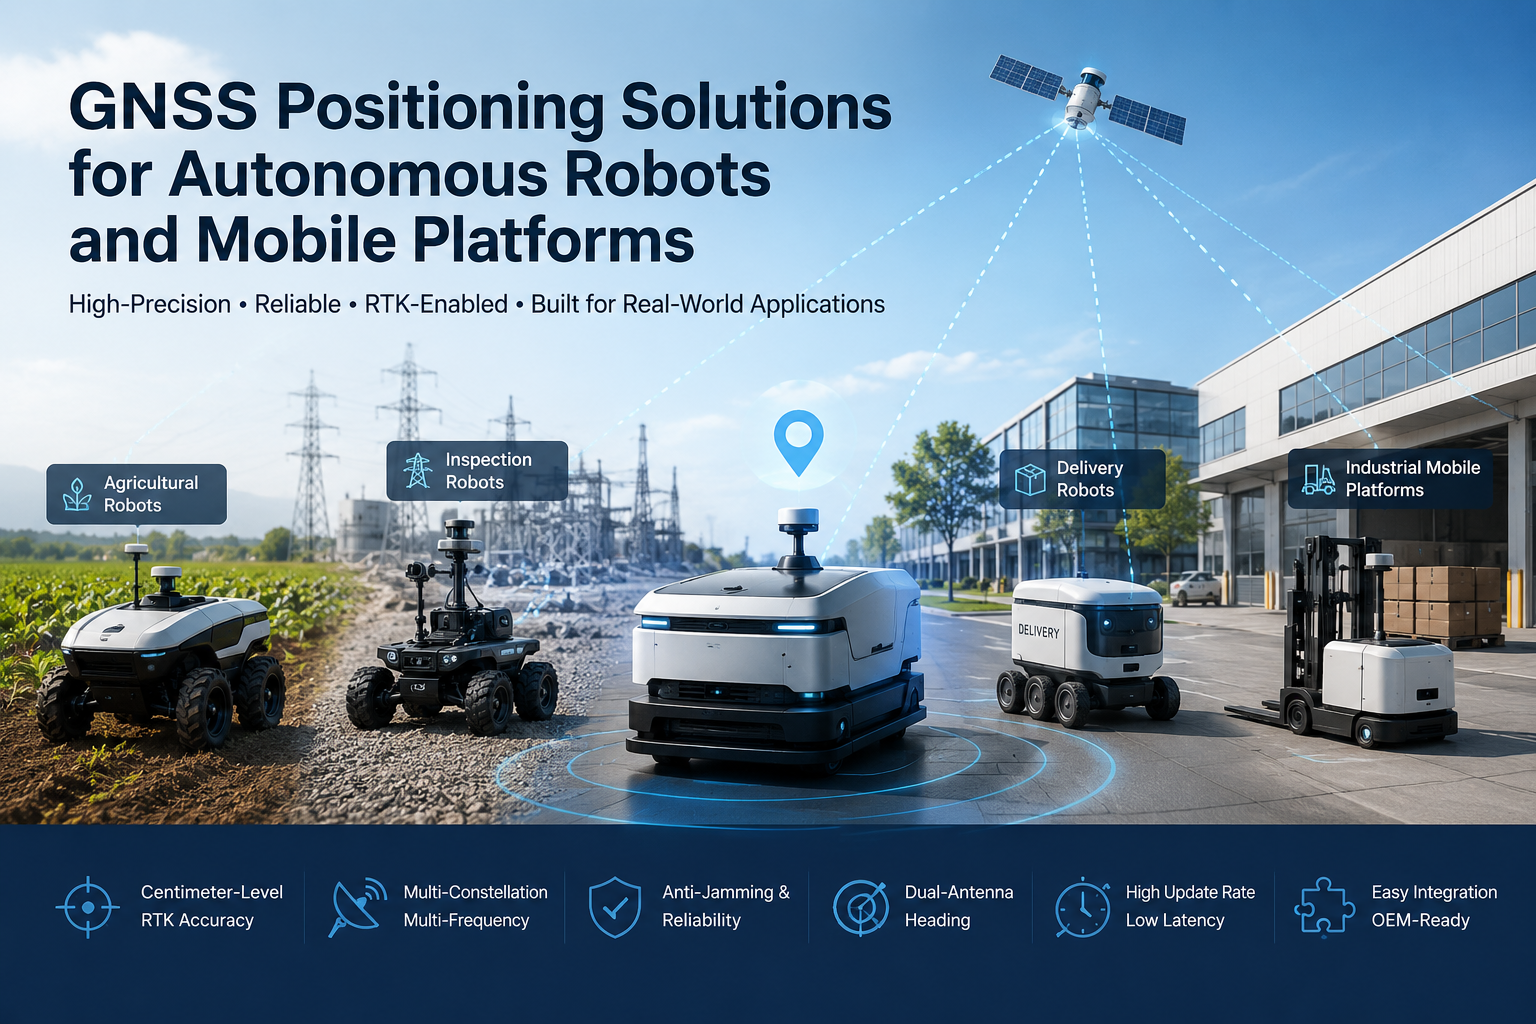
หุ่นยนต์อัตโนมัติกําลังก้าวข้ามสภาพแวดล้อมภายในอาคารที่ควบคุมไปสู่การใช้งานกลางแจ้งและกึ่งกลางแจ้ง: หุ่นยนต์เกษตรที่ทํางานข้ามทุ่งนา หุ่นยนต์ตรวจสอบที่ลาดตระเวนโครงสร้างไฟฟ้าและท่อส่ง หุ่นยนต์ส่งของที่ให้บริการในแคมปัสและสวนอุตสาหกรรม ยานยนต์อัตโนมัติ และแพลตฟอร์มเคลื่อนที่อุตสาหกรรมที่ทํางานในสถานที่กลางแจ้งขนาดใหญ่ ทันทีที่หุ่นยนต์เคลื่อนที่ออกจากพื้นที่ทํางานที่ตายตัว ระบบต้องตอบคําถามสามข้ออย่างต่อเนื่อง: ฉันอยู่ที่ไหน? ฉันจะไปไหน? ฉันควรย้ายไปที่นั่นอย่างไรดี?
การกําหนดตําแหน่ง GNSS สําหรับหุ่นยนต์อัตโนมัติให้จุดอ้างอิงทางภูมิศาสตร์ที่สมบูรณ์ซึ่งเป็นจุดยึดของระบบนําทางทั้งหมด ตัวรับ GNSS จะบอกตําแหน่งของแพลตฟอร์มในพิกัดทั่วโลกแก่หุ่นยนต์ควบคุม และเมื่อแอปพลิเคชันต้องการมากขึ้น RTK จะเพิ่มตําแหน่งระดับเซนติเมตร — โดยมีข้อมูลแก้ไขและการมองเห็นท้องฟ้าที่เหมาะสม บทความนี้อธิบายว่า GNSS และ RTK เข้ากับระบบหุ่นยนต์อัตโนมัติอย่างไร ตําแหน่งที่ให้คุณค่ามากที่สุด วิธีการผสานกับ IMU และเซ็นเซอร์อื่น ๆ และสิ่งที่ผู้ผลิต OEM ควรประเมินเมื่อเลือกโมดูล GNSS สําหรับแพลตฟอร์มเคลื่อนที่
ทําไมการกําหนดตําแหน่งจึงสําคัญสําหรับหุ่นยนต์อัตโนมัติ
การกําหนดตําแหน่งที่เชื่อถือได้คือรากฐานที่หุ่นยนต์อัตโนมัติกลางแจ้งถูกสร้างขึ้น พิจารณาว่าตัวควบคุมหุ่นยนต์ต้องการข้อมูลตําแหน่งเพื่ออะไร:
- การประเมินตําแหน่งที่แม่นยํา— หุ่นยนต์ต้องรู้ตําแหน่งแบบเรียลไทม์ก่อนที่จะวางแผนการเคลื่อนไหวต่อไป
- เส้นทางที่ตามมา— การนําทาง การพ่นสี การตัดหญ้า และการตรวจสอบ ล้วนต้องการให้หุ่นยนต์เดินตามเส้นทางที่วางแผนไว้ ไม่ใช่เดินหลงทาง
- การนําทางที่ทําซ้ําได้— สําหรับการตรวจสอบ การเกษตร และโลจิสติกส์ เส้นทางเดิมจะถูกดําเนินการซ้ําแล้วซ้ําอีก และแต่ละรอบต้องสอดคล้องกับเส้นทางก่อนหน้า
- การระบุภูมิศาสตร์และการจัดการพื้นที่— ข้อมูลตําแหน่งช่วยให้ระบบยืนยันว่าหุ่นยนต์อยู่ในพื้นที่ปฏิบัติงานที่ได้รับอนุญาตและตอบสนองหากไม่อยู่ในพื้นที่ปฏิบัติงาน
- การประสานงานฝูงเรือ— เมื่อแพลตฟอร์มมือถือหลายแห่งทํางานในไซต์เดียวกัน ข้อมูลตําแหน่งที่แบ่งปันและเชื่อถือได้ช่วยให้สามารถลดความขัดแย้งของเส้นทางและประสานงานการครอบคลุมได้
สิ่งสําคัญคือต้องระบุให้ชัดเจนว่า GNSS สามารถและไม่สามารถทําอะไรได้บ้าง การทํางานภายในอาคาร หลังคาหนาแน่น และสิ่งกีดขวางรุนแรงสามารถทําลายหรือถอดสัญญาณออกไปได้ทั้งหมด ซึ่งเป็นเหตุผลที่ระบบหุ่นยนต์ผลิตจริงใช้การรวม GNSS กับเซ็นเซอร์อื่น ๆ แต่สําหรับแพลตฟอร์มกลางแจ้ง GNSS ยังคงเป็นแหล่งอ้างอิงตําแหน่งที่สมบูรณ์และปราศจากการลอยตัวที่ใช้งานได้จริงที่สุด และบทบาทนี้ยากที่จะทดแทนด้วยเซ็นเซอร์ทางเลือกเพียงตัวเดียว
วิธีที่ GNSS รองรับแพลตฟอร์มมือถืออัตโนมัติ
ในระบบหุ่นยนต์ทั่วไป ฮาร์ดแวร์ GNSS จะทําหน้าที่เป็นอินพุตหนึ่งของสแตกนําทาง เสาอากาศรับสัญญาณดาวเทียม ตัวรับหรือโมดูลจะประมวลผลและส่งข้อมูลตําแหน่งและความเร็ว ส่วนหุ่นยนต์ควบคุมข้อมูลนั้น และระบบนําทางจะใช้ข้อมูลนั้นในการวางแผนเส้นทางและควบคุมการเคลื่อนไหว เครื่องรับสามารถส่งข้อมูลได้หลายประเภท:
- ตําแหน่ง— พิกัดสัมบูรณ์ในละติจูด ลองจิจูด และความสูง
- ความเร็ว— ได้มาจากการเลื่อนดอปเปลอร์ของสัญญาณ ซึ่งมักมีความแม่นยําและความหน่วงต่ํากว่าการแยกแยะตําแหน่งที่เรียงกัน
- เวลา— ตัวรับ GNSS ให้เวลาที่แม่นยําซึ่งสามารถซิงโครไนซ์ระบบย่อยและการบันทึกข้อมูลได้
- หัวข้อ— ด้วยความสามารถแบบเสาอากาศคู่หรือเข็มทิศในตัว ตัวรับยังสามารถรายงานทิศทางของแพลตฟอร์มได้
ตัวควบคุมหุ่นยนต์จะรวมข้อมูลนี้กับอินพุตอื่น ๆ — เช่น การวัดระยะทางล้อ, IMU, กล้อง, LiDAR — เพื่อสร้างการประมาณตําแหน่งที่ขับเคลื่อนตัวกระตุ้น GNSS คือส่วนประกอบที่ทําให้การประมาณนั้นยึดติดกับโลกจริงในระยะทางไกลและชั่วโมงการทํางานที่ยาวนาน โดยไม่มีการลอยตัวของเซ็นเซอร์คํานวณตายบริสุทธิ์
RTK GNSS สําหรับการนําทางด้วยหุ่นยนต์ความแม่นยําสูง
GNSS มาตรฐานให้ความแม่นยําระดับเมตร ซึ่งเหมาะสําหรับการนําทางง่าย ๆ แต่ไม่เหมาะสําหรับการทํางานที่ต้องทําซ้ําได้ถึงเซนติเมตร RTK — Real-Time Kinematic — ช่วยปิดช่องว่างนั้น เครื่องรับ RTK ใช้การวัดเฟสพาหะพร้อมกับการแก้ไขแบบเรียลไทม์จากสถานีฐานหรือบริการเครือข่าย และเมื่อได้คําตอบคงที่ จะรายงานตําแหน่งที่แม่นยําระดับเซนติเมตร
ค่าของ RTK สําหรับหุ่นยนต์ไม่ใช่ตัวเลขความแม่นยําหลัก; นี่คือสิ่งที่ความแม่นยํานี้เอื้ออํานวยในทางปฏิบัติ: การกําหนดตําแหน่งในระดับเซนติเมตรแทนเมตร, การเพิ่มความสามารถในการทําซ้ําเพื่อให้แถว, เส้นทาง และงานผ่านซ้ํา ๆ อย่างต่อเนื่อง, และลดข้อผิดพลาดในตําแหน่ง ทําให้การลอยตัวและอคติที่ทําให้การนําทางระดับเมตรไม่สามารถใช้งานได้สําหรับงานที่แม่นยําถูกขจัดออกไปมาก
RTK ระดับเซนติเมตรมีความสําคัญมากที่สุดเมื่อเครื่องมือและการตัดสินใจของหุ่นยนต์ขึ้นอยู่กับตําแหน่งที่แน่นอน: หุ่นยนต์เกษตรกรรมความแม่นยําที่ต้องรักษาอุปกรณ์ให้ตรงกับแถวพืชผล หุ่นยนต์ตรวจสอบที่ต้องกลับไปยังทรัพย์สินหรือตําแหน่งข้อบกพร่องเดิม อุปกรณ์กลางแจ้งอัตโนมัติที่ทํางานควบคุม และแพลตฟอร์มเคลื่อนที่ความแม่นยําสูงที่ทํางานใกล้โครงสร้างพื้นฐานถาวร สําหรับการเปรียบเทียบกับทางเลือกในการประมวลผลหลังการถ่ายภาพ โปรดดูคู่มือของเราบนวิธีแก้ไข RTK กับ PPK.
การวางตําแหน่ง GNSS สําหรับหุ่นยนต์อัตโนมัติข้ามแพลตฟอร์ม
เทคโนโลยีการกําหนดตําแหน่งเดียวกันจะมีรูปร่างแตกต่างกันขึ้นอยู่กับแพลตฟอร์มและภารกิจ:
หุ่นยนต์เกษตรกรรม
หุ่นยนต์ภาคสนามต้องการระบบนําทางอัตโนมัติที่สอดคล้องกับแถวและขอบเขต รวมถึงเส้นทางที่ทําซ้ําได้ตลอดฤดูกาล ตําแหน่ง RTK เป็นตัวเลือกมาตรฐานที่นี่ เพราะสภาพแวดล้อมการทํางานเป็นแบบเปิดโล่ง และความสามารถในการทําซ้ําในระดับเซนติเมตรจะนําไปสู่การปฏิบัติงานภาคสนามที่สม่ําเสมอมากขึ้น
หุ่นยนต์ตรวจสอบ
แพลตฟอร์มตรวจสอบจะลาดตระเวนโครงสร้างพื้นฐานไฟฟ้า ท่อส่ง และทรัพย์สินกลางแจ้งตามเส้นทางที่กําหนดไว้ล่วงหน้า และต้องกลับไปยังจุดเดิมเพื่อเปรียบเทียบสภาพตามเวลา การตรวจสอบตามเส้นทางขึ้นอยู่กับหุ่นยนต์ที่รู้ภายในเซนติเมตรว่ามันอยู่ที่ไหนในขณะที่วัดแต่ละครั้ง
หุ่นยนต์จัดส่งและบริการ
หุ่นยนต์ส่งของกลางแจ้ง แพลตฟอร์มโลจิสติกส์ในวิทยาเขต และระบบขนส่งในอุทยานอุตสาหกรรม ครอบคลุมระยะทางที่ยาวขึ้นบนทางเท้าและถนนภายใน การกําหนดตําแหน่งที่เชื่อถือได้แบบสัมบูรณ์ช่วยให้หุ่นยนต์เดินตามเส้นทางที่วางแผนไว้ระหว่างจุดทาง และให้ความซ้ําซ้อนที่ช่วยให้ระบบนําทางสามารถกู้คืนจากข้อผิดพลาดของเซ็นเซอร์ในพื้นที่ได้
แพลตฟอร์มมือถืออุตสาหกรรม
ลานเก็บสินค้า ไซต์ก่อสร้าง ท่าเรือ และเหมืองแร่ มีอุปกรณ์เคลื่อนที่ขนาดใหญ่ที่ทํางานในสภาพแวดล้อมที่เปิดโล่งแต่รุนแรง เครื่องรับ GNSS บนแพลตฟอร์มเหล่านี้รองรับการกําหนดตําแหน่งเครื่องจักร การจัดการเส้นทาง และการรับรู้สถานที่ และต้องการความทนทานเพื่อทํางานภายใต้แรงสั่นสะเทือน ฝุ่น และอุณหภูมิสุดขั้ว
GNSS + IMU และ Sensor Fusion เพื่อการนําทางหุ่นยนต์ที่เชื่อถือได้
ระบบนําทางหุ่นยนต์สําหรับการผลิตจริงแทบจะไม่พึ่งพาเซ็นเซอร์เพียงตัวเดียว และ GNSS ก็ไม่ใช่ข้อยกเว้น ในทางปฏิบัติ GNSS ทํางานร่วมกับ IMU ที่ให้ข้อมูลการเคลื่อนไหวและทิศทางในช่วงเวลาสั้น ๆ การวัดระยะทางล้อที่รายงานการเคลื่อนไหวของยานพาหนะเองระหว่างการยึดตําแหน่ง และกล้องหรือ LiDAR ที่ให้ภาพสภาพแวดล้อมในท้องถิ่นแก่หุ่นยนต์
แต่ละเซ็นเซอร์มีจุดแข็งและจุดอ่อน GNSS ให้ตําแหน่งอ้างอิงแบบสัมบูรณ์ที่ไม่ลอยตัว แต่สามารถถูกขัดจังหวะหรือเสื่อมสภาพได้ IMU จะเติมเต็มช่องว่างเหล่านั้นในช่วงเวลาสั้น ๆ แต่จะลดลงเมื่อเวลาผ่านไป การโอโดเมตรีเป็นระบบที่สมบูรณ์แต่สะสมข้อผิดพลาด Vision และ LiDAR โดดเด่นในพื้นที่ แต่ประสบปัญหาเรื่องตําแหน่งระยะไกลและการยึดหลักในระดับโลก การรวมเซ็นเซอร์รวมข้อมูลเหล่านี้เข้าด้วยกัน ทําให้การประมาณตําแหน่งและทิศทางของหุ่นยนต์แม่นยําและทนทานกว่าที่เซ็นเซอร์ตัวเดียวจะทําได้ สําหรับการศึกษาลึกซึ้งเกี่ยวกับการหลอมรวมในสภาวะที่ถูกปฏิเสธ GNSS ดูที่บทบาทของ IMU และการหลอมรวมเซ็นเซอร์ในสภาพแวดล้อมที่ถูกปฏิเสธ GNSS.
ทําไมการนําทางเสาอากาศคู่จึงมีความสําคัญสําหรับหุ่นยนต์อัตโนมัติ
หุ่นยนต์ที่นําทางกลางแจ้งต้องรู้ไม่เพียงแต่ตําแหน่งของตัวเอง แต่ยังต้องรู้ว่ากําลังหันหน้าไปทางไหนด้วย GNSS แบบเสาอากาศเดียวรายงานตําแหน่ง และทิศทางต้องมาจากที่อื่น — โดยปกติจะเป็นเข็มทิศหรือ IMU เข็มทิศวัดสนามแม่เหล็กของโลก ซึ่งเชื่อถือได้ในพื้นที่เปิดโล่ง แต่สามารถถูกรบกวนโดยโครงสร้างโลหะ มอเตอร์ไฟฟ้า และแหล่งรบกวนแม่เหล็กอื่น ๆ ที่พบได้ทั่วไปบนแพลตฟอร์มหุ่นยนต์
GNSS แบบเสาอากาศคู่แก้ปัญหานี้แตกต่างออกไป: โดยการวัดความแตกต่างของเฟสระหว่างเสาอากาศสองตัวที่ติดตั้งในระยะห่างที่ทราบ ตัวรับจะคํานวณทิศทางของแพลตฟอร์มโดยตรงจากสัญญาณดาวเทียม เนื่องจากไม่ขึ้นอยู่กับการวัดด้วยแม่เหล็ก จึงสามารถให้จุดอ้างอิงทิศทางที่เสถียรกว่าในสภาพแวดล้อมที่มีความซับซ้อนทางแม่เหล็กไฟฟ้า เมื่อเครื่องรับรองรับ รูปทรงเสาอากาศคู่เดียวกันก็สามารถส่งออกเสียง pitch และ roll ได้เช่นกัน
สิ่งนี้มีความสําคัญสําหรับยานยนต์อัตโนมัติ หุ่นยนต์เคลื่อนที่ และเครื่องจักรเกษตรที่วงจรควบคุมขึ้นอยู่กับการจัดทิศทางที่แม่นยํา — เช่น การรักษาตําแหน่งอุปกรณ์ให้ตรง หรือการบังคับยานพาหนะให้เป็นเส้นตรงภายใต้แรงสั่นสะเทือน GNSS แบบเสาอากาศคู่ไม่ใช่การทดแทน IMU; มันเสริมกับมัน หลายระบบใช้หัว GNSS ร่วมกับ IMU โดยหัว GNSS ทําหน้าที่เป็นจุดอ้างอิงที่เสถียรซึ่งช่วยป้องกันไม่ให้การประมาณทิศทางแบบหลอมรวมหลอมเปลี่ยน
ความท้าทายของ GNSS ในสภาพแวดล้อมหุ่นยนต์จริง
สภาพแวดล้อมของหุ่นยนต์จริงมักไม่เหมาะสมสําหรับ GNSS การเข้าใจโหมดความล้มเหลวช่วยให้ผู้ผลิตอุปกรณ์ OEM ระบุฮาร์ดแวร์ที่เหมาะสมได้:
- การปิดกั้นสัญญาณ— อาคาร ต้นไม้ และสะพานสามารถซ่อนดาวเทียมและลดจํานวนสัญญาณที่ใช้งานได้
- หลายเส้นทาง— สัญญาณที่สะท้อนจากอาคารและโครงสร้างโลหะจะมาถึงเสาอากาศหลังจากสัญญาณตรง ทําให้การวัดเสียหาย
- การรบกวนทางแม่เหล็กไฟฟ้า— อุปกรณ์อุตสาหกรรม มอเตอร์ และอิเล็กทรอนิกส์กําลังสามารถส่งเสียงรบกวนเข้าสู่สภาพแวดล้อมคลื่นความถี่วิทยุได้
- การเคลื่อนไหวแบบไดนามิก— การเคลื่อนไหวและการสั่นสะเทือนที่รวดเร็วทําให้ต้องการลูปติดตามและอัตราการอัปเดตของเครื่องรับที่สูงขึ้น
- สภาพเมืองและกึ่งกลางแจ้ง— หุบเขาในเมืองผสมผสานการมองเห็นท้องฟ้าบางส่วนกับสัญญาณสะท้อน และพื้นที่ที่มีการปกป้องบางส่วนอยู่ระหว่างท้องฟ้าเปิดเต็มที่กับพื้นที่ในร่ม
การตอบสนองทางวิศวกรรมต่อความท้าทายเหล่านี้ได้รับการยืนยันอย่างชัดเจน: การรับสัญญาณหลายกลุ่มและหลายความถี่เพื่อเพิ่มประโยชน์สูงสุดของดาวเทียม (ดูบทความของเราเกี่ยวกับย่านความถี่ GNSS และ L1/L2/L5 หลายกลุ่มดาว), การกรองส่วนหน้าและเทคนิคป้องกันการรบกวนเพื่อต้านทานการรบกวน, อัลกอริทึมการลดสัญญาณหลายเส้นทางเพื่อปฏิเสธสัญญาณสะท้อน, อัตราการอัปเดตสูงและความหน่วงต่ําเพื่อตามทันพลวัต, และการรวมเซ็นเซอร์เพื่อเชื่อมช่องว่างที่ GNSS เพียงอย่างเดียวไม่สามารถตอบสนองได้
ผู้ผลิตอุปกรณ์ (OEMs) ควรมองหาอะไรในโซลูชัน GNSS?
การเลือกโมดูลหรือตัวรับ GNSS หมายถึงการจับคู่เทคโนโลยีกับภารกิจ เกณฑ์การประเมินที่สําคัญที่สุด:
- ความแม่นยําในการกําหนดตําแหน่ง— เลือกระดับความแม่นยําที่แอปพลิเคชันต้องการจริง ๆ: ระดับเมตรสําหรับการนําทางพื้นฐาน, ระดับต่ํากว่าเมตรเมื่อแคบกว่า, หรือ RTK ระดับเซนติเมตรสําหรับงานที่แม่นยํา
- Update rate— แพลตฟอร์มที่เคลื่อนที่เร็วต้องการอัตราการส่งออกที่สูงขึ้นเพื่อให้ตัวควบคุมมีตําแหน่งใหม่เสมอ; อัตรา 10 Hz ขึ้นไปเป็นเรื่องปกติในหุ่นยนต์ไดนามิก และความต้องการที่แน่นอนขึ้นอยู่กับสเปคของผลิตภัณฑ์จริง
- ความหน่วง— ความล่าช้าระหว่างตําแหน่งที่ถูกวัดและส่งมอบให้ผู้ควบคุม; ความหน่วงต่ํามีความสําคัญสําหรับวงจรควบคุมแบบเรียลไทม์
- ความสามารถในการนําทาง— หากหุ่นยนต์ต้องการทิศทาง ให้พิจารณาตัวรับหรือโมดูลที่รองรับการนําสัญญาณแบบเสาอากาศคู่ และประเมินความแม่นยําของทิศทางพร้อมกับความยาวฐานของเสาอากาศ
- กลุ่มดาว GNSS— ตรวจสอบการรองรับ GPS, BDS, GLONASS, GALILEO, QZSS, NavIC และ SBAS ตามที่มีในผลิตภัณฑ์; กลุ่มดาวมากขึ้นหมายถึงความซ้ําซ้อนมากขึ้น
- รองรับความถี่— ความถี่เดียวง่ายกว่า ความถี่คู่ช่วยเพิ่มความน่าเชื่อถือของ RTK และความถี่หลายความถี่เพิ่มความทนทาน; เปรียบเทียบการครอบคลุม L1, L2 และ L5
- อินเทอร์เฟซ— จับคู่อินเทอร์เฟซไฟฟ้า (UART, CAN, I2C, USB, Ethernet) กับบัสที่มีอยู่ของตัวควบคุมหุ่นยนต์
- ขนาดและกําลัง— สําหรับแพลตฟอร์มเคลื่อนที่ขนาดเล็ก ขนาด น้ําหนัก และการใช้พลังงานเป็นข้อจํากัดหลักในการออกแบบ
- ความน่าเชื่อถือด้านสิ่งแวดล้อม— หุ่นยนต์กลางแจ้งต้องเผชิญกับอุณหภูมิสุดขั้ว การสั่นสะเทือน แรงกระแทก ฝุ่น และความชื้น; ยืนยันช่วงการใช้งานและการปกป้องของผลิตภัณฑ์สําหรับสภาพแวดล้อมที่ต้องการ
คําตอบที่ถูกต้องขึ้นอยู่กับโปรไฟล์ภารกิจของหุ่นยนต์ และข้อกําหนดต้องได้รับการตรวจสอบในสภาพแวดล้อมการทํางานจริง — ทุ่งโล่ง แนวต้นไม้ ลานท่าเรือ หรือพื้นที่อุตสาหกรรม จะมีพฤติกรรมที่แตกต่างกันอย่างมาก
โซลูชัน JUMPSTAR GNSS สําหรับหุ่นยนต์อัตโนมัติ
JUMPSTAR ให้บริการโมดูล GNSS, ตัวรับ RTK, บอร์ด OEM, เทอร์มินัลระบุตําแหน่ง และโซลูชัน GNSS ที่เกี่ยวข้องสําหรับงานกําหนดตําแหน่งที่ต้องการความแม่นยําสูง โดยมีผลิตภัณฑ์ที่ออกแบบมาเพื่อการบูรณาการ OEM มากกว่าการใช้งานในห้องปฏิบัติการ ผลิตภัณฑ์สามชิ้นของบริษัทสอดคล้องกับความต้องการของผู้สร้างหุ่นยนต์อัตโนมัติและแพลตฟอร์มมือถือโดยตรง:
TheJS-RK43-3เป็นโมดูลกําหนดตําแหน่ง GNSS แบบสองย่านความถี่ (L1+L5) ความแม่นยําสูง ซึ่งเหมาะกับแพลตฟอร์มหุ่นยนต์ฝังตัวและ UAV ขนาดกะทัดรัด เสาอากาศในตัว ช่องสัญญาณความเร็วสูง 200 ช่อง และประสิทธิภาพ RTK ระดับเซนติเมตร (แนวนอน 1.0 ซม. + 1 ppm) อยู่ในแพ็คเกจขนาดประมาณ Φ48 × 43.2 × 37 มม. น้ําหนักต่ํากว่า 23.2 กรัม โดยมีกระแสไฟฟ้าเฉลี่ย 58 mA ที่แรงดัน 5.0 V สําหรับแพลตฟอร์มขนาดเล็กที่มีขนาดและพลังงานจํากัด สามารถผสานเข้ากับระบบหุ่นยนต์ อุปกรณ์การเกษตร และระบบนําทาง UAV และรองรับทั้งการปฏิบัติงานบนรถสํารวจและสถานีฐาน
เมื่อหุ่นยนต์ต้องรู้ทิศทางและตําแหน่งของมันJS-SK43H-AHเป็นโมดูลเสาอากาศอัจฉริยะ RTK แบบหลายย่านความถี่ที่กะทัดรัดสําหรับการกําหนดตําแหน่งและทิศทาง มันติดตามช่องสัญญาณฮาร์ดแวร์ได้ 789 ช่อง มีความแม่นยํา RTK ที่ 0.6 ซม. + 0.5 ppm และดีไซน์เสาอากาศคู่ให้การเบสไลน์สั้นมากถึง 0.03° ความหน่วงสัญญาณต่ํากว่า 10 มิลลิวินาที (99.9%) เหมาะกับแพลตฟอร์มที่มีความไดนามิกสูง และเทคโนโลยีการรบกวนและการปลอมแปลงสัญญาณ AIM+, LOCK+, IONO+ และ APME+ ช่วยรักษาตําแหน่งที่มั่นคงในสภาพแวดล้อมแม่เหล็กไฟฟ้าที่ซับซ้อน
สําหรับแพลตฟอร์มที่มีความเคลื่อนไหวสูงและต้องการการอัปเดตตําแหน่งที่รวดเร็วที่สุดJS-X6Sเป็นเครื่องรับ GNSS แบบหลายแบนด์และหลายกลุ่มดาว มีช่องฮาร์ดแวร์ 448 ช่อง และอัตราอัปเดต 100 Hz พร้อมความหน่วงต่ํากว่า 10 มิลลิวินาที มีให้เลือกทั้งแบบเสาอากาศเดี่ยว (กําหนดตําแหน่ง) และแบบเสาอากาศคู่ (กําหนดตําแหน่งพร้อมทิศทางและทิศทาง) โดยผสมผสานการป้องกันสัญญาณรบกวน AIM+, LOCK+, APME+, IONO+ และ RAIM+ พร้อมอินเทอร์เฟซที่หลากหลาย — UART สามตัว, Type-C USB และพอร์ตอีเธอร์เน็ต — รวมถึงความเข้ากันได้กับระบบออโตไพลอตโอเพ่นซอร์สหลัก
สามารถสํารวจโมดูล ตัวรับ และเสาอากาศ JUMPSTAR ได้ครบถ้วนบนหน้าผลิตภัณฑ์ JUMPSTAR.
การออกแบบระบบกําหนดตําแหน่ง GNSS สําหรับหุ่นยนต์อัตโนมัติ
ตัวรับหรือโมดูล GNSS เป็นเพียงลิงก์หนึ่งในสายโซ่ที่ใหญ่กว่า และระบบจะทํางานได้ดีที่สุดเท่าที่ลิงก์ที่อ่อนแอที่สุด ระบบกําหนดตําแหน่งที่สมบูรณ์โดยใช้ GNSS สําหรับแพลตฟอร์มหุ่นยนต์โดยทั่วไปประกอบด้วย:
- ตัวรับหรือโมดูล GNSS— เครื่องยนต์กําหนดตําแหน่งที่สร้างตําแหน่ง ความเร็ว และถ้าต้องการทิศทาง
- เสาอากาศ GNSS— เลือกสําหรับย่านความถี่และสภาพแวดล้อมแบบหลายเส้นทาง; ตําแหน่งเสาอากาศบนแพลตฟอร์มสําคัญพอ ๆ กับตัวรับสัญญาณ
- ข้อมูลการแก้ไข RTK— สถานีฐานหรือบริการเครือข่ายที่ให้การแก้ไข RTCM เมื่อต้องการความแม่นยําระดับเซนติเมตร
- ตัวควบคุมหุ่นยนต์— คอมพิวเตอร์ที่ใช้ข้อมูลตําแหน่งและรันตรรกะการนําทาง
- การหลอมรวมเซ็นเซอร์— การผสาน GNSS กับ IMU, การวัดระยะทาง และเซ็นเซอร์อื่น ๆ เพื่อความต่อเนื่องและความทนทาน
- ระบบนําทางและควบคุมการเคลื่อนไหว— อัลกอริทึมที่เปลี่ยนตําแหน่งและทิศทางที่หลอมรวมเป็นคําสั่งบังคับเลี้ยวและขับเคลื่อน
ประสิทธิภาพในโลกจริงของระบบนี้ขึ้นอยู่กับมากกว่าสเปกของเครื่องรับ เช่น การติดตั้งเสาอากาศและมุมมองท้องฟ้า คุณภาพข้อมูลแก้ไข การมองเห็นดาวเทียม สภาพแวดล้อม RF สถาปัตยกรรมตัวควบคุม อัลกอริทึมฟิวชัน และซอฟต์แวร์ ล้วนมีส่วนช่วย OEM ที่ถือว่าระบบย่อย GNSS เป็นส่วนหนึ่งของหุ่นยนต์ — ถูกกําหนด รวม และตรวจสอบพร้อมกับเสาอากาศ การแก้ไข และซอฟต์แวร์ — จะได้ระบบนําทางที่เชื่อถือได้มากกว่าการยึดตัวรับสัญญาณไว้กับโครงรถตอนท้ายของการออกแบบ
บทสรุป
GNSS เป็นมาตรฐานอ้างอิงการกําหนดตําแหน่งแบบสัมบูรณ์ที่จําเป็นสําหรับหุ่นยนต์อัตโนมัติและแพลตฟอร์มเคลื่อนที่ และการกําหนดตําแหน่ง GNSS สําหรับหุ่นยนต์อัตโนมัติได้กลายเป็นการตัดสินใจทางเทคโนโลยีหลักสําหรับผู้ผลิตอุปกรณ์ OEM ที่สร้างแพลตฟอร์มกลางแจ้ง RTK ยังช่วยเพิ่มความแม่นยําให้ถึงระดับเซนติเมตรสําหรับการใช้งานที่ต้องการการนําทางที่แม่นยําและทําซ้ําได้ ขึ้นอยู่กับแพลตฟอร์ม ตัวเลือกที่เหมาะสมอาจเป็นโมดูล GNSS ขนาดกะทัดรัดสําหรับการบูรณาการฝังตัว, ตัวรับ RTK สําหรับงานระดับเซนติเมตร, โซลูชันเสาอากาศคู่ที่จุดเปลี่ยนทิศทางมีความสําคัญ, ตัวรับที่มีอัตราอัปเดตสูงสําหรับการควบคุมแบบไดนามิก หรือระบบหลายความถี่เพื่อความทนทานสูงสุดในสภาพแวดล้อมที่ยากลําบาก
ไม่ว่าจะเลือกทิศทางใด เส้นทางปฏิบัติก็เหมือนกัน: กําหนดงบประมาณตําแหน่งจากภารกิจ ตรวจสอบเทคโนโลยีในสภาพแวดล้อมจริง และผสานระบบย่อย GNSS เป็นส่วนหนึ่งของหุ่นยนต์ที่ออกแบบไว้ ไม่ใช่แค่คิดทีหลัง
สร้างหุ่นยนต์อัตโนมัติหรือแพลตฟอร์มเคลื่อนที่?
JUMPSTAR มีโมดูล GNSS, ตัวรับ RTK และโซลูชันการกําหนดตําแหน่งที่ออกแบบมาเพื่อการผสานรวม OEM กับหุ่นยนต์อัตโนมัติ แพลตฟอร์มเคลื่อนที่ UAV และแอปพลิเคชันที่ต้องการความแม่นยําสูง
ติดต่อ JUMPSTAR เพื่อพูดคุยเกี่ยวกับข้อกําหนด GNSS ของคุณ.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


