












JS-CK39-A
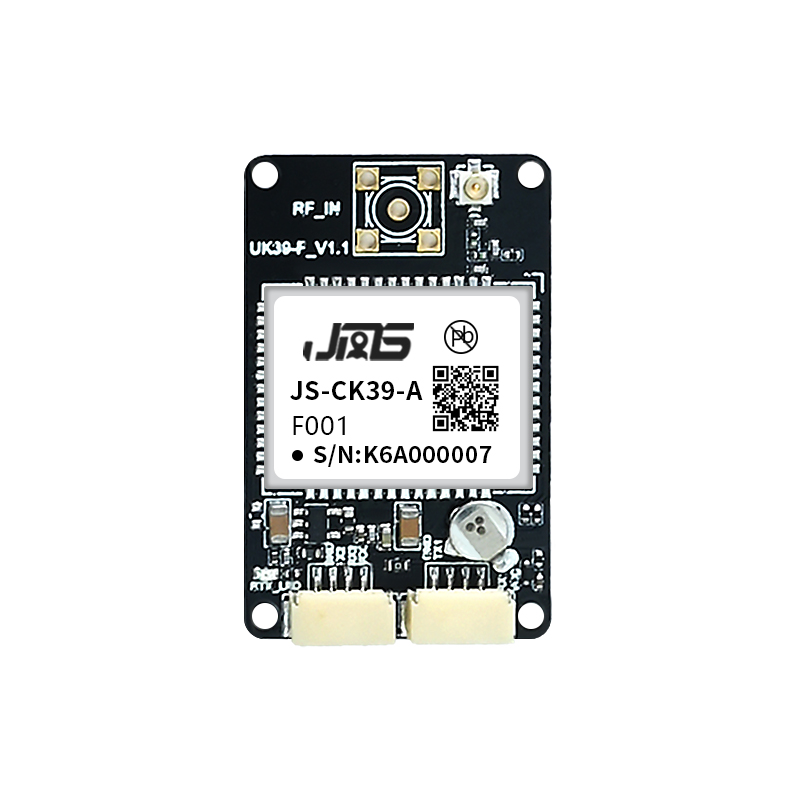
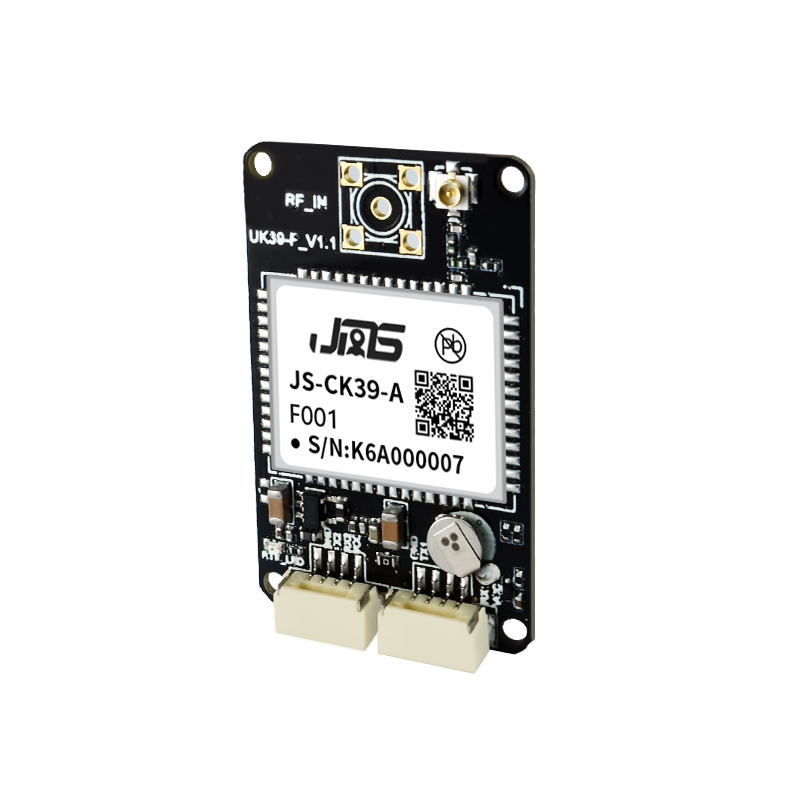
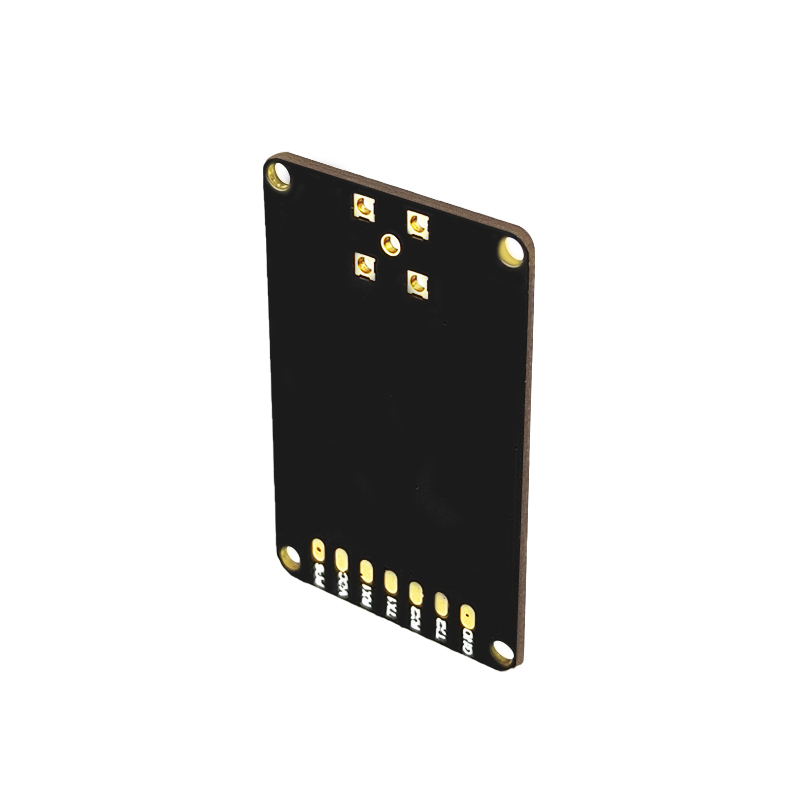
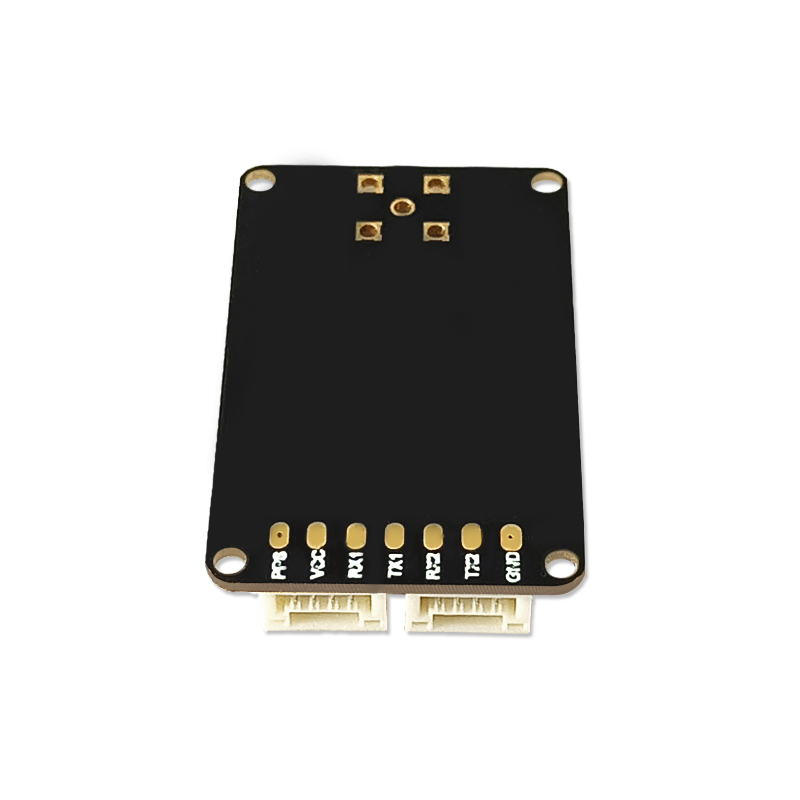
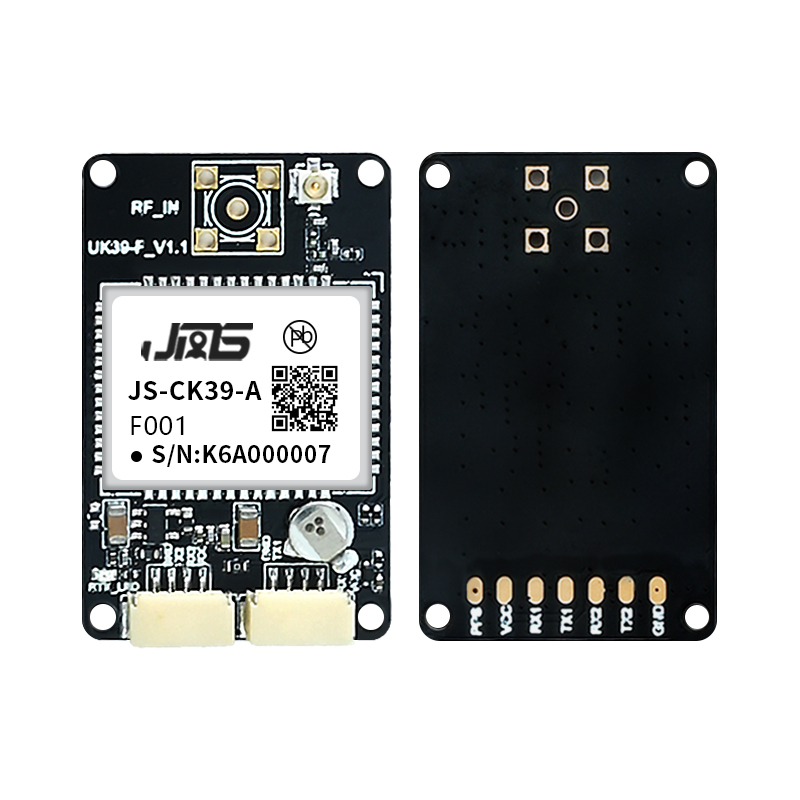
JS-CK39-A
ป้ายหัวเรื่องและตําแหน่ง
Jumpstar JS-CK39-A โมดูลรับสัญญาณ GNSS หลายย่านความถี่ – IMU ในตัว, ตําแหน่งระดับ RTK เซนติเมตร, กะทัดรัดพิเศษสําหรับ UAV, หุ่นยนต์ และการขับขี่อัจฉริยะ
การรับสัญญาณมัลติแบนด์แบบเต็มกลุ่มดาวเทียม
ติดตามสัญญาณ GPS, BDS-2/3, GLONASS, Galileo, QZSS, SBAS พร้อมกัน
IMU ในตัวและระบบนําทางในตัว
รองรับการนําทางแบบฟิวชัน รักษาความแม่นยําระดับเซนติเมตร/เมตรเมื่อ GNSS ถูกบล็อก
ความแม่นยําระดับเซนติเมตร RTK
การจัดตําแหน่งแบบดิฟเฟอเรนเชียลที่มีความแม่นยําสูงเพื่อการวัดและควบคุมอย่างมืออาชีพ
ขนาดกะทัดรัดพิเศษ
25.0×39.4×11.6 มม. เหมาะสําหรับอุปกรณ์ฝังตัวที่มีพื้นที่จํากัด
ป้องกันการรบกวนที่แข็งแกร่ง
ยับยั้งการรบกวนแถบแคบ/โทนเดียวในย่านความถี่ GNSS
การป้องกันเสาอากาศ
มีระบบป้องกันการลัดวงจรในตัวและตรวจจับวงจรเปิดเพื่อความปลอดภัยในการใช้งาน
อินเทอร์เฟซ UART คู่
การสื่อสารที่ยืดหยุ่น รองรับโปรโตคอลหลายโปรโตคอล NMEA/RTCM/CMR
จัมป์สตาร์ JS-CK39-A
โมดูลรับสัญญาณ GNSS หลายย่านความถี่
JS-CK39-A เป็นโมดูลตัวรับสัญญาณ GNSS หลายระบบประสิทธิภาพสูงแบบพร้อมกัน ซึ่งพัฒนาบนชิป C8A ระดับมืออาชีพ ใช้สถาปัตยกรรม RF หลายย่านความถี่ด้านหน้าเพื่อรับและติดตามระบบนําทางดาวเทียมหลักทั่วโลกพร้อมกัน และรองรับการนําทางแบบ RTK แบบต่าง ๆ พร้อมข้อมูลแก้ไข
ระบบนําทางเฉื่อย (IMU) และอัลกอริทึมนําทางในตัวทําให้เหมาะสมอย่างยิ่งสําหรับสถานการณ์การใช้งาน Beidou ขนาดใหญ่ มอบตําแหน่งที่เสถียรและแม่นยําสูงแม้ในสภาพแวดล้อมที่ซับซ้อน ด้วยขนาดที่เล็กมากและอินเทอร์เฟซที่หลากหลาย จึงถูกใช้อย่างแพร่หลายในระบบขับขี่อัจฉริยะ UAV หุ่นยนต์อัจฉริยะ อิเล็กทรอนิกส์ยานยนต์ และสาขาการวัดความแม่นยํา
รองรับสัญญาณหลายย่านความถี่เต็มรูปแบบ, ระบบนําทางฟิวชัน IMU ในตัว, ความแม่นยําระดับเซนติเมตร RTK และการตอบสนองตําแหน่งที่รวดเร็ว เหมาะสําหรับอุปกรณ์ฝังตัวที่มีพื้นที่จํากัดและต้องการความน่าเชื่อถือสูง
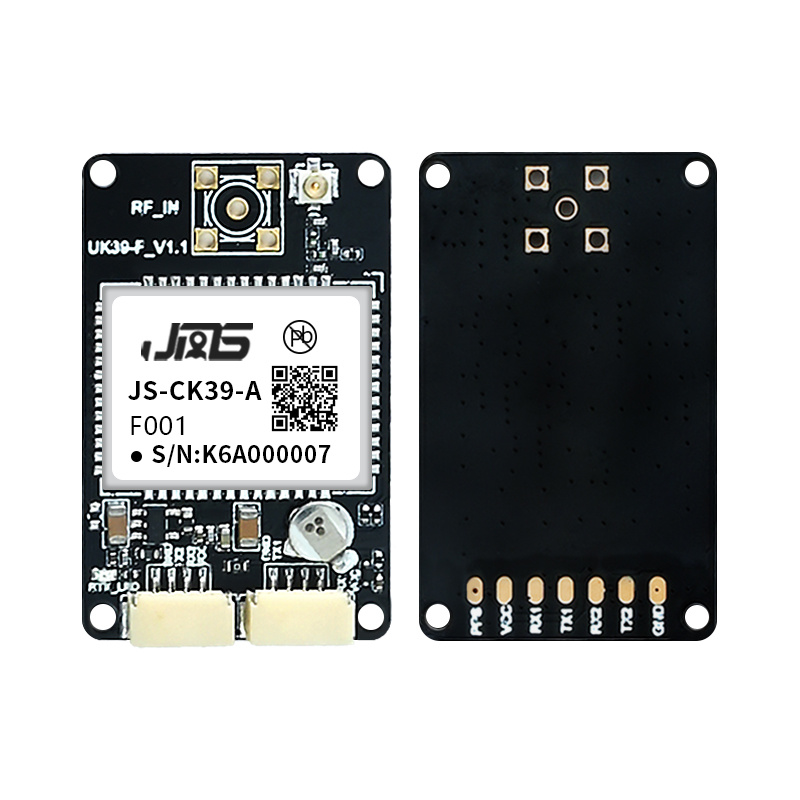
คุณสมบัติและประโยชน์หลัก
-
รองรับการใช้งานแบบหลายแบนด์ทั่วทั้งระบบ รองรับสัญญาณ GPS, BDS-2/BDS-3, GLONASS, Galileo, QZSS และ SBAS แบบเต็มย่านความถี่ เข้ากันได้อย่างสมบูรณ์กับระบบ Beidou-3
-
ระบบนําทาง IMU Fusion ในตัว ไจโรสโคปและเครื่องวัดความเร่งในตัว; รักษาความแม่นยําระดับเซนติเมตรเป็นเวลา 3 วินาที และระดับเมตรเป็นเวลา 10 วินาทีเมื่อสัญญาณ GNSS หายไป
-
การกําหนดตําแหน่ง RTK ความแม่นยําสูง ความแม่นยําในแนวนอน RTK ±(8 + 1ppm×D)mm, ความแม่นยําแนวตั้ง ±(15 + 1ppm×D)mm ตรงตามข้อกําหนดการวัดของมืออาชีพ
-
การป้องกันและป้องกันการรบกวนอย่างมืออาชีพ ปิดสัญญาณรบกวนในย่าน GNSS; มีระบบป้องกันการลัดวงจรเสาอากาศในตัวและตรวจจับวงจรเปิด
-
ดีไซน์ขนาดเล็กและประหยัดพลังงาน ขนาดเล็กมาก 25.0×39.4×11.6 มม., แหล่งจ่ายไฟกว้าง 3.3~5.5V, ใช้พลังงานต่ําสําหรับการฝังตัว
-
โปรโตคอลและอินเทอร์เฟซที่หลากหลาย พอร์ต UART คู่ รองรับ NMEA 0183, RTCM 2.X/3.X, CMR และโปรโตคอลไบนารีแบบกําหนดเองเพื่อความเข้ากันได้ทั่วไป
-
ตอบสนองตําแหน่งอย่างรวดเร็ว การสตาร์ทเย็น <20 วินาที, การสตาร์ทร้อน <10 วินาที, การล็อกการสูญเสีย <1 วินาที ช่วยให้ล็อกดาวเทียมและระบุตําแหน่งได้อย่างรวดเร็ว
ข้อมูลทางเทคนิค
ประสิทธิภาพ GNSS
| ประเภทสินค้า | เครื่องรับสัญญาณ GNSS หลายย่านความถี่หลายกลุ่มพร้อม IMU ในตัว |
| สัญญาณที่รองรับ | GPS: L1C/A, L2P, L2C; BDS-2: B1I, B2I; BDS-3: B1C, B2b; โกลแนส: G1, G2; กาลิเลโอ: E1, E5b; QZSS: L1C/A, L2C; SBAS: L1C/A |
| ความไว | การติดตาม: -155dBm; การดึงกลับ: -138dBm |
| ถึงเวลาต้องแก้ไขก่อน | เริ่มต้นแบบเย็น: <20 วินาที; การเริ่มต้นร้อน: <10 วินาที; การได้ล็อกที่หายไปคืน: <1 วินาที |
| ความแม่นยําของตําแหน่ง | จุดเดียว: สูง≤1.5 เมตร, V≤3 เมตร (1σ, PDOP≤4); RTK: สูง±(8+1ppm×D)mm, V±(15+1ppm×D)mm |
| ความแม่นยําในการวัด | Pseudorange: ≤10 ซม.; ระยะพาหะ: ≤1 มม.; ความเร็ว: ≤0.02m/s; เวลา: 20 วินาที |
| อัตราข้อมูล | การวัด/ตําแหน่ง: 100Hz (เลือกได้); ตําแหน่ง RTK: 20Hz (เลือกได้) |
| โปรโตคอลที่รองรับ | NMEA 0183, ไบนารีแบบกําหนดเอง, CMR, RTCM 2.X, RTCM 3.X (MSM3~MSM7) |
IMU & ไฟฟ้า
| พารามิเตอร์ IMU | ไจโร: ช่วง 250°/s, ไบแอสศูนย์ 0.5°/s; เครื่องวัดความเร่ง: ช่วง 4 กรัม, เบียสศูนย์ 20 มก. |
| อินเทอร์เฟซเสาอากาศ | อิมพีแดนซ์: 50Ω; กําลังไฟ LNA: +3.3V~+5V; เกน LNA: 20~35dB (แนะนํา) |
| แรงดันไฟฟ้าจ่าย | 3.3~5.5V DC |
| การใช้พลังงาน | 0.8W/0.9W @3.3V |
| ขนาด | 25.0×39.4×11.6 มม. ±0.3 มม. |
| อุณหภูมิการทํางาน | -40℃ ~ +85℃ |
| อุณหภูมิการจัดเก็บ | -45℃ ~ +85℃ |
| ความชื้น | ไม่ควบแน่น 95% |
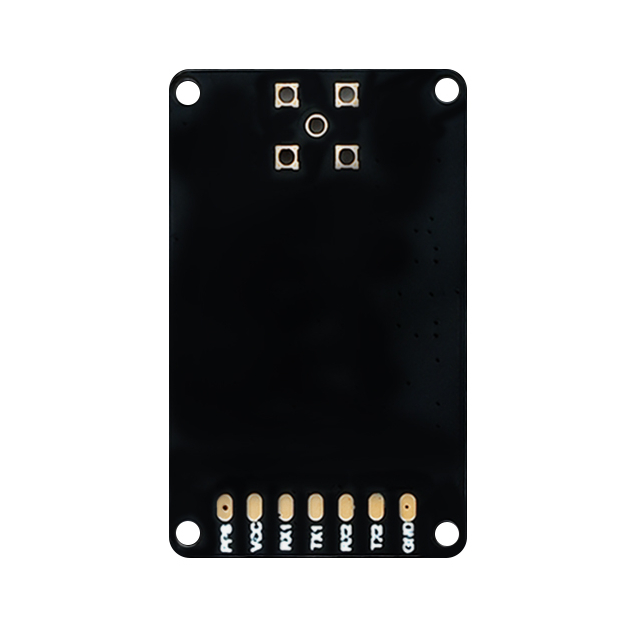
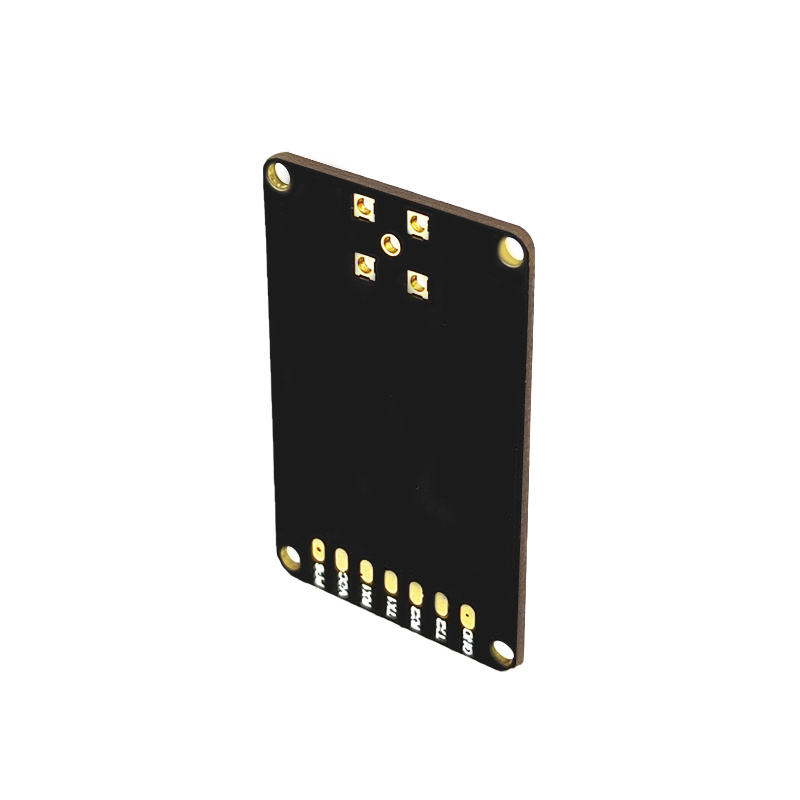
| อินเทอร์เฟซ | 2×UART, RF_IN, VCC, GND, PPS (สํารองข้อมูล) |
| RoHS | เป็นไปตามข้อกําหนด |
การใช้งานทั่วไป
การขับขี่อัจฉริยะและอิเล็กทรอนิกส์ยานยนต์
การกําหนดตําแหน่งความแม่นยําสูงสําหรับ ADAS, การขับขี่อัตโนมัติ และการทดสอบยานพาหนะ
อากาศยานไร้คนขับ (UAV)
การสํารวจทางอากาศ การบินอัตโนมัติ และการนําทางที่แม่นยําสําหรับโดรน
หุ่นยนต์อัจฉริยะและ AGV
การนําทางอัตโนมัติสําหรับหุ่นยนต์ ยานพาหนะนําทางอัตโนมัติ และโลจิสติกส์
เครื่องจักรเกษตรแม่นยํา
การนําทางอัตโนมัติ การทําฟาร์มแม่นยํา และการทําแผนที่แปลง
การนําทางทางทะเลและการจัดการกองเรือ
การติดตามเรือ การปฏิบัติการกองเรือ และการกําหนดตําแหน่งทางทะเล
การวัดการสํารวจและการทําแผนที่
การสํารวจที่ดินอย่างมืออาชีพ การเก็บข้อมูล GIS และการวัดภูมิศาสตร์
การทดสอบและฝึกอบรมการขับขี่
การติดตามยานพาหนะสําหรับโรงเรียนสอนขับรถ เส้นทางทดสอบ และการประเมินผลการขับขี่
เทอร์มินัล GPS แบบพกพาความแม่นยําสูง
อุปกรณ์พกพาที่ต้องการความแม่นยําระดับเซนติเมตรในงานภาคสนาม
การกู้ภัยฉุกเฉินและการจัดวางบุคลากร
การติดตามตําแหน่งแบบเรียลไทม์สําหรับเจ้าหน้าที่ตอบสนองเหตุฉุกเฉินและเจ้าหน้าที่ภาคสนาม
โลจิสติกส์และการจัดตารางเวลาอัจฉริยะ
การติดตามทรัพย์สิน ระบบอัตโนมัติในคลังสินค้า และการมองเห็นห่วงโซ่อุปทาน
แหล่งข้อมูล & ดาวน์โหลด
แผ่นข้อมูล JS-CK39-A
ข้อมูลจําเพาะครบถ้วน ขา รายละเอียดทางไฟฟ้าและเครื่องกล
ภาพวาดเชิงกล
ขนาดกลไก 2D/3D และการจัดวางแผ่นรอง (25.0×39.4×11.6 มม.)
คู่มือผู้ใช้
คู่มือเริ่มต้นอย่างรวดเร็ว เคล็ดลับการผสานรวม และโปรโตคอลการกําหนดค่า
โมเดล CAD 3 มิติ
รูปแบบ STEP, IGES และ STL สําหรับการบูรณาการเชิงกล (25.0×39.4×11.6 มม.)
.png?imageMogr2/format/webp)