












หากคุณกําลังระบุโมดูล RTK GNSSสําหรับโดรน หุ่นยนต์ เครื่องติดตาม หรือเครื่องสํารวจแบบพกพา ตัวเลขความแม่นยําในหน้าหนึ่งของแผ่นข้อมูลเป็นตัวเลขที่มีประโยชน์น้อยที่สุด ทุกโมดูลที่จริงจังในคลาสนี้จะโปรโมท RTK ระดับเซนติเมตร สิ่งที่แยกชิ้นส่วนที่ยึดจุดยึดในงานประกอบของคุณออกจากชิ้นส่วนที่ไม่ยึดได้ คือโมดูลสามารถเข้าถึงและรักษาวิธีแก้ไขแบบคงที่ภายใต้เงื่อนไขที่ผลิตภัณฑ์ของคุณทํางานจริงได้หรือไม่ — เช่น มุมมองท้องฟ้าบางส่วน, กรอบสั่น, รางพลังงานร่วม, ลิงก์แก้ไขที่หลุดไปไม่กี่วินาที
คู่มือนี้เป็นไปตามลําดับที่วิศวกรมักจะตัดสินใจ: ความหมายที่แท้จริงของการอ้างสิทธิ์ความแม่นยํา, ข้อกําหนดหกข้อที่ตัดสินใจเลือก, วิธีการจับคู่โมดูลกับประเภทแพลตฟอร์ม และสิ่งที่ควรตรวจสอบก่อนที่คุณจะส่งงานออกแบบลงบน PCB
สิ่งที่ "RTK ระดับเซนติเมตร" สัญญาไว้จริง ๆ
โมดูล RTK GNSS ในการใช้งานจริงมีความแม่นยําแค่ไหน?
โมดูล RTK จะส่งออกคําตอบตําแหน่ง และคุณภาพของคําตอบนั้นคือสถานะ ไม่ใช่คุณสมบัติที่คงที่ เครื่องรับจะรายงานว่ามันอยู่ในสถานะใด ออกแบบให้ตรงข้ามกับรัฐ ไม่ใช่ต่อหน้าข่าว:
| สถานะคําตอบ | ความแม่นยําในแนวนอน | วิธีใช้งาน |
|---|---|---|
| จุดเดียว (ไม่มีการแก้ไข) | ระดับเมตร | เหมาะสําหรับตําแหน่งทรัพย์สิน แต่ไม่มีประโยชน์สําหรับการชี้นําหรือการเฝ้าระวัง |
| DGPS / ความแตกต่างของรหัส | ซับเมตร | เป็นทางเลือกสํารอง ไม่ใช่เป้าหมายการออกแบบ |
| ลูกลอย RTK | ระดับเดซิเมตร | ถือว่า "ยังไม่แก้ไข" — อย่าให้ตรรกะควบคุมกลืนกินมัน |
| RTK ได้รับการแก้ไขแล้ว | ระดับเซนติเมตร | ระบุเพียงอย่างเดียวที่สเปคความแม่นยําของคุณควรอ้างอิง |
กฎปฏิบัติ: เฟิร์มแวร์ของคุณควรอ่านสถานะโซลูชันจากสตรีม NMEA และควบคุมพฤติกรรมที่ขึ้นอยู่กับความแม่นยําใด ๆ บนมัน โมดูลที่รายงานค่าคงที่ 95% ของเวลาและลอยตัวใน 5% ที่เหลือ เป็นผลิตภัณฑ์ที่แตกต่างอย่างมากจากโมดูลที่รายงานค่าคงที่ 60% ของเวลา — แม้ว่าทั้งสองจะอ้างค่าค่าเซนติเมตรเดียวกัน ขอผู้ขายเกี่ยวกับอัตราคงที่ภายใต้เงื่อนไขท้องฟ้าที่กําหนด ไม่ใช่แค่ความแม่นยําในการกําหนดราคา
ทําไมคําว่า "+1 ppm" ถึงสําคัญกว่าตัวเลขหัวข้อ
ข้อกําหนดความแม่นยําของ RTK มีเงื่อนไขขึ้นอยู่กับระยะทาง ค่าที่เขียนเป็น 1.0 ซม. + 1 ppm หมายถึงความคลาดเคลื่อนคงที่ 1 ซม. บวก 1 มม. สําหรับทุกกิโลเมตรของเส้นฐานระหว่างรถสํารวจกับสถานีอ้างอิง ที่เส้นฐาน 10 กิโลเมตร เทอมที่สองจะเพิ่มประมาณ 1 ซม. ที่ระยะ 30 กม. ประมาณ 3 ซม. เอกสารโมดูลของ JUMPSTAR เองก็ระบุความสัมพันธ์เดียวกันในภาษาที่เข้าใจง่ายกว่า — ความแม่นยําจะลดลงประมาณ 1 ซม. ทุก ๆ 10 กม. ที่อยู่ห่างจากสถานีฐาน
ผลลัพธ์ของการออกแบบ: หากผลิตภัณฑ์ของคุณทํางานครอบคลุมพื้นที่กว้าง ค่าพื้นฐานจะเป็นส่วนหนึ่งของงบประมาณความแม่นยํา ไม่ใช่รายละเอียดของสภาพแวดล้อม การระบุตําแหน่งสถานีอ้างอิง หรือใช้บริการแก้ไขเครือข่ายที่หนาแน่น จะได้ความแม่นยําที่แท้จริงมากกว่าการอัปเกรดโมดูลที่มีราคาสูงกว่า
6 สเปคที่กําหนดการเลือก
การเปรียบเทียบโมดูล RTK ส่วนใหญ่มักติดอยู่ที่ความแม่นยําเพราะเป็นตัวเลขที่หาง่ายที่สุด หกข้อนี้ตัดสินว่าชิ้นส่วนจะทนต่อการสัมผัสกับข้อจํากัดทางกลไก ไฟฟ้า และการผลิตของคุณได้หรือไม่:
| ข้อมูลจําเพาะ | คําถามที่ควรถาม | การแลกเปลี่ยนที่คุณกําลังทํา |
|---|---|---|
| แถบและกลุ่มดาว | L1 แบบแถบเดียว หรือ L1+L5 / กลุ่มดาวหลายกลุ่ม? | แถบความถี่มากขึ้นมีราคา current และ BOM สูงกว่า แต่จะยึดค่าคงที่ได้ดีกว่า กับ partial sky |
| ขนาดและกําลัง | พื้นที่คณะกรรมการและงบประมาณปัจจุบันมีอะไรบ้าง? | ชิ้นส่วนขนาดเล็กที่สุดจะใช้กระแสต่ําสุด แต่มักจะรวม RF ด้านหน้าน้อยกว่า |
| อินเทอร์เฟซ | การแก้ไขเข้าไปและตําแหน่งงานถูกย้ายออกได้อย่างไร? | UART ตัวที่สองที่อุทิศให้กับ RTCM ช่วยหลีกเลี่ยงการแย่งชิงโปรโตคอล |
| การบูรณาการเสาอากาศ | ควรใช้เสาอากาศในตัว หรือใช้สาย RF ภายนอก? | แบบบูรณาการช่วยตัดงานจัดวาง RF; ภายนอกช่วยให้สามารถวางตําแหน่งและเลือกเกนได้ |
| ถึงเวลาซ่อมก่อน | ต้องใช้เวลานานแค่ไหนหลังจากเปิดเครื่องถึงจะซ่อมได้? | การเริ่มต้นอย่างรวดเร็วมีความสําคัญสําหรับการหยุดแล้วเริ่มและเปิดเครื่องบ่อยครั้ง |
| Update rate | 1 Hz, 10 Hz หรือ 20 Hz? | อัตราที่สูงขึ้นต้องการการส่งข้อมูลแก้ไขที่รวดเร็วขึ้นและแบนด์วิดท์โฮสต์ที่มากขึ้น |
ฉันต้องการแบบซิงเกิลแบนด์หรือดูอัลแบนด์ดี?
ตัดสินจากมุมมองบนฟ้า ไม่ใช่จากความทะเยอทะยาน ถ้าเสาอากาศมองเห็นท้องฟ้าส่วนใหญ่ — ทุ่งโล่ง อากาศยานไร้คนขับระดับสูง หรือทางทะเล — โมดูล L1 แบบแถบเดียวที่ติดตั้งอย่างดีจะไปถึงจุดที่แน่นอนได้อย่างน่าเชื่อถือและมีต้นทุนต่ํากว่าทั้งชิ้นส่วนและกระแสไฟฟ้า ถ้าผลิตภัณฑ์ทํางานข้างอาคาร ใต้ร่มเงาต้นไม้ หรือใกล้พื้นผิวที่สะท้อนแสง แถบที่สองจะได้รับต้นทุน: มันให้ตัวรับสัญญาณสังเกตอิสระเพื่อแก้ไขความกํากวม และช่วยลดเวลาที่ใช้ลอยตัว
ทางลัดที่มีประโยชน์: นับว่าอุปกรณ์ของคุณจะถูกปฏิเสธไม่ให้เปิดท้องฟ้าบ่อยแค่ไหน รถสํารวจที่ใช้ในแปลงเป็นตัวเลือกแบบแถบเดียว หุ่นยนต์ส่งของที่ทํางานตามแนวหน้าตึกไม่ใช่แบบนั้น
ผมสามารถให้พื้นที่บอร์ดและพลังงานได้มากแค่ไหน?
โมดูล RTK ในคลาสนี้ครอบคลุมขนาดหลายเท่าในทั้งสองมิติ ขนาดเล็กที่สุดมีขนาดประมาณ 16 × 12 มม. และทํางานที่ประมาณ 20 mA ชิ้นส่วนเสาอากาศแบบบูรณาการขนาดใหญ่กว่ามีขนาดพื้นที่ 40 มม. และใช้พลังงาน 100–220 mA ทั้งสองอย่างถูกต้องตามกฎหมาย — คําถามคือข้อจํากัดใดที่มีผลผูกพันกับผลิตภัณฑ์ของคุณ
สําหรับเครื่องติดตามที่ใช้แบตเตอรี่และต้องใช้งานได้นานหลายสัปดาห์ ส่วนที่ใช้กระแสต่ําคือทางเลือกเดียวที่แท้จริง และคุณก็ออกแบบเสาอากาศให้เหมาะสมกับมัน สําหรับอุปกรณ์ที่ใช้ไฟหลักหรือรถยนต์ กระแสไฟฟ้าแทบจะฟรี และคุณควรใช้จ่ายกับแบนด์มากขึ้นและส่วนหน้าที่ดีกว่า
อินเทอร์เฟซใดมีการแก้ไข และอินเทอร์เฟซใดมีตําแหน่ง?
การระบุข้อมูลนี้ต่ํากว่าความเป็นจริงเป็นหนึ่งในความล้มเหลวของการบูรณาการที่พบบ่อยที่สุด โมดูล RTK ต้องทําสองอย่างพร้อมกัน: ส่งออกตําแหน่ง (NMEA หรือโปรโตคอลไบนารี) ไปยังโฮสต์ และรับอินพุตแก้ไข (RTCM 3.x) จากวิทยุ โมเด็ม หรือไคลเอนต์เครือข่าย บน UART เดียว สองสตรีมนี้จะแข่งขันกัน เว้นแต่โฮสต์จะระวังเรื่องการจัดตารางและบัฟเฟอร์
โมดูลที่เปิดเผยพอร์ตอนุกรมที่สองที่อุทิศให้กับอินพุต RTCM จะขจัดปัญหานี้ได้ทั้งหมด — การแก้ไขจะไหลเข้ามาอย่างต่อเนื่องในขณะที่พอร์ตหลักยังคงว่างสําหรับการตั้งค่าและเอาต์พุตตําแหน่ง ถ้าลิงก์แก้ไขของคุณเป็นไคลเอนต์ NTRIP แบบเซลลูลาร์ ไม่ใช่วิทยุ ให้ตรวจสอบว่าอัตราบอดเริ่มต้นของโมดูลบนพอร์ตนั้นสูงพอสําหรับชุดข้อความ RTCM ที่คุณต้องการส่งหรือไม่
ควรรวมเสาอากาศเข้ากับโมดูลหรือไม่?
เสาอากาศในตัวช่วยตัดเส้นทาง RF trace, การจับคู่ความต้านทาน, การเลือกขั้วต่อ และความเสี่ยงด้านความสอดคล้องส่วนใหญ่ออกจากการออกแบบของคุณ นั่นคือการเร่งความเร็วที่แท้จริงสําหรับทีมที่ไม่มีประสบการณ์ RF และสําหรับผลิตภัณฑ์ที่โมดูลสามารถมองเห็นท้องฟ้าได้อย่างชัดเจน
เสาอากาศภายนอกจะชนะเมื่อตําแหน่งสําคัญ: เมื่อโมดูลต้องอยู่ในตู้โลหะ, เมื่อเสาอากาศต้องติดตั้งบนเสาหรือหลังคาห่างจากอุปกรณ์อิเล็กทรอนิกส์, หรือเมื่อคุณต้องการรูปแบบการขยายสัญญาณเฉพาะ เช่น เสาอากาศแบบเกลียวสําหรับ UAV ที่เอียงขณะบิน ถ้าเลือกแบบภายนอก ให้ตั้งงบประมาณสําหรับขั้วต่อ การสูญเสียสายเคเบิล และระนาบกราวด์ — ตัวเลขความแม่นยําของโมดูลสมมติว่าเสาอากาศมีความสามารถ ไม่ใช่แค่เสาอากาศธรรมดา
มันไปถึงคําตอบที่แน่นอนได้เร็วแค่ไหน?
เวลาซ่อมครั้งแรกมักจะถูกอ้างอิงสําหรับการสตาร์ทเย็นที่มีท้องฟ้าดี สําหรับผลิตภัณฑ์ที่จ่ายไฟต่อเนื่อง — สถานีฐาน เครื่องจักรคงที่ — แทบไม่สําคัญ สําหรับผลิตภัณฑ์ที่ปลุก แก้ไข และพัก — ตัวติดตามรายงานทุกชั่วโมง เครื่องพกพาที่ใช้งานเป็นครั้งคราว — มันจะครอบงําประสบการณ์ผู้ใช้
เทคโนโลยีการเริ่มต้น Instant-RTK ช่วยลดเวลาการเริ่มต้นแบบคงที่ให้เหลือเพียงไม่กี่วินาที และความสามารถนี้คุ้มค่าที่จะจ่ายไปในกรณีที่ต้องทํางานครบรอบ ถามว่าค่านี้วัดได้ว่า: การเริ่มต้นร้อนกับเหตุการณ์ชั่วคราวล่าสุดกับการสตาร์ทเย็นจากคืนที่ปิดเครื่องเป็นการทดสอบที่แตกต่างกัน
แพลตฟอร์มต้องการอัตราการอัปเดตเท่าไหร่?
แอปพลิเคชันที่เคลื่อนที่แบบคงที่หรือช้า ๆ นั้นเหมาะสมอย่างยิ่งกับ 1 Hz อะไรก็ตามที่เคลื่อนที่เร็วพอที่ความหน่วงตําแหน่งจะมีผล — เช่น UAV ที่ความเร็วครูซ, ยานพาหนะที่ความเร็วบนทางหลวง, แขนกล — ต้องการ 10 Hz และแพลตฟอร์มที่มีความไดนามิกสูงอาจต้องการ 20 Hz
มีข้อจํากัดสองประการสําหรับอัตราที่สูงขึ้น อันดับแรก ลิงก์แก้ไขต้องตามทัน: วิทยุแบนด์วิดท์ต่ําที่จ่ายค่าแก้ไข 1 Hz ได้อย่างสบาย อาจไม่สามารถรักษาความถี่ 10 Hz ได้ ประการที่สอง ไม่ใช่ทุกโมดูลที่รองรับอัตราสูงสุดบนเฟิร์มแวร์มาตรฐาน — การทํางานที่ 20 Hz กับบางชิ้นส่วนต้องใช้เฟิร์มแวร์เฉพาะ ดังนั้นควรตรวจสอบก่อนออกแบบให้เหมาะสม
การจับคู่โมดูล RTK GNSS กับแพลตฟอร์ม
โมดูลทั้งสี่ด้านล่างนี้ถูกจัดเรียงตามข้อจํากัดที่มักจะเป็นตัวกําหนดการเลือก ไม่ใช่ตามราคาหรือความแม่นยํา แต่ละแบบจะแก้ปัญหาทางวิศวกรรมที่แตกต่างกัน
โมดูล RTK แบบไหนเหมาะกับเครื่องติดตามที่ใช้แบตเตอรี่หรืออุปกรณ์ขนาดกะทัดรัด?
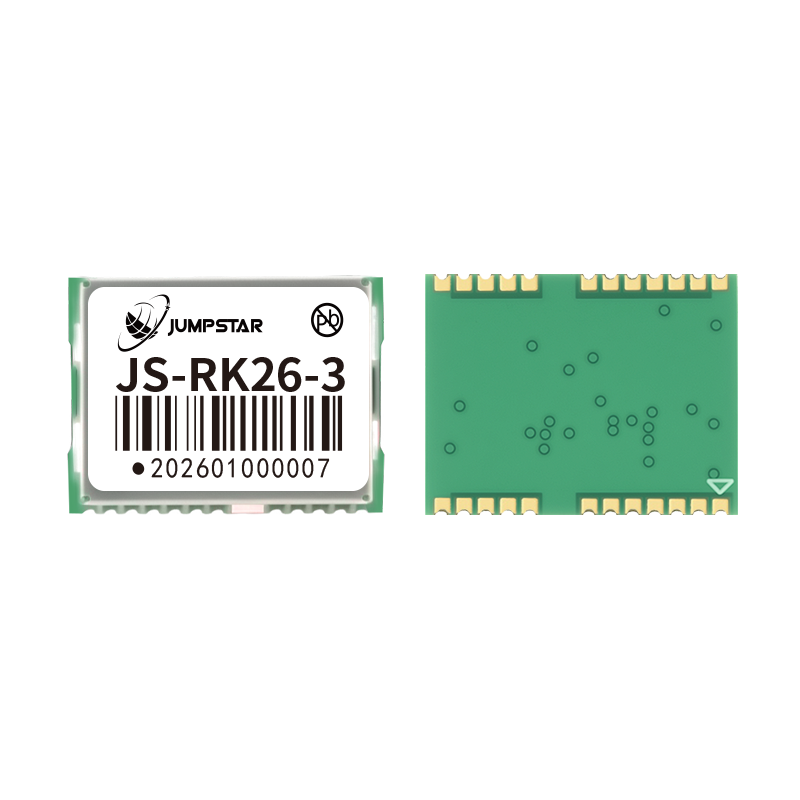
JS-RK26-3 — ขนาดกะทัดรัดพิเศษ ประหยัดพลังงานมาก
- ความแม่นยํา RTK: 1.0 ซม. + 1 ppm CEP แนวนอน, 1.5 ซม. + 1 ppm CEP แนวตั้ง
- ขนาดพื้นที่ 16.2 × 12.2 × 2.3 มม.; กระแสไฟฟ้าปกติ 20 mA ที่ 3.3 V
- กระแสสแตนด์บาย 14 μA ที่ 3.3 V เพื่ออายุการใช้งานแบตเตอรี่ที่ยาวนาน
- อินเทอร์เฟซ: UART, I2C, TIMEPULSE (PPS), RESET_N, VCC_RF, VBAT backup
- ใช้งานได้กับเสาอากาศแบบพาสซีฟหรือแอคทีฟ (แนะนําที่กําลังขยายแอคทีฟ 15–30 dB)
- อุณหภูมิการทํางานและการจัดเก็บ −40 °C ถึง +85 °C
เลือกวิธีนี้เมื่อพื้นที่บอร์ดและพลังงานเป็นข้อจํากัดหลัก: อุปกรณ์สวมใส่, ตัวติดตามสินทรัพย์, เซนเซอร์พ็อด, หรืออะไรก็ตามที่ต้องนอนพักเกือบตลอดเวลา สแตนด์บาย 14 μA เป็นค่าที่ช่วยให้โมดูลนี้ทํางานได้ — โมดูลสามารถรักษาโดเมนสํารองไว้ได้ในขณะที่โฮสต์สลีป ซึ่งเป็นสิ่งที่ทําให้สามารถแก้ไขใหม่ได้อย่างรวดเร็วหลังจากเหตุการณ์ปลุก
โมดูล RTK ตัวไหนซ่อมได้เร็วที่สุดและไม่ต้องออกแบบ RF?
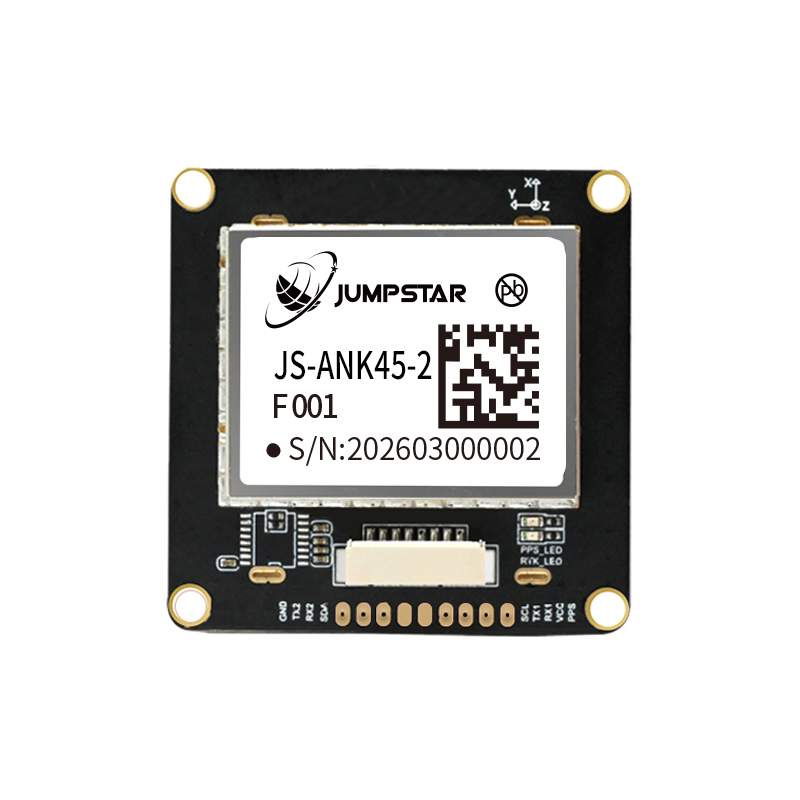
JS-ANK45-2 — เสาอากาศในตัว, RTK ทันที
- เริ่มต้น RTK ทันที: โดยทั่วไปจะถึงคําตอบที่กําหนดภายในเวลาน้อยกว่า 5 วินาที
- ติดตั้งเสาอากาศพาสซีฟกําลังสูงในตัว พร้อม TCXO, LNA, SAW ฟิลเตอร์และ RTC ในตัว
- 1408 ช่องสัญญาณซูเปอร์พร้อมหน่วยป้องกันการรบกวนเฉพาะ
- อินเทอร์เฟซ: UART (TTL), RS232 และ I2C พร้อมตัวเลือกที่ปรับแต่งได้
- ตัวเลือกแมกนีโตมิเตอร์: IST8310 ค่าเริ่มต้น เลือกได้ QMC5883L หรือ VCM5883
เลือกวิธีนี้เมื่อทีมของคุณไม่มีความสามารถในการจัดวาง RF หรือเมื่อผลิตภัณฑ์ปิดการทํางานบ่อยและไม่สามารถรอการรวมตัวแบบปกติได้ เสาอากาศที่ติดตั้งมา, TCXO, LNA, SAW filter และ RTC ทําให้โมดูลใกล้เคียงกับระบบวางตําแหน่งแบบ drop-in — งาน PCB ลดเหลือสายไฟ, สายกราวด์ และสายสัญญาณสองเส้น
โมดูล RTK แบบไหนเหมาะกับผลิตภัณฑ์ที่เข้าสู่การผลิตจํานวนมาก?
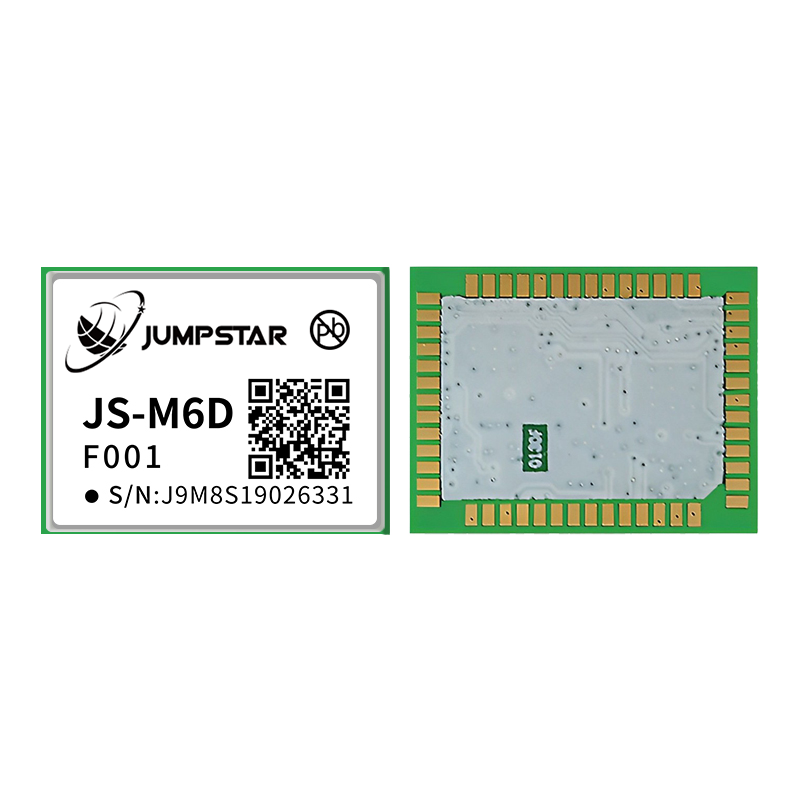
JS-M6D — รองรับมัลติแบนด์เต็มรูปแบบ พร้อม SMT
- ความแม่นยํา RTK: 2 ซม. + 1 ppm ในแนวนอนภายในเส้นฐาน 30 กม.
- จุดความถี่หกจุด: GPS/QZSS L1+L2, GLONASS G1+G2, BDS B1I+B2I, Galileo E1+E5b
- แพ็กเกจ LGA 22.0 × 17.0 × 2.4 มม., มาตรฐาน SMT หยิบและวางและรีโฟลว์
- กระแสไฟฟ้าปกติ 105 mA ที่ 3.3 V, สูงสุด 130 mA; แหล่งจ่ายไฟสํารอง 1.8–3.6 V
- การเริ่มต้นร้อนต่ํากว่า 1 วินาที, การเริ่มต้นเย็นที่ได้รับความช่วยเหลือจาก AGNSS ต่ํากว่า 3 วินาที
- มีระบบตรวจจับเสาอากาศแบบเปิด/สั้นในตัวและควบคุมกําลังเสาอากาศ
เลือกแบบนี้เมื่อการออกแบบกําลังจะไปยังสาย SMT และสินค้าจะถูกจัดส่งเป็นจํานวนมาก มีสองฟีเจอร์ที่สําคัญเกินสมส่วนเมื่อขยายขนาด: แพ็กเกจ LGA จัดการการหยิบและรีโฟลว์แบบมาตรฐานโดยไม่ต้องประกอบด้วยมือ และการตรวจจับแบบเปิด/สั้นของเสาอากาศ เปลี่ยนความล้มเหลวในภาคสนามที่ควรจะต้องมีการวินิจฉัยแบบเบนเซ็ตให้กลายเป็นธงที่โฮสต์สามารถรายงานได้
โมดูล RTK ตัวไหนที่มีการแก้ไขที่ท้องฟ้าถูกบังบางส่วน?
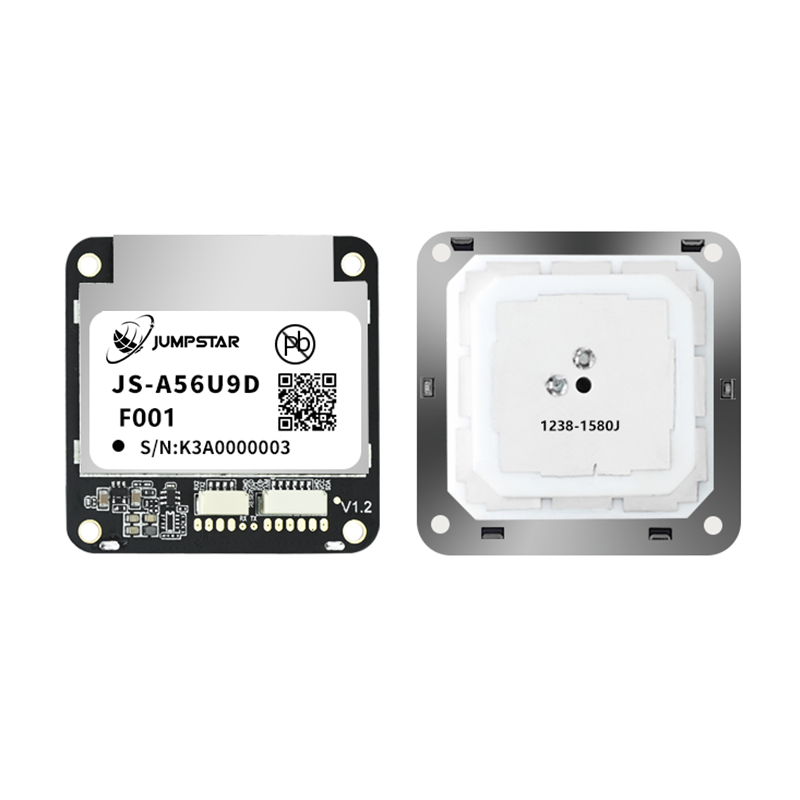
JS-A56U9D — UART คู่, การปรับจูนแบบ Urban-Canyon
- ทํางานได้ทั้งโหมดสถานีฐานและโหมดโรเวอร์
- UART1 สําหรับการสื่อสารของโฮสต์ (UBX, NMEA, RTCM); UART2 ที่อุทิศให้กับ RTCM3 และ NMEA
- เสาอากาศแบบบูรณาการกําลังขยายสูง — ไม่ต้องใช้ส่วนประกอบ RF ภายนอก
- สถาปัตยกรรมหลายย่านความถี่ที่มีการติดตามหลายกลุ่มดาวพร้อมกัน รักษาอัตราคงที่สูงภายใต้การกีดขวางบางส่วน
เลือกสิ่งนี้สําหรับยานพาหนะ อุปกรณ์ข้างถนน และหุ่นยนต์ในเมือง — ทุกที่ที่วิวท้องฟ้าถูกตัดทอนโดยอาคารหรือพืชพรรณเป็นประจํา UART ที่สองโดยเฉพาะคือข้อได้เปรียบเชิงโครงสร้าง: การแก้ไขจะไหลเข้ามาอย่างต่อเนื่องบนพอร์ตของตัวเอง ขณะที่พอร์ตโฮสต์ยังคงพร้อมใช้งาน ซึ่งเป็นการจัดการที่ไคลเอนต์ NTRIP ใช้กับความต้องการของเซลลูลาร์
ถ้าชานชาลาต้องการหัวหน้าด้วยล่ะ?
โมดูล RTK เดียวให้ตําแหน่ง ไม่ใช่การชี้ทิศทาง ถ้าแพลตฟอร์มของคุณต้องรู้ว่ามันชี้ไปทางไหน — เช่น การเทียบท่า AGV, เครื่องจักรฟาร์มตามแถว, หรือยานพาหนะท่าเรือที่จัดแนวกับตู้คอนเทนเนอร์ — คุณต้องมีเสาอากาศสองตัวบนเส้นฐานที่รู้จัก และตัวรับที่คํานวณเวกเตอร์ระหว่างเสาอากาศเหล่านั้น นั่นคือหมวดหมู่สินค้าที่แตกต่างกัน: แผ่นหัวแบบเสาอากาศคู่ แทนที่จะเป็นโมดูล RTK เดียว ของจัมป์สตาร์แผ่นหัวเรื่องและป้ายตําแหน่งถูกสร้างมาเพื่องานนี้ และความแม่นยําที่ได้ขึ้นอยู่กับความยาวพื้นฐานและคุณภาพการติดตั้งมากกว่าตัวเครื่องรับเอง
การตรวจสอบการผสานรวมก่อนที่คุณจะตัดสินใจ
มีคําถามสี่ข้อที่มักจะเกิดขึ้นช้า เพราะการเปลี่ยนโมดูลมีค่าใช้จ่ายสูง ถามพวกเขาก่อนจัดวาง:
- การแก้ไขมาจากไหน?บริการแก้ไขเครือข่ายต้องมีสัญญาณมือถือและแผนข้อมูล สถานีฐานในพื้นที่ต้องการคนมาตรวจสอบ จ่ายไฟ และสํารวจ หลายการติดตั้งใช้ทั้งสองแบบ โดยจะใช้ฐานท้องถิ่นเฉพาะที่เครือข่ายล้มเหลว
- เสาอากาศตั้งอยู่ตรงไหนจริง ๆ?ความแม่นยําของโมดูลนี้สมมติว่าท้องฟ้าแจ่มใสและพื้นดินมีสติ โลหะที่อยู่ห่างจากเสาอากาศเพียงไม่กี่เซนติเมตร โครงคาร์บอนไฟเบอร์เหนือ หรือแบตเตอรี่ข้าง ๆ ทั้งหมดนี้จะทําให้คุณเสียเวลาทํางานแบบแก้ปัญหาคงที่
- เกิดอะไรขึ้นระหว่างการขัดข้องของการแก้ไข?ตัดสินใจล่วงหน้าว่าโฮสต์จะถอยหลังสู่การลอยตัว การหลอมรวมเซ็นเซอร์แบบ dead-reckoning หรือไปยังตําแหน่งสุดท้ายที่ทราบ โมดูลในช่วงคํานวณตายมีอยู่เพราะอุโมงค์และที่จอดรถใต้ดินทําให้สิ่งนี้เป็นเรื่องปกติสําหรับยานพาหนะ ไม่ใช่ข้อยกเว้น
- คุณจะตรวจสอบความแม่นยําในกระบวนการผลิตได้อย่างไร?วางแผนการทดสอบ: จุดอ้างอิงที่สํารวจ ระยะเวลาสังเกตการณ์ที่กําหนด และอัตราคงที่ที่บันทึกไว้ ถ้าไม่มีมัน คุณจะแยกปัญหาโมดูลออกจากปัญหาเสาอากาศบนเครื่องที่ส่งคืนไม่ได้
จุดเริ่มต้นในกลุ่มผลิตภัณฑ์ JUMPSTAR
JUMPSTAR สร้างโมดูล บอร์ด และเสาอากาศ ดังนั้นการเลือกจึงขึ้นอยู่กับข้อจํากัดที่ผูกมัดมากกว่าการใช้ผู้ผลิตรายใด. มีจุดเริ่มต้นสามจุดที่ครอบคลุมโครงการส่วนใหญ่:
- โมดูล RTK ความแม่นยําสูง— ชิ้นส่วนระดับเซนติเมตรสําหรับงานสํารวจ การควบคุมเครื่องจักร หุ่นยนต์ และงาน UAV
- โมดูลความแม่นยํามาตรฐาน— คําตอบที่ถูกต้องเมื่อแอปพลิเคชันต้องการตําแหน่งมากกว่าคําแนะนํา และงบประมาณปัจจุบันมีอิทธิพลเหนือกว่า
- บอร์ดตําแหน่ง RTK— บอร์ดแบบบูรณาการที่มีเสาอากาศและอินเทอร์เฟซบนผู้ให้บริการเดียวกัน สําหรับทีมที่ต้องการระบบระบุตําแหน่งแทนส่วนประกอบ
ถ้าความต้องการความแม่นยําของคุณขึ้นอยู่กับพฤติกรรมของเสาอากาศมากกว่าความสามารถของตัวรับ — เช่น ความเสถียรของเฟส-เซ็นเตอร์, การปฏิเสธหลายเส้นทาง, รูปแบบการขยายสัญญาณ — ให้เริ่มจากช่วงสัญญาณเสาอากาศ GNSSแต่กลับกัน ในแอปพลิเคชันบนท้องฟ้าชายขอบ การเลือกเสาอากาศจะเปลี่ยนอัตราคงที่มากกว่าการเลือกโมดูล
บทสรุป
การระบุโมดูล RTK GNSSสุดท้ายก็มีสี่การตัดสินใจตามลําดับนี้ อันดับแรก ตัดสินใจว่าผลิตภัณฑ์ของคุณสามารถทํางานกับสถานะโซลูชันใดได้จริง — และออกแบบเฟิร์มแวร์ให้อ่านสถานะนั้นแทนที่จะสมมติว่าเป็นเซนติเมตร ประการที่สอง ระบุข้อจํากัดในการยึดติดระหว่างขนาด กระแส จํานวนแถบความถี่ การรวมเสาอากาศ ความเร็วในการเริ่มต้น และอัตราการอัปเดต; โมดูลที่ชนะด้วยข้อจํากัดที่คุณไม่มีถือว่าเป็นการแลกเปลี่ยนที่ไม่ดี อันดับที่สาม ตรวจสอบว่าแผนอินเทอร์เฟซมีการแก้ไขและตําแหน่งโดยไม่มีข้อโต้แย้ง ประการที่สี่ ตรวจสอบว่ามีผลิตภัณฑ์จริงที่รองรับเสาอากาศและลิงก์แก้ไขที่คุณเพิ่งระบุไว้หรือไม่
ตัวเลขความแม่นยําคือผลลัพธ์ของการตัดสินใจเหล่านั้น ไม่ใช่ข้อมูลนําเข้า ทีมที่ทํางานตามลําดับนี้จะได้โมดูลที่เก็บคําตอบคงที่ในสนาม ทีมที่เริ่มต้นจากหัวข้อ datasheet มักจะพบช่องว่างระหว่างการบูรณาการ ซึ่งเป็นช่วงที่มีค่าใช้จ่ายสูงสุดในการปิด
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


