












สองทีมสามารถซื้ออุปกรณ์ RTK เดียวกันและได้ผลลัพธ์ที่แตกต่างกันมาก ทีมหนึ่งถือคําตอบคงที่ตลอดทั้งวัน; อีกเกมหนึ่งจะเริ่มช้า จุดดริฟต์ และการแก้ไขหลุด. ในกรณีส่วนใหญ่ ความแตกต่างไม่ใช่คุณภาพฮาร์ดแวร์ แต่เป็นการจับคู่ การตั้งค่า สภาพแวดล้อม และขั้นตอนภาคสนาม คู่มือนี้รวบรวมไว้ด้วยกันแนวปฏิบัติที่ดีที่สุดของ RTK GNSSเพื่อป้องกันปัญหาเหล่านั้น และส่วนแก้ไขปัญหาทีละอาการเพื่อวินิจฉัยเมื่อยังปรากฏอยู่ เขียนขึ้นสําหรับวิศวกรและผู้ปฏิบัติงานภาคสนามในงานสํารวจ เกษตรกรรมแม่นยํา ปฏิบัติการ UAV ท่าเรือ สนามบิน และไซต์อุตสาหกรรม
การทํางานของตําแหน่ง RTK — และความหมายของแต่ละสถานะโซลูชัน
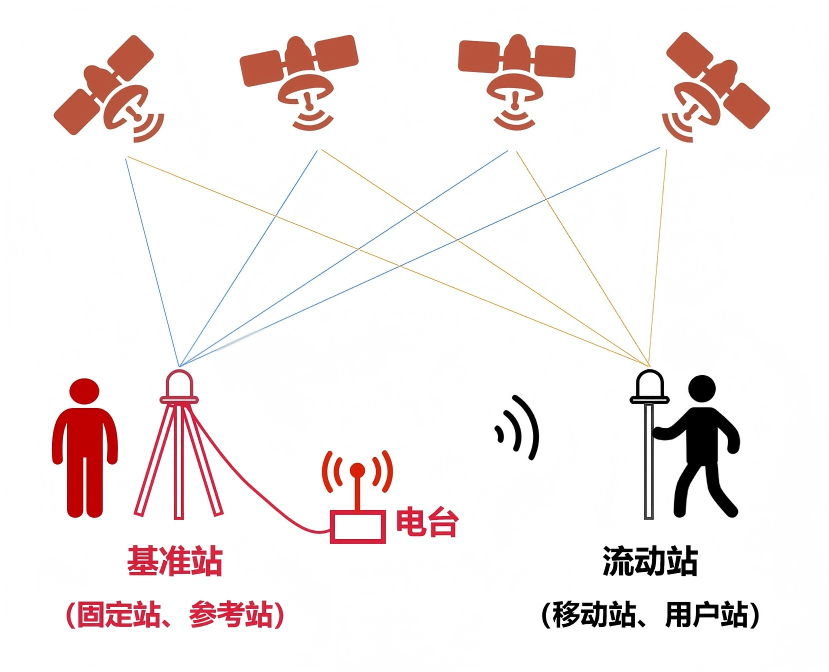
การกําหนดตําแหน่ง RTK (Real-Time Kinematic) รวมการสังเกตการณ์ในเฟสพาหะจากเครื่องรับโรเวอร์กับข้อมูลแก้ไขที่สร้างโดยสถานีอ้างอิงในตําแหน่งที่ทราบ หรือโดยเครือข่ายสถานีอ้างอิง เนื่องจากรถอ้างอิงและรถสํารวจสังเกตดาวเทียมเดียวกันภายใต้สภาพบรรยากาศที่คล้ายคลึงกัน การแก้ไขเหล่านี้จึงช่วยลดข้อผิดพลาดของวงโคจรและบรรยากาศได้มาก ทําให้ความแม่นยําเพิ่มขึ้นจากระดับเมตรถึงระดับเซนติเมตรแบบเรียลไทม์
โรเวอร์รายงานหนึ่งในสามสถานะทางแก้ไข และการรู้จักสถานะเหล่านั้นเป็นจุดเริ่มต้นสําหรับการวินิจฉัยใด ๆ
| สถานะคําตอบ | ความหมายของมัน | ความคาดหวังความแม่นยําทั่วไป |
|---|---|---|
| แก้ไขแล้ว | ความกํากวมในเฟสพาหะได้รับการแก้ไข; การแก้ไขที่ใช้อย่างสม่ําเสมอ | ระดับเซนติเมตร เหมาะสําหรับงานระดับการสํารวจ |
| ลอยตัว | ความคลุมเครือที่คาดการณ์ไว้แต่ยังไม่ได้รับการแก้ไขอย่างสมบูรณ์ | ระดับเดซิเมตรและไม่เสถียร; ไม่เหมาะสําหรับบันทึกความแม่นยํา |
| จุดเดียว | ไม่มีการแก้ไขความแตกต่างที่ใช้งานได้ | การกําหนดตําแหน่งแบบสแตนด์อโลนในระดับเมตร |
คําตอบคงที่ที่เสถียรเป็นผลลัพธ์ของระบบ ไม่ใช่คุณสมบัติที่รับประกันของเครื่องรับ ขึ้นอยู่กับรูปทรงดาวเทียม คุณภาพสัญญาณ ความสมบูรณ์ของการแก้ไข ความยาวฐาน และสภาพแวดล้อมรอบเสาอากาศ — ทุกคําแนะนําด้านล่างจะปกป้องลิงก์เหล่านั้น
จับคู่ตัวรับสัญญาณและเสาอากาศก่อน
ตัวรับคือแกนประมวลผล; เสาอากาศคือทางเข้าของสัญญาณ หากรองรับความถี่ไม่ตรงกัน ระบบจะไม่สามารถส่งมอบประสิทธิภาพที่กําหนดได้ — ซึ่งเป็นหนึ่งในปัญหาที่มักถูกมองข้าม สามชุดผสมครอบคลุมความผิดพลาดส่วนใหญ่ในสนาม:
- เครื่องรับสัญญาณความถี่เต็ม + เสาอากาศสองความถี่:เสาอากาศไม่สามารถส่งผ่านสัญญาณความถี่สูง (เช่น L5/B3) ที่ตัวรับถูกออกแบบมาให้ใช้ ดังนั้นระบบจึงทํางานเป็นระบบสองความถี่และสูญเสียการปฏิเสธสัญญาณรบกวนและการยับยั้งหลายเส้นทางที่สัญญาณเหล่านั้นให้ — ซึ่งเห็นได้ชัดที่สุดใต้ต้นไม้ ข้างอาคารสูง หรือเหนือน้ําสะท้อน
- เครื่องรับสัญญาณสองความถี่ + เสาอากาศความถี่เต็ม:สัญญาณเพิ่มเติมได้รับแต่ไม่เคยถูกใช้งาน ดังนั้นต้นทุน ขนาด น้ําหนัก และการใช้พลังงานที่เพิ่มขึ้นจึงไม่ช่วยเพิ่มความแม่นยํา — ซึ่งเป็นข้อเสียจริงสําหรับ UAV ที่ไวต่อน้ําหนักและชุดอุปกรณ์พกพา
- กฎทั่วไป:สามารถจับคู่ความถี่ได้ทั้งสองฝั่ง คู่ความถี่คู่เหมาะกับงานสํารวจทั่วไปในเทศบาล พื้นที่เกษตรกรรม และงานสํารวจทั่วไป; คู่ความถี่เต็มเหมาะสําหรับการทําแผนที่ UAV, การตรวจสอบเส้นทาง และการดําเนินงานท่าเรือหรือสนามบิน
นอกเหนือจากความถี่แล้ว ให้สายส่งเสาอากาศสั้นและตรวจสอบขั้วต่อว่ามีความเสียหายหรือความชื้นหรือไม่ และสังเกตสิ่งที่อยู่ภายในระยะหนึ่งเมตรจากเสาอากาศ — โครงสร้างโลหะ หลังคาห้องขับ โครง UAV แบตเตอรี่ และตัวควบคุมการบิน ล้วนบิดเบี้ยวรูปแบบเสาอากาศหากวางใกล้เกินไป
เลือกแหล่งแก้ไขที่ถูกต้อง: Network RTK หรือสถานีฐานท้องถิ่น
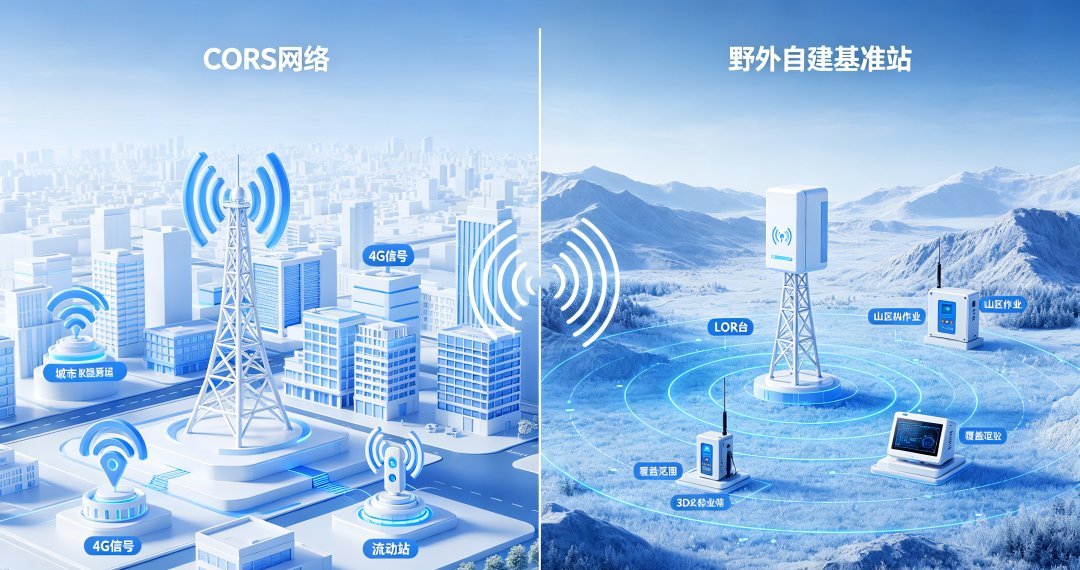
สถาปัตยกรรมการแก้ไขสองแบบเป็นหลักในปฏิบัติงานภาคสนาม และไม่มีแบบไหนดีกว่าในทุกกรณี การเลือกที่ถูกต้องขึ้นอยู่กับการรายงานข่าว การสื่อสาร และรูปแบบของผลงาน
| การพิจารณา | เครือข่าย RTK | สถานีฐานท้องถิ่น |
|---|---|---|
| แหล่งแก้ไข | เครือข่ายอ้างอิงสาธารณะหรือเชิงพาณิชย์ | ตัวรับสัญญาณฐานที่ผู้ใช้ติดตั้ง |
| การสื่อสาร | ข้อมูลเซลลูลาร์ที่ต้องใช้ | ลิงก์วิทยุหรือลิงก์ข้อมูลอิสระ |
| ความพยายามในการส่งกําลัง | มินิมอล — สมัครสมาชิกและเชื่อมต่อ | การตั้งค่าฐาน การวางตําแหน่ง และการตรวจสอบรายวัน |
| การครอบคลุม | จํากัดด้วยขนาดเครือข่ายและความหน่วง | จํากัดด้วยระยะทางวิทยุ แต่ไม่ขึ้นกับสัญญาณเซลลูลาร์ |
| การใช้งานทั่วไป | การสํารวจเมือง งานในวิทยาเขต งานเล็ก ๆ ที่กระจัดกระจาย | พื้นที่ห่างไกล ฟาร์มขนาดใหญ่ ทางเดินยาว สิ่งก่อสร้างถาวร |
การคัดเลือกควรขึ้นอยู่กับความครอบคลุมของการแก้ไข ความพร้อมในการสื่อสาร พื้นที่ปฏิบัติการ ความต้องการความแม่นยํา และงบประมาณ บางปฏิบัติการใช้ทั้งสองอย่าง: การแก้ไขเครือข่ายเมื่อครอบคลุมได้, ฐานท้องถิ่นที่ไม่ได้
เมื่อใช้งานสถานีฐานท้องถิ่น กฎการจับคู่สองข้อมีความสําคัญ ประการแรก การรองรับความถี่ของสถานีฐานควรเท่ากับหรือสูงกว่าของรถสํารวจ — ฐานที่ส่งสัญญาณน้อยกว่ารางของรถสํารวจจะทําให้การแก้ไขไม่สมบูรณ์และการแก้ไขที่ไม่เสถียร ประการที่สอง ฐานและโรเวอร์ควรใช้พารามิเตอร์การแก้ไขจุดศูนย์กลางเฟสของเสาอากาศที่สอดคล้องกัน; การผสมค่า PCO/PCV จากแหล่งต่าง ๆ ทําให้เกิดการชดเชยอย่างเป็นระบบ
ระยะทางพื้นฐานส่งผลต่อประสิทธิภาพ RTK อย่างไร
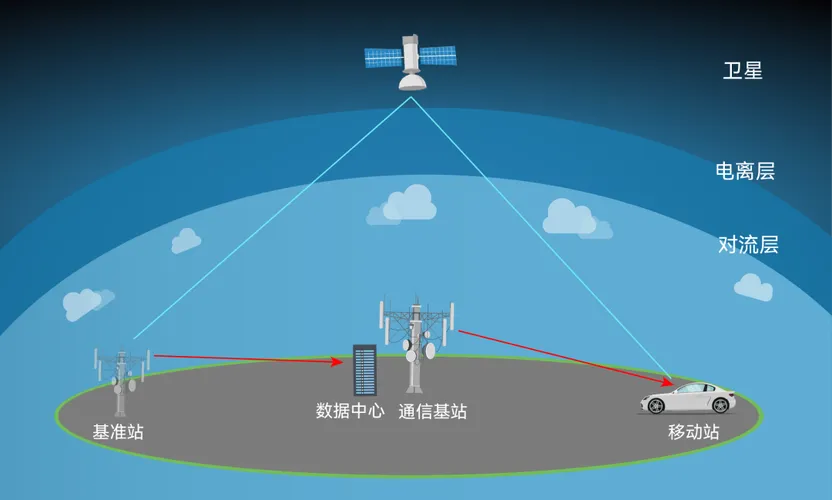
ความยาวพื้นฐาน — ระยะทางระหว่างสถานีอ้างอิงกับรถโรเวอร์ — เป็นหนึ่งในปัจจัยที่ถูกประเมินต่ําเกินไปอย่างต่อเนื่องในความน่าเชื่อถือของ RTK เมื่อระยะทางนั้นเพิ่มขึ้น สมมติฐานที่ว่าฐานและโรเวอร์จะเห็นสภาพบรรยากาศคล้ายกันก็อ่อนแอลง ข้อผิดพลาดที่เหลืออยู่ในชั้นไอโอโนสเฟียร์และโทรโพสเฟียร์เพิ่มขึ้น การแก้ความคลุมเครือไม่แน่นอน และการเริ่มต้นใช้เวลานานขึ้นหรือล้มเหลวบ่อยขึ้น
อัตราการเสื่อมสภาพไม่ใช่ตัวเลขคงที่ ขึ้นอยู่กับกิจกรรมในบรรยากาศ รูปทรงและทัศนวิสัยของดาวเทียม คุณภาพและอัตราการอัปเดตข้อมูลการแก้ไข ความสามารถของเครื่องรับ ภูมิประเทศ และสภาพแวดล้อมโดยรอบ การคิดในแง่ของซองการทํางานจะมีประโยชน์มากกว่าการจํากัดระยะทางสากลเพียงหนึ่งเดียว: เส้นฐานสั้นให้ผลลัพธ์ที่เสถียรและทําซ้ําได้มากที่สุด เส้นฐานปานกลางยังคงใช้งานได้สําหรับงานประจํา และเส้นฐานที่ยาวขึ้นจะลดขอบเขตที่มีสําหรับงานความแม่นยําลงอย่างต่อเนื่อง
จากนั้นจึงมีมาตรการปฏิบัติที่ตามมา ใช้การแก้ไขเครือข่ายหรืออ้างอิงที่ใกล้ชิดกว่าในจุดที่งานต้องการความมั่นใจสูงสุด ในไซต์ขนาดใหญ่ ให้ติดตั้งจุดอ้างอิงหลายจุดเพื่อไม่ให้โรเวอร์ทํางานที่ขอบไกลของพื้นที่ครอบคลุม สําหรับงานที่อ่อนไหวต่อข้อผิดพลาด — แหล่งน้ํา ภูเขา หรือพลวัตความเร็วสูง — ให้กระชับฐานการทํางานและตรวจสอบที่หน้างาน บันทึกค่าพื้นฐานควบคู่กับผลลัพธ์เพื่อให้คําถามเกี่ยวกับความแม่นยําสามารถย้อนกลับไปยังสภาพได้
RTK GNSS การแก้ไขปัญหา: การตรวจสอบภาคสนามตามอาการ
ปัญหาภาคสนามส่วนใหญ่จะอยู่ในรูปแบบที่สังเกตเห็นได้ไม่กี่แบบ ทําตามลําดับและเปลี่ยนทีละอย่าง — ข้อผิดพลาดที่พบบ่อยที่สุดคือปรับหลายการตั้งค่าพร้อมกันและลืมไปว่าอะไรช่วยได้จริงๆ
การเริ่มต้นช้าหรือไม่สามารถไปถึงวิธีแก้ปัญหาที่กําหนดไว้ได้
สาเหตุที่เป็นไปได้: ข้อมูลชั่วคราวหรือปฏิทินล้าสมัยหลังการเก็บรักษา; การอุดตันที่เสาอากาศ; ข้อมูลการแก้ไขล่าช้าหรือไม่มาถึง; เส้นฐานยาว การตรวจสอบที่แนะนํา: ให้เครื่องรับอัปเดตข้อมูลดาวเทียมผ่านเครือข่ายก่อนออกจากสํานักงาน; ตรวจสอบให้แน่ใจว่าเสาอากาศมีทัศนียภาพท้องฟ้าแจ่มใสและไม่ถูกบังโดยโครงสร้างหรือผู้ปฏิบัติงาน; ตรวจสอบความหน่วงและรูปแบบการแก้ไขที่โรเวอร์; เปรียบเทียบค่าพื้นฐานการทํางานกับสิ่งที่ไซต์รองรับตามปกติ
แก้ไขแล้วที่การหลุดเป็น float ซ้ํา ๆ
สาเหตุที่เป็นไปได้: การแก้ไขเป็นช่วง ๆ; หลายเส้นทางจากพื้นผิวสะท้อนแสงใกล้เคียง; ทัศนวิสัยของดาวเทียมที่จํากัด; พลังงานไม่มั่นคง การตรวจสอบที่แนะนํา: ตรวจสอบลิงก์แก้ไขสําหรับการหลุดและเวลาการลองใหม่; ยกเสาอากาศให้สูงกว่าพื้นผิวสะท้อนแสง; ตรวจสอบจํานวนดาวเทียมและรูปทรงในบันทึกเครื่องรับ; ตรวจสอบแรงดันไฟฟ้าขณะใช้งาน เพราะแรงดันต่ํามักจะแสดงเป็นการติดตามที่เสื่อมสภาพ ไม่ใช่การปิดเครื่องอย่างสะอาด
ตําแหน่งที่เลื่อนหรือจุดที่ไม่ซ้ํากันระหว่างเซสชัน
สาเหตุที่เป็นไปได้: พารามิเตอร์ระบบพิกัดหรือการแปลงที่ไม่ได้กําหนดไว้ระหว่างงาน; จุดอ้างอิงหรือแหล่งแก้ไขที่ต่างออกไป; การตั้งค่าข้อมูลหรือการฉายภาพที่ยังไม่ได้รับการแก้ไข คําแนะนําการตรวจสอบ: เก็บเทมเพลตพารามิเตอร์ในเครื่องและนํากลับมาใช้ใหม่; ตรวจสอบกับจุดที่ทราบก่อนทํางานที่แม่นยํา; ยืนยันการกําหนดค่าอ้างอิงเดียวกันข้ามเซสชัน; บันทึกแหล่งที่มาและพารามิเตอร์การแก้ไขสําหรับแต่ละงาน
ความสูงขึ้นลงขณะที่ตําแหน่งแนวนอนดูมั่นคง
สาเหตุที่เป็นไปได้: ความสูงเป็นองค์ประกอบที่ไวต่อความผิดพลาดของหลายเส้นทางในระดับต่ําและข้อผิดพลาดของบรรยากาศตกค้างมากที่สุด; การเคลื่อนไหวแบบไดนามิกบนแพลตฟอร์มที่เคลื่อนที่ การตรวจสอบที่แนะนํา: เปิดใช้งานการลดผลกระทบแบบหลายเส้นทาง; ลดการพึ่งพาดาวเทียมที่อยู่ต่ํามาก; ใช้การผสมแรงเฉื่อยบนแพลตฟอร์มยานและ UAV; หลีกเลี่ยงการทํางานบนพื้นสะท้อนแสงที่มีจุดอื่นอยู่
ลิงก์แก้ไขเชื่อมต่อได้แต่ข้อมูลไม่มาถึงอย่างถูกต้อง
สาเหตุที่เป็นไปได้: ที่อยู่เซิร์ฟเวอร์, พอร์ต หรือ mountpoint ไม่ถูกต้อง; ข้อมูลประจําตัวที่ล้าสมัย; รูปแบบการแก้ไขที่ไม่เข้ากัน; ความแออัดของเครือข่าย การตรวจสอบที่แนะนํา: ตรวจสอบการตั้งค่าให้สอดคล้องกับพารามิเตอร์ปัจจุบันของผู้ให้บริการแทนที่จะเป็นการตั้งค่าเก่า; ทดสอบการเชื่อมต่อก่อนติดตั้ง; ยืนยันรูปแบบการแก้ไขที่เครื่องรับยอมรับ; ตรวจสอบว่าลิงก์แออัดหรือแค่ต้องรีสตาร์ทหรือไม่
สถานีฐานที่เชื่อมต่อด้วยวิทยุทํางานใกล้เคียงแต่จะดับเมื่ออยู่ไกล
สาเหตุที่เป็นไปได้: การแออัดของช่องสัญญาณจากอุปกรณ์อื่นในไซต์งาน; สายสูญหายมากเกินไปหรือขั้วต่อเสียหาย; อุปสรรคในเส้นทางวิทยุ; การตั้งค่ากําลังไม่ตรงกับระยะการทํางาน การตรวจสอบที่แนะนํา: ย้ายไปยังช่องน้ําสะอาด; ตรวจสอบขั้วต่อว่ามีออกซิเดชัน ความชื้น หรือหลวมหรือไม่; ยืนยันความสมบูรณ์ของสายเคเบิล; ปรับกําลังส่งให้เหมาะสมกับสภาพแวดล้อมและตรวจสอบความสูงฐานของเสาอากาศ
ความแม่นยําลดลงในสภาพแวดล้อมที่มีคลื่นแม่เหล็กไฟฟ้าแรง
สาเหตุที่เป็นไปได้: สัญญาณรบกวนจากอุปกรณ์ไฟฟ้ากําลังสูง เรดาร์ หรือระบบไร้สาย; การสะท้อนจากโครงสร้างโลหะขนาดใหญ่ การตรวจสอบที่แนะนํา: เดินสายเสาอากาศให้ห่างจากสายไฟ มอเตอร์ และเครื่องส่งสัญญาณ; ปิดอุปกรณ์ไร้สายที่ไม่จําเป็นใกล้เคียง; พิจารณาการเดินสายเคเบิลแบบมีการป้องกันและเสาอากาศที่ทนต่อสัญญาณรบกวนสําหรับการติดตั้งถาวร
ความไม่เสถียรที่เกี่ยวข้องกับอุณหภูมิ
สาเหตุที่เป็นไปได้: อุณหภูมิแวดล้อมสูงส่งผลต่ออุปกรณ์อิเล็กทรอนิกส์; ประสิทธิภาพแบตเตอรี่ลดลงในสภาพอากาศหนาว; การลอยตัวของความร้อนในตู้ที่ไม่มีการระบายความร้อน คําแนะนําในการตรวจสอบ: ให้ร่มเงาและระบายอากาศในฤดูร้อน; อุ่นแบตเตอรี่ล่วงหน้าและชอบใช้พลังงานภายนอกในฤดูหนาว; ปล่อยให้อุปกรณ์เข้าสู่สมดุลความร้อนก่อนเริ่มการวัดความแม่นยํา
การเสื่อมสภาพเรื้อรังโดยไม่มีข้อผิดพลาดที่ชัดเจน
สาเหตุที่เป็นไปได้: น้ําเข้าหรือเกิดออกซิเดชันที่ขั้วต่อเสาอากาศ; สายป้อนที่ตึงหรืองอ; ใช้ไม่บ่อย ทําให้ความชื้นสะสม การตรวจสอบที่แนะนํา: ตรวจสอบและถอดขั้วต่อใหม่ก่อนแต่ละงาน; เก็บอุปกรณ์ในสภาพแห้งและเปิดไฟเป็นระยะ ๆ; เปลี่ยนสายเคเบิลที่น่าสงสัยแทนที่จะดีบักรอบๆ สายเคเบิลเหล่านั้นต่อไป
ปัญหาคุณภาพข้อมูลที่ปรากฏในภายหลัง
สาเหตุที่เป็นไปได้: จุดที่บันทึกขณะที่คําตอบยังอยู่ระหว่างการลู่เข้าหรือลอยตัว; ไม่มีบันทึกเกี่ยวกับสภาพร่างกาย การตรวจสอบที่แนะนํา: รอให้สารละลายตกตัวก่อนเก็บจุด; บันทึกสถานะคําตอบ จํานวนดาวเทียม และความหน่วงในการแก้ไขกับบันทึกการสํารวจ เพื่อให้คําถามในภายหลังสามารถตอบได้จากข้อมูลแทนหน่วยความจํา
เมื่อ RTK ธรรมดาไม่เพียงพอ: ความช่วยเหลือจาก IMU, PPP และการลดการรบกวน
RTK ธรรมดามีจุดอ่อนที่รู้จักกันดี เช่น การปิดกั้น สัญญาณอ่อน เส้นฐานยาว และการรบกวนทางแม่เหล็กไฟฟ้า เทคโนโลยีสามแบบที่เสริมกันสามารถตอบโจทย์เหล่านี้ได้ โดยแต่ละเทคโนโลยีมีเงื่อนไขการใช้งานที่แตกต่างกัน
RTK พร้อมความช่วยเหลือจาก IMUหน่วยวัดเฉื่อยจะรักษาการประมาณการเคลื่อนที่เมื่อสัญญาณดาวเทียมถูกขัดจังหวะชั่วคราว — ผ่านใต้สะพาน บินผ่านสิ่งกีดขวาง ทํางานข้างโครงสร้างขนาดใหญ่ ประโยชน์มีจํากัดในเรื่องระยะเวลา: IMU จะเชื่อมต่อการขัดข้องสั้น ๆ ไม่ได้แทนที่การรับสัญญาณดาวเทียม และจะลอยไปหากการขัดข้องยังคงดําเนินต่อไป
PPP สําหรับการใช้งานพื้นที่กว้างการกําหนดตําแหน่งจุดอย่างแม่นยําใช้วงโคจรดาวเทียมและนาฬิกาที่แม่นยําแทนสถานีอ้างอิงใกล้เคียง ซึ่งเหมาะกับเส้นทางยาวมาก พื้นที่ห่างไกล และงานนอกชายฝั่ง ข้อแลกเปลี่ยนคือการบรรจบกัน: โซลูชัน PPP โดยทั่วไปต้องมีช่วงเวลาเริ่มต้นก่อนที่จะบรรลุความแม่นยําที่ระบุไว้ จึงเหมาะกับการทํางานต่อเนื่องมากกว่าการทํางานแบบหยุดแล้วเริ่มชั่วคราว แนวทาง RTK/PPP แบบผสมผสานใช้แหล่งที่มีอยู่และลดการพึ่งพาสตรีมการแก้ไขใดสตรีมหนึ่ง
การรบกวนและการลดผลกระทบแบบหลายเส้นทางท่าเรือ สนามบิน สถานีย่อย และพื้นที่อุตสาหกรรมหนาแน่นผสมผสานเสียงรบกวนแม่เหล็กไฟฟ้าที่รุนแรงกับการสะท้อนโลหะที่มาก เครื่องรับและเสาอากาศที่ออกแบบมาให้ป้องกันสัญญาณรบกวนและลดสัญญาณรบกวนหลายเส้นทางมีทางออกที่มั่นคงกว่าในสถานการณ์เหล่านี้ แต่ฮาร์ดแวร์เป็นเพียงส่วนหนึ่งของคําตอบ: การวางเสาอากาศ การเดินสายเคเบิลห่างจากอุปกรณ์ไฟฟ้า และการวางแผนความถี่อย่างรอบคอบก็มีความสําคัญไม่แพ้กัน
แนวปฏิบัติที่ดีที่สุดของ RTK GNSS ที่ช่วยป้องกันปัญหาภาคสนามส่วนใหญ่
การวินิจฉัยจะง่ายขึ้นเมื่อป้องกันข้อผิดพลาดเดิม ๆ ตั้งแต่แรก นิสัยเหล่านี้ครอบคลุมปัญหาภาคสนามที่เกิดซ้ําส่วนใหญ่:
- จัดการพลังงานให้ถูกต้องแรงดันไฟฟ้าต่ําแทบจะไม่ทําให้เครื่องรับหยุดทํางาน; มันทําให้ดาวเทียมติดตามน้อยลง การแก้ไขล่าช้า และการเปลี่ยนสถานะลอยตัวลดลงอย่างเงียบ ๆ เริ่มต้นด้วยแบตเตอรี่เต็ม ให้เวลาสักครู่เพื่อให้ร่างกายอุ่นและรวมตัวกัน พกแบตเตอรี่สํารองสําหรับทํางานทั้งวัน และชอบใช้พลังงานภายนอกในสภาพอากาศหนาวเย็น
- ติดตั้งเสาอากาศอย่างระมัดระวังติดตั้งในแนวตั้ง มองเห็นท้องฟ้าชัดเจน ห่างจากโลหะ และรักษาสายป้อนให้สั้นที่สุดเท่าที่จะทําได้ สําหรับ UAV ให้วางเสาอากาศบนตัวเครื่องโดยปราศจากแบตเตอรี่และตัวควบคุมการบิน ปัญหาความแม่นยําที่พบส่วนใหญ่มีต้นกําเนิดจากการติดตั้ง
- กําหนดค่าการแก้ไขก่อนวันทํางานตรวจสอบที่อยู่เซิร์ฟเวอร์ พอร์ต mountpoint และข้อมูลรับรองให้ตรงกับพารามิเตอร์ปัจจุบันของผู้ให้บริการ ทดสอบการเชื่อมต่อก่อนออกเดินทาง และดูความหน่วงของการแก้ไข — การแก้ไขที่แลคบ่อยหมายความว่าถึงเวลาต้องรีสตาร์ทลิงก์หรือเปลี่ยนแหล่งสัญญาณ
- รู้สถานะของวิธีแก้ปัญหาของคุณบันทึกข้อมูลเฉพาะด้วยโซลูชันที่กําหนดไว้ คําตอบแบบทศนิยมจะไม่เสถียรที่ระดับเดซิเมตร และคําตอบแบบจุดเดียวจะอยู่ระดับเมตรโดยไม่มีประโยชน์ที่แตกต่างกัน รอการบรรจบกันหลังจากเริ่มต้น; ถ้าการแก้ไขยังไม่สําเร็จ ให้ปรับปรุงตําแหน่งเสาอากาศหรือเปลี่ยนลิงก์แก้ไขแทนที่จะบันทึกข้อมูลอยู่ดี
- ปล่อยให้ทุกอย่างตกลงกันเมื่อโซลูชันถึงจุดที่แก้ไขแล้ว ให้รอสักสองสามวินาทีก่อนบันทึก หลีกเลี่ยงการรวมจุดในสภาพลมแรง เมื่อเสาเคลื่อนที่ หรือมีคนบังแสงเสาอากาศ
- ตั้งค่าสถานีฐานให้ถูกต้องฐานคือจุดอ้างอิงความแม่นยําสําหรับงานทั้งหมด: เลือกจุดที่มองเห็นท้องฟ้าเต็ม ๆ ห่างจากอาคาร น้ํา และโลหะสะท้อนแสง และหลีกเลี่ยงการติดตั้งต่ําเกินไป สําหรับไซต์ที่เกิดซ้ํา ให้ทําเครื่องหมายจุดฐานถาวรเพื่อให้ข้อผิดพลาดการตั้งค่ารายวันหายไป ปล่อยให้เครื่องรับสัญญาณรวมตัวกันก่อนที่จะส่งการแก้ไข
- จัดการกับปัญหาความสูงและหลายเส้นทางหากความสูงกระโดดในขณะที่ตําแหน่งของระนาบดูดี ให้เปิดใช้งานการบรรเทาผลกระทบแบบหลายเส้นทาง เก็บดาวเทียมที่อยู่สูงขึ้นไว้ในโซลูชัน และใช้การผสมผสานด้วยแรงเฉื่อยบนแพลตฟอร์มไดนามิก — ความสูงเป็นองค์ประกอบที่ไวที่สุดใกล้พื้นดินสะท้อนแสงและความลาดชัน
นิสัยการบํารุงรักษาที่หลีกเลี่ยงปัญหาเรื้อรัง
ปัญหา RTK ที่ดื้อรั้นหลายอย่างเป็นปัญหาการบํารุงรักษาที่ซ่อนอยู่ ตรวจสอบขั้วต่อเสาอากาศว่ามีน้ําเข้าและเกิดออกซิเดชันก่อนงานทุกครั้ง — ขั้วต่อที่เสื่อมสภาพช้า ๆ จะดูเหมือนการสูญเสียความแม่นยําโดยไม่ทราบสาเหตุ เปิดเครื่องอุปกรณ์ที่เก็บไว้เป็นระยะ ๆ เพื่อให้แผ่นไม้แห้งและมีสุขภาพดี และเมื่อเครื่องรับที่จอดนิ่งมาหลายเดือนแก้ไขช้า ๆ อัปเดตข้อมูลชั่วคราวผ่านเครือข่ายก่อนทํางานภาคสนาม — ข้อมูลดาวเทียมที่ล้าสมัยมักเป็นสาเหตุ ไม่ใช่ข้อผิดพลาด
รักษาพารามิเตอร์พิกัดให้คงที่ระหว่างเซสชัน หากจุดที่เกิดซ้ํากันในแต่ละวัน สาเหตุทั่วไปคือการตั้งค่าพารามิเตอร์การแปลงที่ไม่ได้รับการแก้ไขหรือการรีเซ็ตอัตโนมัติระหว่างการเริ่มต้น — บันทึกเทมเพลตพารามิเตอร์ในเครื่องและตรวจสอบกับจุดที่รู้จักก่อนแต่ละงาน
เคล็ดลับด่วนตามอุตสาหกรรม
- การทําแผนที่ UAV:ควรเลือกคู่รับ-เสาอากาศความถี่เต็มเพื่อความมั่นคงแบบไดนามิก และยืนยันว่าเสาอากาศติดตั้งห่างจากตัวเครื่องบิน
- เกษตรกรรม:สนามเปิดที่มีเส้นทางคงที่เหมาะสําหรับการตั้งค่าความถี่คู่ที่คุ้มค่า พร้อมลิงก์วิทยุสําหรับการแก้ไขระหว่างฐานกับเครื่องจักร
- ท่าเรือและสนามบิน:โลหะหนัก คลื่นแม่เหล็กไฟฟ้าแรง และอุปกรณ์เคลื่อนที่ขนาดใหญ่ ต้องการการกําหนดค่าที่ทนต่อการรบกวน ใช้เสาอากาศภายนอก และขีดจํากัดพื้นฐานที่มีวินัย
- งานภาคสนามด้านพลังงานและรถไฟ:ในพื้นที่ที่ไม่มีสัญญาณเครือข่าย จะมีสถานีฐานที่เชื่อมต่อวิทยุด้วยตนเองครอบคลุมเส้นทางนี้ สําหรับเส้นทางที่ยาวมาก ให้ประเมินบริการแก้ไขแบบ PPP หรือเครือข่าย
บทสรุป
ประสิทธิภาพ RTK ที่เชื่อถือได้เป็นคุณสมบัติของระบบ เริ่มต้นด้วยฮาร์ดแวร์ที่ตรงกับแอปพลิเคชัน จากนั้นจึงจับคู่กันอย่างถูกต้องกับตัวรับสัญญาณ เสาอากาศ และแหล่งแก้ไขสัญญาณ และขึ้นอยู่กับการเลือกวิธีการทํางานที่เหมาะสมกับสถานที่ — เช่น การแก้ไขเครือข่าย ฐานท้องถิ่น ความช่วยเหลือเฉื่อย หรือ PPP ตามเงื่อนไข เมื่อมีปัญหาเกิดขึ้น ให้ทําตามขั้นตอนการตรวจสอบอาการตามลําดับ แทนที่จะลองผิดลองถูกและเปลี่ยนฮาร์ดแวร์ เหล่านี้แนวปฏิบัติที่ดีที่สุดของ RTK GNSSไม่ต้องการอุปกรณ์ที่มีราคาแพงขึ้น — แต่ต้องการการตั้งค่าที่เหมาะสมกับงานและใช้อย่างสม่ําเสมอ
หากคุณกําลังสร้างระบบวางตําแหน่งความแม่นยําสูงในอุปกรณ์ของคุณเอง ลองสํารวจ JUMPSTARโมดูล RTK ความแม่นยําสูง, เครื่องรับและระบบ RTKและสัญญาณ GNSS, หรือ ติดต่อทีมเทคนิคของเราเพื่อพูดคุยเกี่ยวกับการกําหนดค่าที่เหมาะสมกับการใช้งานของคุณ
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


