












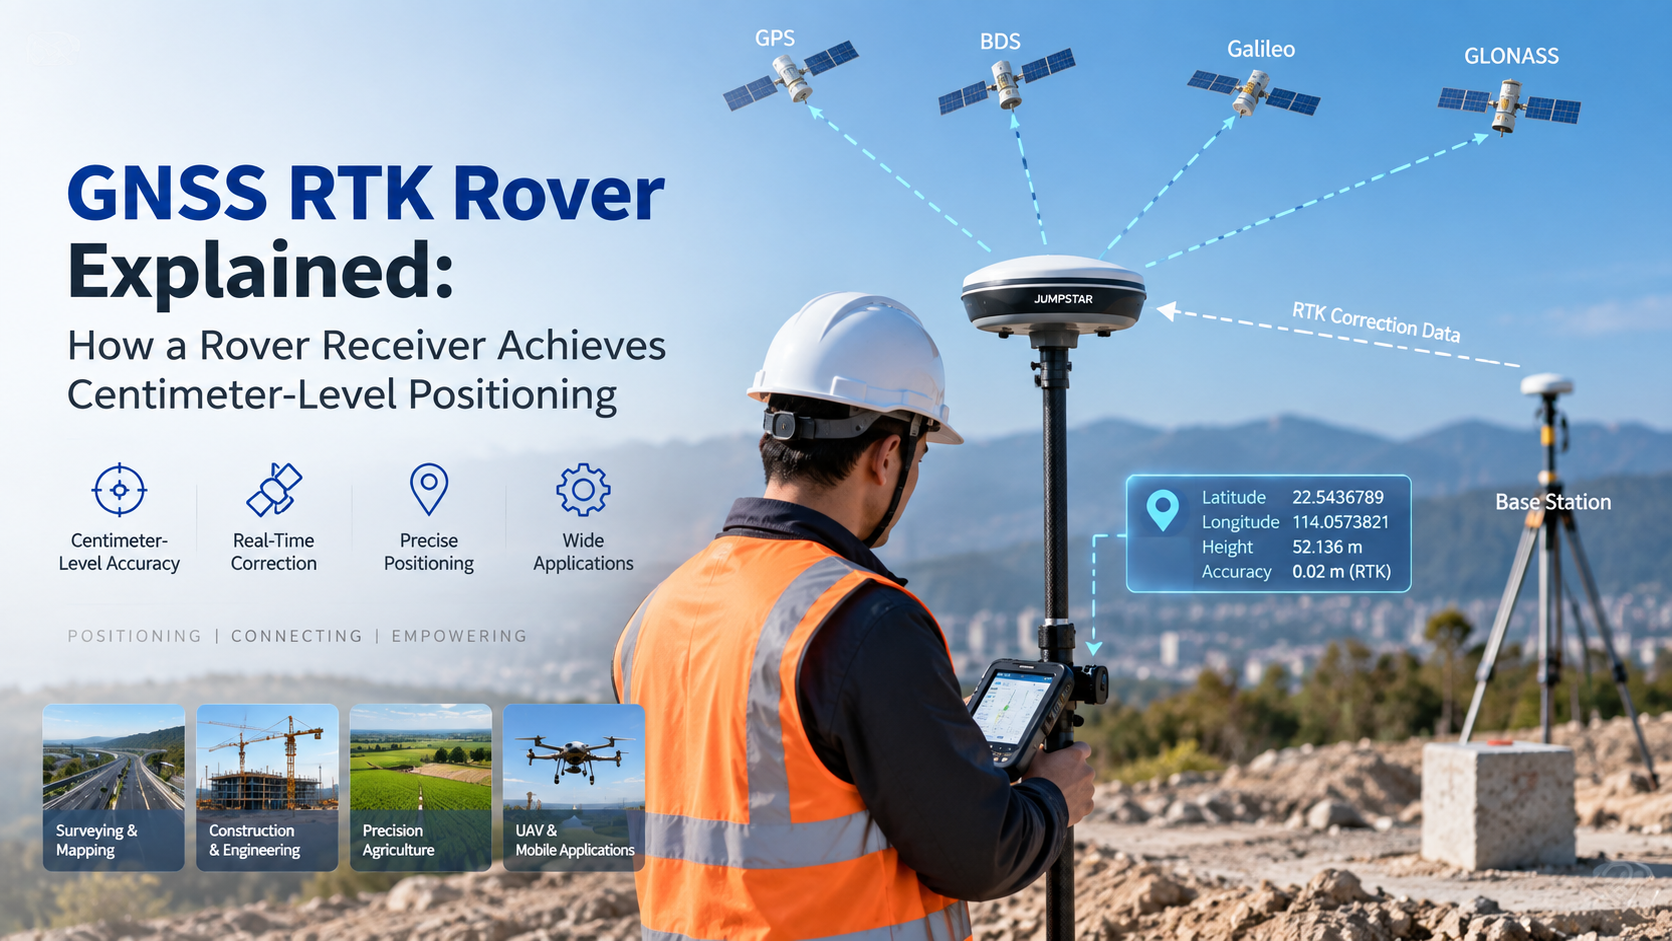
โรเวอร์ RTK คือเครื่องรับภาคสนามที่ผสมผสานการสังเกต GNSS ของตนเองกับข้อมูลแก้ไขเพื่อคํานวณตําแหน่งที่มีความแม่นยําสูง ในระบบ RTK ทั่วไป สถานีฐานหรือบริการแก้ไขจะส่งข้อมูลการแก้ไข และเครื่องรับโรเวอร์หนึ่งตัวหรือมากกว่านั้นจะใช้ข้อมูลนี้ในภาคสนาม บทความนี้อธิบายว่าโรเวอร์ GNSS RTK ทํางานอย่างไร ความหมายของคําตอบแบบตายตัว และสิ่งที่ควรพิจารณาเมื่อเลือกใช้
รถโรเวอร์ GNSS RTK คืออะไร?
รถโรเวอร์ GNSS RTK คือเครื่องรับเคลื่อนที่ในระบบกําหนดตําแหน่ง RTK มันติดตามสัญญาณดาวเทียม GNSS รับข้อมูลแก้ไขจากสถานีฐานหรือบริการแก้ไข และประมวลผลข้อมูลทั้งสองร่วมกันเพื่อสร้างโซลูชันการกําหนดตําแหน่ง
โรเวอร์ไม่ใช่แค่ตัวรับมาตรฐานที่มีความแม่นยํามากกว่า บทบาทสําคัญของมันคือการมีส่วนร่วมในการประมวลผลการแก้ไข RTK ในขณะที่ทําหน้าที่เป็นปลายทางที่เคลื่อนที่ของระบบ ในสถาปัตยกรรมทั่วไป ฐานหรือแหล่งแก้ไขและรถโรเวอร์ทํางานร่วมกัน: ด้านคงที่จะสังเกตสัญญาณตําแหน่งที่ทราบ และรถโรเวอร์นําข้อมูลนั้นไปใช้กับการวัดของตนเองในระหว่างการปฏิบัติงานภาคสนาม
RTK Rover ทํางานอย่างไร?
กระบวนการจากดาวเทียมไปยังตําแหน่งที่แม่นยํามีลักษณะดังนี้:
ดาวเทียม GNSS → สถานีฐาน / บริการแก้ไข → ข้อมูลแก้ไข RTK →ตัวรับโรเวอร์ →การประมวลผล RTK →โซลูชันคงที่→ตําแหน่งความแม่นยําสูง
ในทางปฏิบัติ รถโรเวอร์จะทําห้าขั้นตอนดังนี้:
- มันรับสัญญาณดาวเทียม GNSS และบันทึกการสังเกตการณ์ระยะพาหะและระยะเทียม
- มันรับข้อมูลการแก้ไขจากสถานีฐานหรือบริการแก้ไข
- มันรวมการสังเกตของตนเองกับข้อมูลการแก้ไข
- มันจะแก้ไขความคลุมเครือของระยะพาหะเมื่อเงื่อนไขเอื้ออํานวย
- มันจะส่งออกคําตอบ RTK สําหรับตําแหน่งปัจจุบัน
ไม่ต้องใช้คณิตศาสตร์ซับซ้อนเพื่อเข้าใจแนวคิดนี้: ความแม่นยําของรถสํารวจมาจากการประมวลผลการแก้ไขความแตกต่างกับการวัดเฟสพาหะของตัวเองแบบเรียลไทม์
RTK Fixed Solution คืออะไร?
ตัวรับ RTK มักจะรายงานคําตอบคงที่หรือคําตอบแบบลอยตัว คําตอบคงที่โดยทั่วไปจะบ่งชี้ว่าความกํากวมในเฟสพาหะได้รับการแก้ไขสําเร็จแล้ว; การแก้ปัญหาแบบลอยตัวหมายความว่ายังไม่ได้แก้ไขอย่างสมบูรณ์
โซลูชันแบบคงที่มีความสําคัญเพราะเป็นโหมดที่ RTK ส่งมอบผลลัพธ์ที่มีความแม่นยําสูงสุด ซึ่งเป็นเหตุผลที่เวิร์กโฟลว์การสํารวจและทําแผนที่ต้องรอการแก้ไขก่อนที่จะบันทึกจุด อย่างไรก็ตาม สถานะคงที่ไม่ได้รับประกันความแม่นยําเหมือนกันในทุกสภาพแวดล้อม ประสิทธิภาพการระบุตําแหน่งจริงขึ้นอยู่กับทัศนวิสัยของดาวเทียม คุณภาพการแก้ไข ความยาวฐาน หลายเส้นทาง เสาอากาศ เครื่องรับ และสภาพไซต์
RTK Rover เทียบกับ เครื่องรับ GNSS แบบสแตนด์อโลน
| คุณสมบัติ | เครื่องรับสัญญาณ GNSS แบบสแตนด์อโลน | RTK โรเวอร์ |
|---|---|---|
| การกําหนดตําแหน่ง GNSS | ใช่ | ใช่ |
| ข้อมูลการแก้ไข | ไม่จําเป็นสําหรับการจัดตําแหน่งพื้นฐาน | จําเป็นสําหรับ RTK |
| การประมวลผล RTK แบบเฟสพาหะ | ขึ้นอยู่กับแอปพลิเคชัน | ใช่ |
| การกําหนดตําแหน่งสนามที่มีความแม่นยําสูง | จํากัดด้วยโหมดการวางตําแหน่ง | ออกแบบมาสําหรับการใช้งาน RTK |
| การใช้งานทั่วไป | ตําแหน่งทั่วไป | การสํารวจ การทําแผนที่ และการใช้งานความแม่นยํา |
ไม่มีทางเลือกใดที่ "ไม่ถูกต้อง" ตามคํานิยาม; ทั้งสองแบบนี้เหมาะกับโหมดการจัดตําแหน่งที่แตกต่างกัน โครงการที่ต้องการตําแหน่ง GNSS ระดับเซนติเมตรแบบเรียลไทม์ในภาคสนามจะเลือกโรเวอร์; งานจัดตําแหน่งทั่วไปอาจไม่จําเป็นต้องมีการประมวลผลแก้ไขเลย
RTK Rover ถูกใช้งานที่ไหน?
การสํารวจและการทําแผนที่
ในการสํารวจภาคสนาม รถสํารวจคือเครื่องมือที่ผู้ปฏิบัติงานพกพา มันรวบรวมจุดต่าง ๆ วัดขอบเขต และสนับสนุนการทําแผนที่เวิร์กโฟลว์โดยการบันทึกตําแหน่งเมื่อโซลูชัน RTK ได้รับการแก้ไขแล้ว
การก่อสร้าง
ทีมงานก่อสร้างใช้รถสํารวจเพื่อกําหนดตําแหน่งไซต์งาน จัดวาง และนําทางเครื่องจักร นําพิกัดการออกแบบไปยังพื้นที่ทํางานโดยตรงเพื่อการวัดผลในภาคสนามที่รวดเร็วขึ้น
เกษตรกรรมความแม่นยํา
อุปกรณ์เกษตรใช้เครื่องรับแบบโรเวอร์สําหรับการนําทางเครื่องจักร การกําหนดตําแหน่งในสนาม และการทํางานอัตโนมัติในสนาม
UAV และโดรน
โดรนที่ติดตั้งโรเวอร์ RTK สามารถระบุตําแหน่งที่แม่นยําสูงสําหรับภารกิจทําแผนที่และการนําทาง ลดการพึ่งพาจุดควบคุมภาคพื้นดิน
RTK Rover สามารถใช้แหล่งแก้ไขแบบไหนได้บ้าง?
สถานีฐานท้องถิ่น
สถานีฐาน GNSS ในพื้นที่สามารถสร้างข้อมูลแก้ไขสําหรับรถสํารวจใกล้เคียงได้ การตั้งค่านี้ช่วยให้โครงการควบคุมแหล่งแก้ไขได้อย่างเต็มที่ และทํางานได้ดีสําหรับไซต์ที่มีการสื่อสารที่เชื่อถือได้ระหว่างฐานกับรถสํารวจ
บริการแก้ไข RTK เครือข่าย
โรเวอร์ยังสามารถรับข้อมูลการแก้ไขจากเครือข่ายหรือบริการแก้ไข RTK ขึ้นอยู่กับสถาปัตยกรรมของระบบและความพร้อมใช้งานของการสื่อสาร NTRIP มักใช้ในการส่งข้อมูลแก้ไข GNSS ผ่านเครือข่าย IP
วิศวกรควรพิจารณาอะไรบ้างเมื่อเลือกโรเวอร์ RTK?
- การรองรับกลุ่มดาวและความถี่:GPS, Galileo, GLONASS, BeiDou และความสามารถหลายความถี่ ที่ปรับให้เหมาะสมกับสภาพแวดล้อมของโครงการ
- ความเข้ากันได้กับการแก้ไข RTK:สถานีฐานท้องถิ่นหรือเครือข่าย RTK, รูปแบบข้อมูลแก้ไข และวิธีการสื่อสาร
- ข้อกําหนดด้านความแม่นยํา:Select the positioning mode that fits the application rather than assuming one setting suits every task.
- เสาอากาศ:ความเข้ากันได้กับเสาอากาศ การติดตั้ง ทัศนวิสัยบนท้องฟ้า และสภาพแวดล้อมแบบหลายเส้นทางที่ไซต์งาน
- การสื่อสาร:วิธีที่รถสํารวจจะรับข้อมูลแก้ไขในสนาม ตั้งแต่วิทยุไปจนถึงลิงก์เซลลูลาร์
- การบูรณาการภาคสนาม:อินเทอร์เฟซ, พลังงาน, ตู้, การติดตั้ง และการส่งออกข้อมูลสําหรับแพลตฟอร์มเป้าหมาย
โซลูชันการกําหนดตําแหน่ง JUMPSTAR RTK Rover และ GNSS
JUMPSTAR ให้บริการโซลูชันการกําหนดตําแหน่ง GNSS สําหรับการใช้งานภาคสนามที่พึ่งพา RTK สายผลิตภัณฑ์ของบริษัทครอบคลุมเครื่องรับและระบบ RTKสําหรับการกําหนดตําแหน่งภาคสนามที่มีความแม่นยําสูง โมดูล GNSS สําหรับแพลตฟอร์มแบบบูรณาการ และบอร์ด GNSS OEMสําหรับผู้ผลิตที่ติดตั้งความสามารถของรถสํารวจเข้าไปในอุปกรณ์ของตนเอง
สําหรับเวิร์กโฟลว์การสํารวจโดยเฉพาะ JUMPSTARการสํารวจรถสํารวจ RTKรวมตัวรับสัญญาณ การประมวลผลการแก้ไข และการบูรณาการภาคสนามที่จําเป็นสําหรับงานวัดประจําวัน
บทสรุป
โรเวอร์ RTK คือเครื่องรับภาคสนามที่รวมการสังเกต GNSS กับข้อมูลแก้ไขเพื่อให้ได้โซลูชันการกําหนดตําแหน่งที่มีความแม่นยําสูง การเลือกโรเวอร์ขึ้นอยู่กับความสามารถ GNSS แหล่งแก้ไข เสาอากาศ การสื่อสาร และความต้องการแอปพลิเคชัน สําหรับ OEM และผู้รวมระบบที่ประเมินโรเวอร์ GNSS RTK โซลูชันการกําหนดตําแหน่ง RTK ของ JUMPSTAR เป็นจุดเริ่มต้นที่ใช้งานได้จริง
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


