












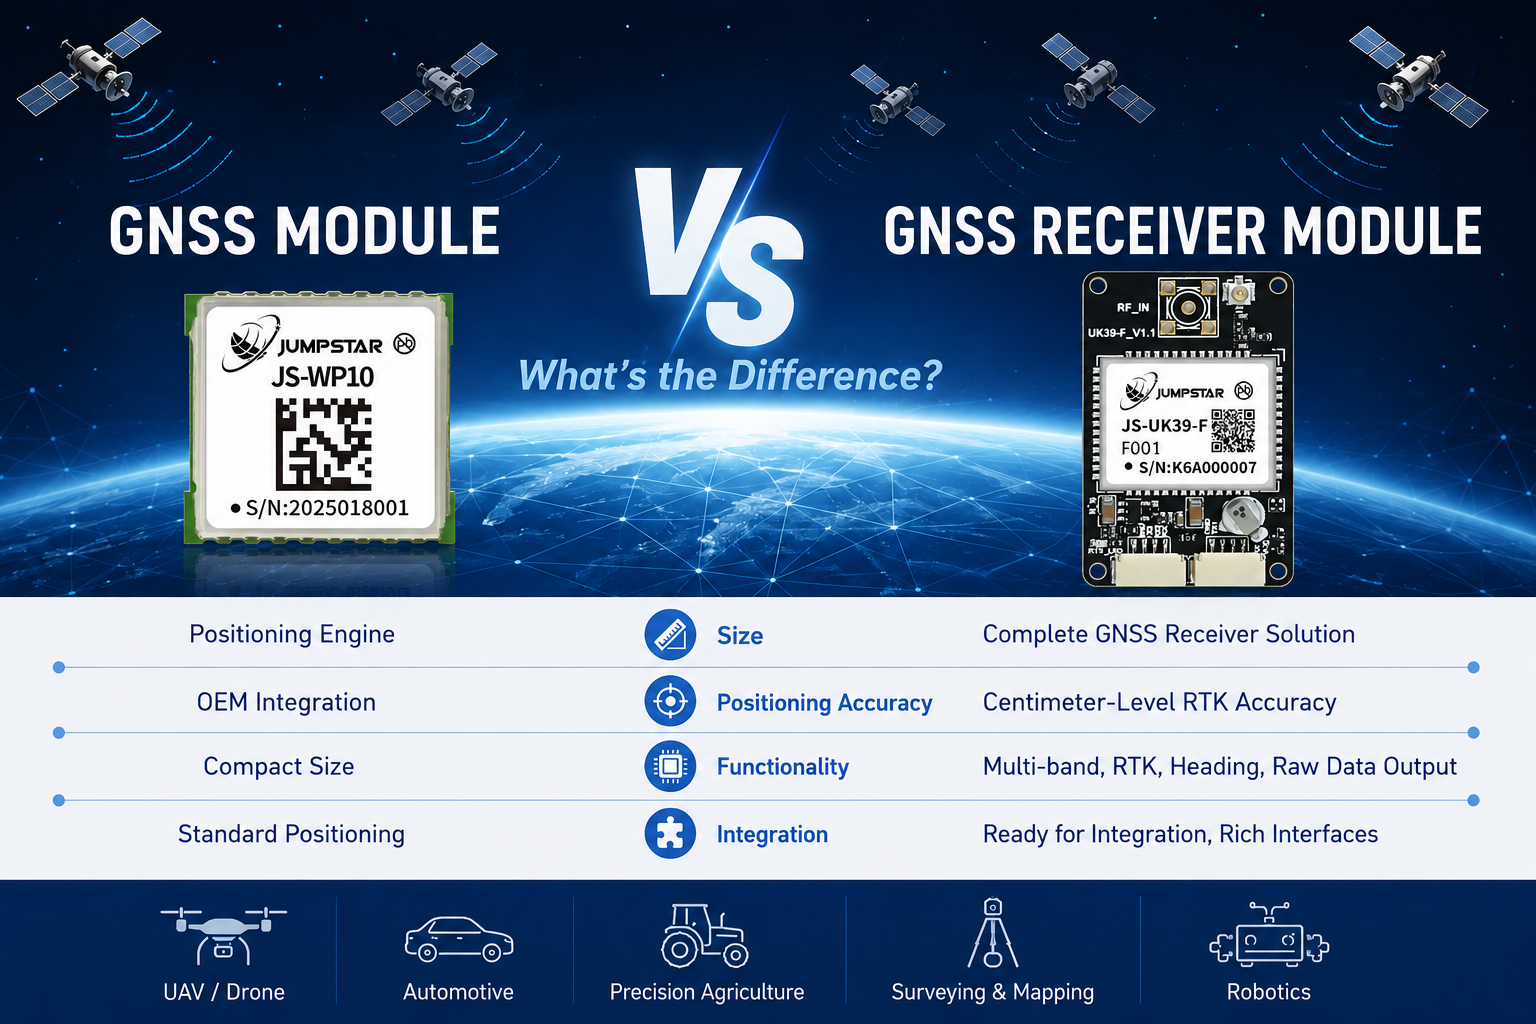
เมื่อวิศวกร OEM และผู้รวมระบบเริ่มประเมินฮาร์ดแวร์ตําแหน่ง GNSS สําหรับผลิตภัณฑ์ของพวกเขา หนึ่งในคําถามแรกที่พวกเขาเจอคือ: ฉันควรใช้โมดูล GNSS หรือจําเป็นต้องใช้โมดูลตัวรับ GNSS? คําเหล่านี้ฟังดูคล้ายกัน และผู้ผลิตหลายรายใช้แทนกันได้ แต่ทั้งสองหมายถึงระดับการบูรณาการฮาร์ดแวร์ ความสามารถในการประมวลผลสัญญาณ และประสิทธิภาพการวางตําแหน่งที่แตกต่างกันโดยพื้นฐาน
การเลือกโซลูชันที่ผิดอาจหมายถึงการออกแบบอุปกรณ์ติดตามที่ง่ายเกินไปด้วยฮาร์ดแวร์ RTK ที่ไม่จําเป็น หรือแย่กว่านั้นคือการออกแบบระบบอัตโนมัติที่มีความแม่นยํารอบโมดูล GNSS พื้นฐานที่ไม่สามารถให้ความแม่นยําตามที่แอปพลิเคชันต้องการได้ คําตัดสินนี้ไม่ได้มีผลแค่กับบิลวัสดุเท่านั้น มันกําหนดการออกแบบฮาร์ดแวร์ ความพยายามในเฟิร์มแวร์ งบประมาณพลังงาน ต้นทุนผลิตภัณฑ์ และสุดท้ายคือเวลาที่คุณจะนําเข้าสู่ตลาด
บทความนี้อ้างอิงประสบการณ์การบูรณาการในโลกจริงเพื่ออธิบายสิ่งที่แยกแยะระหว่างโมดูล GNSSจากโมดูลตัวรับ GNSS, เมื่อโมดูลตัวรับ RTK GNSSกลายเป็นสิ่งจําเป็น และวิธีการตัดสินใจว่าฮาร์ดแวร์ตําแหน่งระดับใดเหมาะกับแอปพลิเคชันของคุณ เราจะใช้ตัวอย่างผลิตภัณฑ์ที่เป็นรูปธรรมจากจัมป์สตาร์ GNSSเพื่อให้แต่ละแนวคิดมีพื้นฐานบนฮาร์ดแวร์จริง แต่กรอบการตัดสินใจจะใช้ได้ไม่ว่าคุณจะเลือกซัพพลายเออร์รายใดในที่สุด
โมดูล GNSS คืออะไร?
Aโมดูล GNSSเป็นส่วนประกอบการกําหนดตําแหน่งที่กะทัดรัดและบูรณาการ ออกแบบมาเพื่อฝังโดยตรงลงในผลิตภัณฑ์ OEM ลองนึกภาพมันเหมือนเครื่องยนต์นําทางดาวเทียมที่ติดตั้งบนแผงวงจรขนาดเล็ก ประกอบด้วยชิปเซ็ต GNSS, ส่วนหน้า RF และส่วนประกอบพาสซีฟที่จําเป็นที่ติดตั้งบนบอร์ดเดียว พร้อมสําหรับการบัดกรีบนแผงวงจรหลักของระบบโฮสต์หรือเชื่อมต่อผ่านอินเทอร์เฟซมาตรฐาน
ลักษณะสําคัญของโมดูล GNSS
- รูปแบบกะทัดรัด— โดยทั่วไปมีขนาดไม่เกิน 15 มม. × 15 มม. โมดูลเหล่านี้ใช้พื้นที่บอร์ดน้อยและสามารถออกแบบให้เหมาะกับพื้นที่จํากัดได้ง่าย
- ใช้พลังงานต่ํา— ปรับแต่งสําหรับการใช้งานด้วยแบตเตอรี่ โดยมีการใช้กระแสไฟฟ้าเฉลี่ยในหลักสิบมิลลิแอมป์ระหว่างการติดตามต่อเนื่อง
- การรับสัญญาณแบบวงเดียว.— โมดูล GNSS ที่ฝังอยู่ส่วนใหญ่ทํางานบนแถบ L1 ให้ความแม่นยําในการระบุตําแหน่งที่ระดับ 2–3 เมตรในสภาพท้องฟ้าเปิด
- พร้อมสําหรับการรวมระบบ OEM— อินเทอร์เฟซการสื่อสารมาตรฐาน เช่น UART, I²C หรือ SPI ช่วยให้เชื่อมต่อกับไมโครคอนโทรลเลอร์โฮสต์ได้อย่างง่ายดาย
- รองรับทุกกลุ่มดาว— โมดูลสมัยใหม่ติดตาม GPS, GLONASS, BeiDou และ Galileo พร้อมกัน ช่วยเพิ่มความน่าเชื่อถือในการซ่อมแซมและเวลาในการซ่อมแซมครั้งแรก
โมดูล GNSS ต้องการเสาอากาศภายนอกที่เชื่อมต่อผ่านแผ่นป้อนสัญญาณ RF หรือตัวเชื่อมต่อ U.FL ระบบโฮสต์รับผิดชอบการจัดการพลังงาน การแยกวิเคราะห์ข้อมูล (NMEA หรือโปรโตคอลไบนารี) และการประมวลผลข้อมูลตําแหน่งในระดับแอปพลิเคชัน ตัวโมดูลเองจัดการการรับดาวเทียม การติดตาม และการคํานวณตําแหน่งภายใน
ตัวอย่าง: โมดูล GNSS ฝังตัว JUMPSTAR JS-WP10
JS-WP10 แสดงให้เห็นว่าโมดูล GNSS ฝังตัวทั่วไปในทางปฏิบัติเป็นอย่างไร ด้วยขนาดเพียง 10.5 × 9.7 มม. ให้ความแม่นยํามาตรฐานในอัตราอัปเดต 5 Hz พร้อมช่องรับและติดตาม 210 ช่อง รองรับการรับสัญญาณพร้อมกันในทุกกลุ่มดาวหลักทั้งสี่กลุ่มบนแถบ L1 โดยมีความแม่นยําในการระบุตําแหน่งอัตโนมัติประมาณ 2.0 เมตร
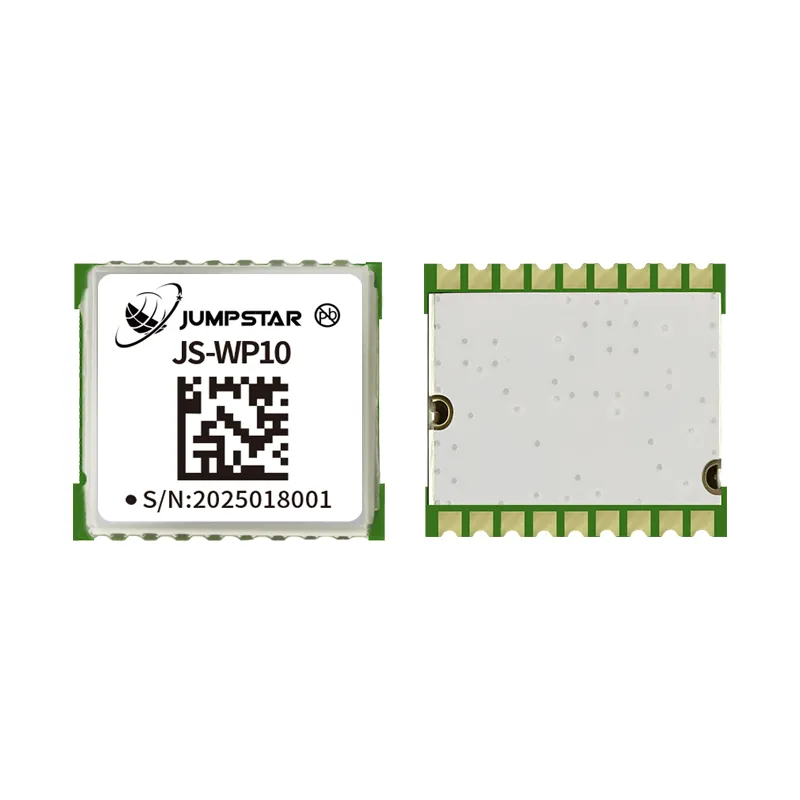
โมดูล GNSS ฝังตัว JS-WP10
โมดูล L1 GNSS ความแม่นยํามาตรฐาน รองรับ 210 ช่องสัญญาณ อัตราอัปเดต 5 Hz และการรับสัญญาณพร้อมกันทุกกลุ่มดาว ขนาดกะทัดรัด 10.5 × 9.7 มม. ออกแบบมาเพื่อการผสานรวมโดยตรงกับ OEM ในโดรน อุปกรณ์ IoT และอุปกรณ์อิเล็กทรอนิกส์สําหรับผู้บริโภค
ดูรายละเอียดสินค้า →วิศวกรที่ผสานรวม JS-WP10 เพียงแค่มีเสาอากาศ แหล่งจ่ายไฟ 3.3V ที่เสถียร และการเชื่อมต่อ UART กับ MCU ของโฮสต์ ประโยค NMEA จะมาถึงที่อัตราบอดที่ตั้งไว้ และเฟิร์มแวร์โฮสต์จะวิเคราะห์ละติจูด ลองจิจูด ความสูง และความเร็ว ความพยายามในการบูรณาการวัดเป็นวัน ไม่ใช่สัปดาห์ ความเรียบง่ายนี้ทําให้โมดูล GNSS แบบฝังตัวเป็นตัวเลือกเริ่มต้นสําหรับแอปพลิเคชันที่ต้องการตําแหน่งที่เชื่อถือได้โดยไม่ต้องเผชิญกับความซับซ้อนของการประมวลผลการแก้ไขที่มีความแม่นยําสูง
โมดูลตัวรับ GNSS คืออะไร?
Aโมดูลตัวรับ GNSS— โดยเฉพาะอย่างยิ่งโมดูลตัวรับ RTK GNSS— ถือเป็นก้าวสําคัญในด้านการบูรณาการฮาร์ดแวร์ ความสามารถในการประมวลผลสัญญาณ และความแม่นยําในการระบุตําแหน่ง ในขณะที่โมดูล GNSS พื้นฐานให้การระบุตําแหน่งอัตโนมัติในช่วง 2–3 เมตร โมดูลรับ RTK GNSS ให้ความแม่นยําระดับเซนติเมตรโดยใช้การแก้ไขจลนศาสตร์แบบเรียลไทม์ในการวัดเฟสพาหะ
อะไรที่ทําให้โมดูลตัวรับ RTK GNSS แตกต่าง?
โมดูลตัวรับ RTK GNSS สร้างขึ้นบนพื้นฐานของโมดูล GNSS มาตรฐาน แต่เพิ่มความสามารถสําคัญหลายประการที่ช่วยให้สามารถระบุตําแหน่งได้อย่างแม่นยําสูง:
- รับสัญญาณหลายความถี่— แทนที่จะติดตามเฉพาะ L1 เท่านั้น โมดูลเหล่านี้จะติดตามสัญญาณ L1/L2 (และบางครั้ง L5) พร้อมกัน การทํางานแบบความถี่คู่ช่วยให้โมดูลคํานวณและชดเชยความล่าช้าในชั้นไอโอโนสเฟียร์ ซึ่งเป็นแหล่งที่มาของข้อผิดพลาดในตําแหน่ง GNSS ที่ใหญ่ที่สุด
- การติดตามเฟสพาหะ.— นอกเหนือจากการวัดระยะเทียม (ระยะรหัส) โมดูล RTK จะติดตามเฟสคลื่นพาหะของสัญญาณ GNSS สิ่งนี้ช่วยให้การวัดระยะทางแม่นยํามากขึ้น ซึ่งจําเป็นสําหรับการกําหนดตําแหน่งในระดับเซนติเมตร
- การประมวลผลการแก้ไข RTCM— โมดูลรับข้อมูลการแก้ไขในรูปแบบ RTCM จากสถานีฐานหรือเครือข่าย NTRIP และใช้การแก้ไขเชิงอนุพันธ์แบบเรียลไทม์เพื่อแก้ไขความกํากวมของจํานวนเต็มในการวัดเฟสพาหะ.
- การทํางานแบบสองโหมดระหว่างฐานและโรเวอร์— โมดูลรับสัญญาณ RTK หลายตัวสามารถตั้งค่าเป็นสถานีฐาน (ส่งการแก้ไข) หรือโรเวอร์ (รับและปรับแก้) เพื่อให้มีความยืดหยุ่นในการติดตั้ง
- จํานวนช่องสัญญาณที่สูงขึ้น— ช่องค้นหาและติดตามเฉพาะทางรองรับภาระการคํานวณเพิ่มเติมจากการประมวลผลสัญญาณหลายความถี่และหลายกลุ่มดาว
ตัวอย่าง: โมดูลรับสัญญาณ JUMPSTAR JS-UK39-F RTK GNSS
JS-UK39-F แสดงให้เห็นว่าโมดูลรับ RTK GNSS ระดับการผลิตสามารถมอบอะไรได้บ้าง สถานีนี้ทํางานบนทั้งความถี่ L1 และ L2 ในกลุ่มดาว GPS, GLONASS, BeiDou และ Galileo โดยมีช่องค้นหา 192 ช่อง และช่องติดตามเฉพาะ 60 ช่อง ความแม่นยําในการวางตําแหน่ง RTK สูงถึง 1 ซม. + 1 ppm ในแนวนอน พร้อมอัตราการอัปเดตสูงสุดถึง 25 Hz ความไวของการติดตามขยายไปถึง -167 dBm ช่วยให้มีประสิทธิภาพที่เชื่อถือได้ในสภาพแวดล้อมที่ท้าทายซึ่งโมดูลมาตรฐานอาจสูญเสียการล็อก

โมดูลรับสัญญาณ JS-UK39-F RTK GNSS
โมดูลกําหนดตําแหน่ง RTK ระดับเซนติเมตร รองรับ L1/L2 แบบสองความถี่, ค้นหา 192 ช่อง + 60 ช่องติดตาม, ความไวติดตาม -167 dBm, อัตราอัปเดต 25 Hz และการทํางานแบบ Base/Rover แบบสองโหมด ออกแบบมาสําหรับการนําทาง UAV, การเกษตรแม่นยํา, การสํารวจ และระบบอัตโนมัติ
ดูรายละเอียดสินค้า →การผสานรวม JS-UK39-F ต้องใช้ความพยายามในการออกแบบมากกว่าโมดูลพื้นฐาน วิศวกรต้องจัดการกับสตรีมข้อมูลแก้ไข (โดยปกติจะมาถึงผ่านลิงก์สื่อสารแยกต่างหาก เช่น 4G หรือ UHF), ดําเนินการแยกวิเคราะห์และส่งต่อ RTCM ไปยังโมดูล และจัดการการกําหนดค่าโมดูลสําหรับการใช้งานฐานหรือโรเวอร์ รางวัลสําหรับความซับซ้อนเพิ่มเติมนี้คือความแม่นยําในการกําหนดตําแหน่งที่ดีกว่าสองเท่า: เซนติเมตรแทนที่จะเป็นเมตร สําหรับการใช้งานที่ความแม่นยําในการกําหนดตําแหน่งมีผลโดยตรงต่อมูลค่าของผลิตภัณฑ์ — การนําทางเครื่องจักรอัตโนมัติ การวัดระดับการสํารวจ เส้นทางบิน UAV ที่แม่นยํา — การแลกเปลี่ยนนี้ไม่เพียงแต่สมเหตุสมผล; มันเป็นสิ่งจําเป็น
โมดูล GNSS เทียบกับโมดูลรับสัญญาณ GNSS: ความแตกต่างสําคัญ
ตารางด้านล่างสรุปความแตกต่างทางวิศวกรรมที่สําคัญระหว่างโมดูล GNSS มาตรฐานกับโมดูลรับ RTK GNSS ใช้ข้อมูลนี้เป็นข้อมูลอ้างอิงอย่างรวดเร็วเมื่อประเมินฮาร์ดแวร์สําหรับการออกแบบใหม่
| พารามิเตอร์ | โมดูล GNSS | โมดูลตัวรับ RTK GNSS |
|---|---|---|
| การบูรณาการฮาร์ดแวร์ | ชิปเซ็ต + RF ด้านหน้าบนบอร์ดเดียว; MCU ของโฮสต์จัดการตรรกะของแอปพลิเคชัน | เครื่องยนต์ GNSS เต็มรูปแบบพร้อมการประมวลผล RF, RTK หลายแบนด์ และการจัดการข้อมูลแก้ไขในตัว |
| ความแม่นยําในการวางตําแหน่ง | 2–3 เมตร (อัตโนมัติ) | 1 ซม. + 1 ppm (RTK คงที่) |
| รองรับความถี่ | เฉพาะ L1 (ซิงเกิลแบนด์) | L1/L2 ความถี่คู่; รองรับ L5 บางส่วน |
| ความสามารถ RTK | ไม่มีให้บริการ | ใช่— อินพุตแก้ไข RTCM, การติดตามเฟสพาหะ, การแก้ไขความกํากวม |
| ข้อมูลการแก้ไข | ไม่ต้องใช้ | RTCM จากสถานีฐานหรือคาสเตอร์ NTRIP จําเป็นสําหรับการทํางาน RTK |
| จํานวนช่องสัญญาณ | ~200 การค้นหา + ติดตามรวมกัน | ช่องค้นหา 192+ ช่อง และช่องติดตามเฉพาะ 60+ ช่อง |
| ความไว | โดยทั่วไปจะติดตามที่ความถี่ -165 ถึง -162 dBm | -167 dBm ความไวในการติดตาม; การรับสัญญาณได้ดีขึ้นในสภาพแวดล้อมที่มีสัญญาณอ่อน |
| Update Rate | ความถี่ปกติ 1–10 Hz | สูงสุด 25 Hz; รองรับแอปพลิเคชันที่มีความไดนามิกสูง |
| โหมดฐาน/โรเวอร์ | ไม่รองรับ | ใช่— สามารถปรับแต่งเป็นสถานีฐานหรือโรเวอร์ได้ |
| ความซับซ้อนของการพัฒนา | ต่ํา— เสาอากาศ + กําลัง + UART; เอาต์พุต NMEA พร้อมใช้งาน | ระดับกลางถึงสูง— การจัดการข้อมูลแก้ไข, โปรโตคอล RTCM, การจัดการการกําหนดค่าที่จําเป็น |
| การใช้พลังงาน | 30–80 mW ปกติ | 200–500 mW ปกติ (การประมวลผลเพิ่มเติมและโซ่ RF คู่) |
| การใช้งานทั่วไป | การติดตามทรัพย์สิน เซ็นเซอร์ IoT โดรนสําหรับผู้บริโภค อุปกรณ์สวมใส่ | อุปกรณ์สํารวจ, ยานยนต์อัตโนมัติ, เกษตรกรรมแม่นยํา, การนําทาง UAV, หุ่นยนต์ |
| ต้นทุน | ต้นทุน BOM ต่ํา — น้อย และความพยายามในการรวมระบบ | สูงกว่า — สะท้อนถึงฮาร์ดแวร์ เฟิร์มแวร์ และประสิทธิภาพเพิ่มเติม |
ข้อคิดสําคัญ
ถ้าการใช้งานของคุณต้องการความแม่นยํามากกว่า 1 เมตร คุณแทบจะแน่นอนว่ากําลังมองหาโมดูลรับสัญญาณ RTK GNSS โมดูล GNSS มาตรฐานไม่สามารถบรรลุความแม่นยําระดับนี้ได้ไม่ว่าจะมีคุณภาพเสาอากาศหรือการปรับแต่งเฟิร์มแวร์อย่างไร
โมดูล GNSS กับโมดูลรับสัญญาณ RTK GNSS: ความแตกต่างของสถาปัตยกรรมฮาร์ดแวร์
การเข้าใจความแตกต่างทางสถาปัตยกรรมระหว่างสองโซลูชันนี้ช่วยให้วิศวกรวางแผนการออกแบบระบบได้อย่างมีประสิทธิภาพมากขึ้น ความต้องการการผสานรวมแตกต่างกันอย่างมากทั้งในฮาร์ดแวร์และเฟิร์มแวร์
สถาปัตยกรรมโมดูล GNSS มาตรฐาน
โมดูล GNSS มาตรฐานจะดําเนินการสายสัญญาณที่ตรงไปตรงมา:
- อินพุตเสาอากาศ— เสาอากาศแบบพาสซีฟหรือแอคทีฟที่เชื่อมต่อผ่าน U.FL หรือแผ่นบัดกรี
- ตัวกรอง SAW + LNA— การกรองแบนด์พาสและการขยายสัญญาณ GNSS L1 ที่มีสัญญาณรบกวนต่ํา
- ส่วนหน้า RF + โปรเซสเซอร์เบสแบนด์— การแปลงสัญญาณลง การรับสัญญาณ และการติดตาม
- การคํานวณตําแหน่ง— เฟิร์มแวร์บนเครื่องคํานวณ PVT (ตําแหน่ง, ความเร็ว, เวลา) จากการวัดระยะเทียม
- เอาต์พุตแบบอนุกรม— ประโยค NMEA หรือโปรโตคอลไบนารีเฉพาะผู้ผลิตที่ส่งออกไปยัง MCU โฮสต์ผ่าน UART/I²C/SPI
จากมุมมองของระบบโฮสต์ โมดูล GNSS เป็นเหมือนอุปกรณ์ต่อพ่วงโดยพื้นฐาน MCU โฮสต์จะอ่านสตรีมอนุกรม ดึงฟิลด์ที่ต้องการ และป้อนข้อมูลเข้าสู่แอปพลิเคชัน ไม่มีข้อมูลแก้ไขให้จัดการ ไม่มีสถานีฐานให้กําหนดค่า และไม่มีการแก้ไขความคลุมเครือให้ตรวจสอบ สถาปัตยกรรมของระบบมีดังนี้:
เสาอากาศ GNSS →โมดูล GNSS → MCU →การใช้งาน
สถาปัตยกรรมโมดูลตัวรับ RTK GNSS
โมดูลตัวรับ RTK GNSS ต้องการสถาปัตยกรรมระบบที่ซับซ้อนมากขึ้น นอกเหนือจากสายสัญญาณมาตรฐานของ GNSS แล้ว ยังมีการเพิ่มชั้นการประมวลผลที่สําคัญหลายชั้น:
- ส่วนหน้าคลื่นวิทยุหลายแบนด์— มีโซ่ RF แยกสําหรับ L1 และ L2 (และ L5 เมื่อรองรับ) แต่ละสายมีการกรองและขยายสัญญาณโดยเฉพาะ
- การประมวลผลสัญญาณแบบขนาน— โปรเซสเซอร์เบสแบนด์จัดการการติดตามโค้ดเฟสและพาหะพร้อมกันในทุกย่านความถี่และกลุ่มความถี่ที่ใช้งาน
- เครื่องยนต์ RTK— นี่คือจุดแตกต่างที่สําคัญ เครื่องยนต์ RTK ใช้ข้อมูลแก้ไขกับการวัดเฟสพาหะ, แก้ไขความกํากวมของจํานวนเต็ม และสร้างคําตอบ RTK แบบคงที่
- อินเทอร์เฟซข้อมูลแก้ไข— โมดูลต้องรับข้อมูลการแก้ไข RTCM จากแหล่งภายนอก (สถานีฐาน, NTRIP caster หรือลิงก์วิทยุ) โดยปกติจะมาถึงผ่านช่องทางการสื่อสารแยกต่างหาก
- ผลผลิตอัตราสูง— ข้อมูลตําแหน่ง ความเร็ว และทิศทางที่แก้ไขด้วย RTK ที่ความถี่ 10–25 Hz เพื่อรองรับการใช้งานแบบไดนามิก
สถาปัตยกรรมระบบสําหรับโซลูชัน RTK จะเพิ่มเส้นทางข้อมูลแก้ไขภายนอก:
เสาอากาศ GNSS →โมดูลรับสัญญาณ RTK → MCU →การใช้งาน
↑ ข้อมูลการแก้ไข (RTCM ผ่าน 4G/UHF/NTRIP)
ความซับซ้อนเพิ่มเติมนี้มีผลต่อทีมออกแบบในทางปฏิบัติ วิศวกรฮาร์ดแวร์ต้องเพิ่มโมเด็มข้อมูลแก้ไข (โมดูล 4G หรือวิทยุ UHF) ลงใน BOM วิศวกรเฟิร์มแวร์ต้องดําเนินการแยกวิเคราะห์และส่งต่อข้อความ RTCM, จัดการการเชื่อมต่อไคลเอนต์ NTRIP และจัดการโหมดการทํางานของเครื่องรับ (ฐานเทียบกับโรเวอร์) รวมถึงการกําหนดค่า ทีมตรวจสอบต้องทดสอบเวลาการจับค่า RTK การจับภาพ ประสิทธิภาพการจับภาพใหม่ และความแม่นยําภายใต้ระยะทางพื้นฐานและสภาพแวดล้อมที่แตกต่างกัน
ควรเลือกโมดูล GNSS เมื่อใด?
โมดูล GNSS มาตรฐานเป็นตัวเลือกที่เหมาะสมเมื่อความต้องการของแอปพลิเคชันของคุณอยู่ในขอบเขตดังต่อไปนี้:
ความแม่นยําในการวางตําแหน่ง 2–3 เมตรก็เพียงพอแล้ว
หากผลิตภัณฑ์ของคุณต้องการรู้ว่ารถอยู่บนถนนสายไหน จุดเซ็นเซอร์ถูกติดตั้งในสนามไหน หรือตําแหน่งโดยประมาณของพัสดุ โมดูล GNSS มาตรฐานก็ให้ความแม่นยําที่เพียงพอแล้ว แอปพลิเคชันอย่างเทเลเมติกส์ของกองยานพาหนะ ตัวติดตามสินทรัพย์ และเซ็นเซอร์สิ่งแวดล้อม IoT ทํางานได้ดีในช่วงความแม่นยํานี้
อายุการใช้งานแบตเตอรี่เป็นเรื่องสําคัญหลัก
โมดูล GNSS ที่ฝังอยู่ในตัวจะใช้พลังงานน้อยกว่าโมดูลรับสัญญาณ RTK อย่างมาก — โดยทั่วไปจะประมาณหนึ่งในห้าถึงหนึ่งในสิบของกระแสไฟฟ้า สําหรับอุปกรณ์ที่ใช้แบตเตอรี่ซึ่งต้องทํางานเป็นเดือนหรือหลายปีระหว่างการชาร์จ การประหยัดพลังงานของโมดูลมาตรฐานถือเป็นปัจจัยสําคัญ ตัวอย่างเช่น JS-WP10 สามารถเข้าสู่โหมดติดตามพลังงานต่ําที่ช่วยยืดอายุแบตเตอรี่ได้อย่างมาก พร้อมกับการอัปเดตตําแหน่งเป็นระยะ ๆ
พื้นที่ PCB และต้นทุน BOM ถูกจํากัดอย่างเข้มงวด
โมดูล GNSS มาตรฐานที่มีขนาดต่ํากว่า 12 มม. × 12 มม. สามารถผสานรวมเข้ากับดีไซน์ที่มีพื้นที่จํากัดมากที่สุด ด้วยจํานวนชิ้นส่วนภายนอกที่น้อยที่สุด — โดยทั่วไปจะเป็นเพียงเสาอากาศ ตัวเก็บประจุแยกส่วน และตัวเก็บประจุสํารองสําหรับ RTC — พื้นที่รวมของ PCB และต้นทุน BOM จึงยังคงต่ํา
ไทม์ไลน์การพัฒนาค่อนข้างเร่งด่วน
การผสานรวมโมดูล GNSS มาตรฐานเป็นกระบวนการที่เข้าใจกันดี โมดูลส่วนใหญ่จะส่งออกประโยค NMEA โดยค่าเริ่มต้น และการออกแบบอ้างอิง บันทึกการใช้งาน และทรัพยากรชุมชนก็มีให้ใช้อย่างกว้างขวาง วิศวกรฝังตัวที่มีประสบการณ์สามารถมีโมดูลที่ทําตําแหน่งที่เชื่อถือได้บนต้นแบบ PCB ภายในวันทํางานเดียว
เหมาะสมที่สุด
การใช้งานทั่วไปของโมดูล GNSS มาตรฐาน ได้แก่ โดรนสําหรับผู้บริโภคที่มีฟังก์ชัน RTH (Return to Home) พื้นฐาน, แท็กติดตามทรัพย์สิน, โหนดเซ็นเซอร์เกษตรกรรม, ปลอกคอติดตามสัตว์ป่า และอุปกรณ์ IoT ใด ๆ ที่การรู้ตําแหน่งภายในไม่กี่เมตรจะตอบโจทย์การใช้งาน
ควรเลือกโมดูลรับสัญญาณ RTK GNSS เมื่อใด?
โมดูลตัวรับ RTK GNSS จะจําเป็นเมื่อแอปพลิเคชันต้องการความแม่นยําในการวางตําแหน่ง ซึ่งโมดูลมาตรฐานไม่สามารถให้ได้โดยพื้นฐาน นี่คือสถานการณ์ที่ RTK เป็นทางเลือกที่เหมาะสม:
คุณต้องการความแม่นยําระดับเซนติเมตร
อุปกรณ์สํารวจ การควบคุมเครื่องจักรก่อสร้าง และการนําทางอุปกรณ์เกษตรกรรมที่แม่นยํา ล้วนต้องการความแม่นยําในการวางตําแหน่งในช่วงเซนติเมตร แม้จะเบี่ยงเบนเพียง 10–20 เซนติเมตร ระบบเหล่านี้ก็ไม่สามารถใช้งานได้ตามวัตถุประสงค์ที่ตั้งใจไว้ JS-UK39-F ให้ความแม่นยํา RTK 1 ซม. + 1 ppm ซึ่งเป็นระดับความแม่นยําที่ผู้เชี่ยวชาญและระบบควบคุมเครื่องจักรไว้วางใจ
แอปพลิเคชันของคุณทํางานในสภาพแวดล้อมที่มีปัญหาสัญญาณ
หุบเขาในเมือง เรือนยอดไม้ และโครงสร้างโลหะใกล้เคียง สร้างการลดทอนสัญญาณหลายทางและสัญญาณ โมดูลตัวรับ RTK ที่มีความไวในการติดตาม -167 dBm และรองรับหลายความถี่ สามารถล็อกและให้การแก้ที่เชื่อถือได้ในสภาวะที่โมดูลมาตรฐานเกิดการขาดบ่อยครั้ง การทํางานแบบสองความถี่ยังช่วยแก้ไขไอโอโนสเฟียร์ที่ช่วยเพิ่มความแม่นยําในช่วงที่มีกิจกรรมสุริยะสูง
ผลิตภัณฑ์ต้องทํางานได้ทั้งในฐานะฐานและโรเวอร์
บางแอปพลิเคชันต้องใช้ฮาร์ดแวร์เดียวกันในการทํางานกับสถานีฐานหรือโรเวอร์ ขึ้นอยู่กับการติดตั้ง ตัวอย่างเช่น ทีมสํารวจอาจตั้งค่าหน่วยหนึ่งเป็นสถานีฐานชั่วคราว ขณะที่หน่วยอื่น ๆ ทําหน้าที่เป็นรถสํารวจ โมดูลอย่าง JS-UK39-F รองรับการทํางานแบบสองโหมด ทําให้ไม่จําเป็นต้องออกแบบและสต็อกฮาร์ดแวร์สองชุดแยกกัน
ต้องการประสิทธิภาพที่มีความไดนามิกสูง
UAV ที่บินด้วยความเร็ว 15–20 เมตรต่อวินาที ยานยนต์ภาคพื้นดินอัตโนมัติที่บินด้วยความเร็ว และระบบหุ่นยนต์ที่ทําการเคลื่อนที่อย่างรวดเร็ว ต้องการการอัปเดตตําแหน่งที่อัตราสูงกว่า 10 Hz อย่างมาก โมดูลรับสัญญาณ RTK มักรองรับอัตราการส่งออกที่ 20–25 Hz ซึ่งให้ข้อมูลตําแหน่งที่มีความหน่วงต่ําและความแม่นยําสูงที่ตัวควบคุมการบินและระบบนําทางต้องการเพื่อให้วงจรควบคุมเสถียร
สําคัญ
โมดูลตัวรับ RTK GNSS ไม่ใช่แค่ "โมดูล GNSS ที่แม่นยํามากขึ้น" เท่านั้น ทั้งสองเป็นแพลตฟอร์มฮาร์ดแวร์ที่แตกต่างกันโดยพื้นฐาน สร้างขึ้นบนสถาปัตยกรรมการประมวลผลสัญญาณที่แตกต่างกัน การตัดสินใจใช้ควรขึ้นอยู่กับว่าความแม่นยําระดับเซนติเมตร การประมวลผลหลายความถี่ หรือการรองรับการแก้ไข RTK เป็นสิ่งจําเป็นต่อฟังก์ชันหลักของผลิตภัณฑ์หรือไม่
เมื่อไหร่ที่คุณต้องการโซลูชันเครื่องรับสัญญาณ RTK แบบครบวงจร?
มีชั้นที่สามในโครงสร้างฮาร์ดแวร์วางตําแหน่งของ GNSS นอกเหนือจากโมดูลฝังตัว:โซลูชันเครื่องรับสัญญาณ RTK แบบครบวงจร. นี่คืออุปกรณ์ที่บูรณาการเต็มรูปแบบและพร้อมใช้งานในกล่อง ซึ่งบรรจุเครื่องยนต์ RTK, RF หลายย่านความถี่, โมเด็มข้อมูลแก้ไข และอินเทอร์เฟซภายนอกไว้ในเครื่องเดียว มันอยู่บนสุดของปิรามิดการบูรณาการ:
โมดูล GNSS → โมดูลตัวรับ RTK GNSS →โซลูชันตัวรับ RTK ครบวงจร
โซลูชันตัวรับสัญญาณครบวงจรเป็นตัวเลือกที่เหมาะสมสําหรับแอปพลิเคชันที่ต้องการประสิทธิภาพสูงสุด และความพยายามทางวิศวกรรมในการผสานรวมและรับรองโซลูชันระดับโมดูลไม่คุ้มค่าทางเศรษฐกิจ เหมาะอย่างยิ่งสําหรับ:
- ระบบนําทางอัตโนมัติของอากาศยานไร้คนขับและโดรน— โดยที่ต้องมีการนําสัญญาณเสาอากาศคู่ การป้องกันการรบกวนสัญญาณ และการป้องกันการปลอมแปลงสัญญาณ เพื่อความปลอดภัยในการดําเนินงานนอกเส้นสายตา
- หุ่นยนต์และยานยนต์ภาคพื้นดินอัตโนมัติ— ซึ่งข้อมูลตําแหน่งและท่าทางที่มีความหน่วงต่ํามากจะถูกป้อนโดยตรงเข้าสู่อัลกอริทึมควบคุมแบบเรียลไทม์
- ระบบสํารวจมืออาชีพ— โดยที่เครื่องรับเป็นเครื่องมือวัดหลักและต้องเป็นไปตามมาตรฐานความแม่นยําระดับการสํารวจตั้งแต่แกะกล่อง
- การสร้างต้นแบบอย่างรวดเร็วและการผลิตในปริมาณน้อย— เมื่อต้นทุน NRE ของการบูรณาการระดับโมดูลสูงกว่าเบี้ยต่อหน่วยของเครื่องรับครบชุด
ตัวอย่าง: เครื่องรับสัญญาณ RTK มืออาชีพ JUMPSTAR X43H-AH
X43H-AH แสดงให้เห็นว่าโซลูชันตัวรับสัญญาณ RTK ที่ครบวงจรมีอะไรให้ มีช่องสัญญาณฮาร์ดแวร์ 789 ช่องสําหรับการประมวลผลสัญญาณแบบทุกกลุ่มดาว, หลายความถี่ (L1/L2/L5), ความสามารถในการนําทางเสาอากาศคู่ และความแม่นยําในแนวนอน RTK ที่ 0.6 ซม. + 0.5 ppm ออกแบบมาสําหรับระบบอัตโนมัติ โดยรวมการป้องกันการรบกวนและการปลอมแปลง พร้อมเอาต์พุตตําแหน่งที่มีความหน่วงต่ํามากที่ความถี่สูงสุด 20 Hz
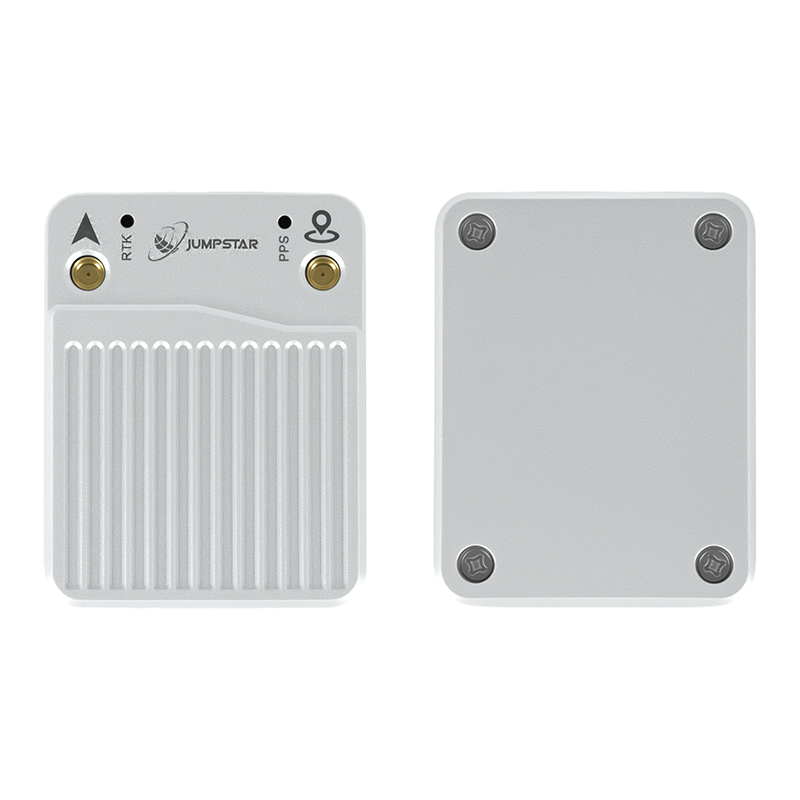
โซลูชันเครื่องรับสัญญาณ RTK ระดับมืออาชีพ X43H-AH
ระบบระบุตําแหน่ง RTK ครบวงจร พร้อมช่องสัญญาณฮาร์ดแวร์ 789 ช่อง, รองรับหลายความถี่ L1/L2/L5, ทิศทางเสาอากาศคู่, ความแม่นยํา RTK 0.6 ซม. + 0.5 ppm, ป้องกันการรบกวนและป้องกันการปลอมแปลง และเอาต์พุตที่มีความหน่วงต่ํามาก สร้างขึ้นเพื่อการนําทาง UAV, หุ่นยนต์ และการบูรณาการระบบอัตโนมัติ
ดูรายละเอียดสินค้า →การตัดสินใจระหว่างการผสานโมดูลกับการติดตั้งเครื่องรับสัญญาณครบชุดขึ้นอยู่กับการแลกเปลี่ยนระหว่างการลงทุนทางวิศวกรรมกับต้นทุนต่อหน่วย การผสานโมดูลต้องใช้ความพยายามในการออกแบบล่วงหน้ามากขึ้น แต่ทําให้ต้นทุน BOM ต่อหน่วยที่ปริมาณต่ํากว่า โซลูชันเครื่องรับสัญญาณครบวงจรช่วยลดเวลาในการนําเข้าสู่ตลาดและขจัดความเสี่ยงในการรวมระบบ แต่มีต้นทุนฮาร์ดแวร์ต่อหน่วยสูงขึ้น สําหรับนักพัฒนาระบบอัตโนมัติจํานวนมาก ระยะเวลาการพัฒนาที่ลดลงและประสิทธิภาพที่ได้รับการยืนยันของโซลูชันครบวงจรทําให้เป็นเส้นทางที่ได้รับความนิยม
วิธีเลือกโซลูชัน GNSS ที่เหมาะสม
การเลือกฮาร์ดแวร์ตําแหน่ง GNSS ที่เหมาะสมสําหรับผลิตภัณฑ์ของคุณต้องผ่านจุดตัดสินใจสําคัญสี่ประการ การตอบคําถามแต่ละข้ออย่างตรงไปตรงมาตามข้อกําหนดของผลิตภัณฑ์ของคุณจะชี้นําคุณไปยังระดับโซลูชันที่ถูกต้อง
1. กําหนดข้อกําหนดความแม่นยําของคุณ
นี่คือตัวกรองที่สําคัญที่สุด ถ้าผลิตภัณฑ์ของคุณสามารถทํางานได้ด้วยความแม่นยํา 2–3 เมตร โมดูล GNSS มาตรฐานแทบจะเป็นตัวเลือกที่เหมาะสม — จะมีขนาดเล็กกว่า ราคาถูกกว่า และง่ายต่อการติดตั้ง หากคุณต้องการความแม่นยําต่ํากว่าเมตรสําหรับการนําทางระดับเลนหรือการนําทางที่แม่นยํา คุณต้องมีตัวรับที่รองรับ DGNSS หรือ SBAS อย่างน้อยที่สุด หากคุณต้องการความแม่นยําระดับเซนติเมตรสําหรับการสํารวจ การควบคุมเครื่องจักร หรือการทํางานอัตโนมัติ RTK เป็นสิ่งที่ไม่สามารถต่อรองได้
- ตําแหน่งมาตรฐาน (2–3 ม.)→ โมดูล GNSS
- การวางตําแหน่งในมิเตอร์ย่อย→ โมดูลรับสัญญาณ GNSS พร้อม SBAS/DGNSS
- การกําหนดตําแหน่ง RTK ระดับเซนติเมตร→ โมดูลตัวรับ RTK GNSS หรือตัวรับ RTK ครบชุด
2. พิจารณาข้อกําหนดการบูรณาการ
คุณมีทรัพยากรด้านการออกแบบและพัฒนาสําหรับการผสานรวม GNSS มากแค่ไหน? แนวทางในระดับโมดูลต้องการการออกแบบฮาร์ดแวร์ การพัฒนาเฟิร์มแวร์ และการตรวจสอบความถูกต้อง โซลูชันตัวรับสัญญาณครบวงจรช่วยลดการรวมเข้ากับการติดตั้งแบบกลไก การเดินสายไฟ และการกําหนดค่าอินเทอร์เฟซข้อมูล จงมีความเป็นจริงเกี่ยวกับความสามารถและความเชี่ยวชาญของทีมคุณ
3. ประเมินสภาพแวดล้อมการใช้งาน
สภาพแวดล้อมการทํางานมีผลทั้งต่อความไวที่ต้องการและความจําเป็นในการรองรับหลายความถี่ แอปพลิเคชันที่ทํางานภายใต้ท้องฟ้าเปิดที่มีทัศนวิสัยดาวเทียมดีสามารถบรรลุเป้าหมายความแม่นยําด้วยฮาร์ดแวร์ที่เรียบง่ายกว่า การใช้งานในเมือง ใต้ร่มเงาต้นไม้ หรือพื้นผิวที่สะท้อนแสงใกล้ต้องการความไวที่ดีขึ้น การแก้ไขไอโอโนสเฟียร์หลายความถี่ และอาจมีฟีเจอร์ป้องกันการรบกวนสัญญาณ
- ท้องฟ้าเปิด คงที่ หรือไดนามิกต่ําโมดูล GNSS มาตรฐาน→อาจเพียงพอ
- หุบเขาในเมือง มีสิ่งกีดขวางบางส่วน→แนะนําให้ใช้โมดูลรับสัญญาณที่มีความไวสูงแบบหลายกลุ่ม
- สภาพแวดล้อมอุตสาหกรรมที่มีการรบกวนสูง→ RTK receiver ที่มีการป้องกันการรบกวนและการปลอมแปลง
4. พิจารณาทรัพยากรและกําหนดเวลาการพัฒนา
การผสานรวมโมดูล GNSS มักต้องใช้เวลา 2–4 สัปดาห์ในการพัฒนาวิศวกรรมสําหรับทีมฝังตัวที่มีความสามารถ รวมถึงการปรับแต่งและตรวจสอบเสาอากาศ โมดูลตัวรับ RTK GNSS เพิ่มการจัดการข้อมูลแก้ไข การใช้งานไคลเอนต์ NTRIP และการตรวจสอบประสิทธิภาพ RTK — คาดว่าจะใช้เวลาประมาณ 6–12 สัปดาห์สําหรับการออกแบบที่พร้อมใช้งานจริง โซลูชันเครื่องรับสัญญาณ RTK แบบครบวงจรสามารถผสานรวมได้ภายในไม่กี่วัน ทําให้เป็นเส้นทางสู่ตลาดที่เร็วที่สุด
โซลูชันการกําหนดตําแหน่ง JUMPSTAR GNSS
JUMPSTAR ให้บริการฮาร์ดแวร์ตําแหน่ง GNSS ครอบคลุมทั้งสามชั้นของปิรามิดการผสานรวม ช่วยให้ลูกค้า OEM สามารถเลือกระดับโซลูชันที่ตรงกับความต้องการแอปพลิเคชันและทรัพยากรการพัฒนาของตนได้:
- โมดูล GNSS ฝังตัว— อุปกรณ์วางตําแหน่งขนาดกะทัดรัด ประหยัดพลังงาน สําหรับการรวมระบบ OEM โดยตรง เหมาะสําหรับอุปกรณ์ IoT, โดรนสําหรับผู้บริโภค, ตัวติดตามสินทรัพย์ และแอปพลิเคชันใด ๆ ที่ต้องการความแม่นยํามาตรฐานและผลกระทบจาก BOM น้อยที่สุด
- โมดูลตัวรับ RTK GNSS— โมดูลกําหนดตําแหน่งหลายความถี่ระดับเซนติเมตร รองรับการแก้ไข RTK การทํางานแบบสองโหมดฐาน/โรเวอร์ และเอาต์พุต 25 Hz สร้างขึ้นสําหรับอุปกรณ์สํารวจ การเกษตรแม่นยํา การนําทาง UAV และระบบอัตโนมัติ
- โซลูชันเครื่องรับสัญญาณ RTK ระดับมืออาชีพ— ระบบกําหนดตําแหน่งครบวงจรพร้อมกล่อง 789 ช่องสัญญาณ ช่องสัญญาณแบบเสาอากาศคู่ ป้องกันการรบกวนและป้องกันการปลอมแปลง และเอาต์พุตที่มีความหน่วงต่ํามาก เหมาะสําหรับ UAV อัตโนมัติ หุ่นยนต์ และงานสํารวจระดับมืออาชีพ
กุญแจสําคัญในการเลือกโซลูชันที่เหมาะสมคือการเข้าใจว่าแอปพลิเคชันของคุณอยู่ตรงไหนในสเปกตรัมความแม่นยําเทียบกับการบูรณาการเรียกดูสินค้าทั้งหมดหรือติดต่อทีมวิศวกรรมของ JUMPSTARเพื่อพูดคุยเกี่ยวกับความต้องการเฉพาะของคุณ
คําถามที่พบบ่อย
ความแตกต่างระหว่างโมดูล GNSS กับโมดูลตัวรับ GNSS คืออะไร?
โมดูล GNSS เป็นส่วนประกอบการกําหนดตําแหน่งแบบฝังตัวพื้นฐานที่ให้การกําหนดตําแหน่งอัตโนมัติด้วยความแม่นยํา 2–3 เมตร โดยใช้การรับสัญญาณแบบแถบเดียว (L1) โมดูลตัวรับ GNSS โดยเฉพาะโมดูลตัวรับ RTK GNSS เพิ่มการรองรับหลายความถี่ การติดตามระยะพาหะ การประมวลผลการแก้ไข RTCM และการทํางานแบบสองโหมดฐาน/โรเวอร์ ช่วยให้สามารถระบุตําแหน่งได้แม่นยําในระดับเซนติเมตร โมดูลตัวรับมีความสามารถในการประมวลผลสัญญาณมากขึ้นอย่างมากและต้องการข้อมูลแก้ไขภายนอกสําหรับการทํางาน RTK
โมดูลตัวรับ RTK GNSS มีความแม่นยํามากกว่าโมดูล GNSS มาตรฐานหรือไม่?
ใช่ มากกว่าประมาณสองเท่าของขนาด. โมดูล GNSS มาตรฐานโดยทั่วไปจะสามารถสร้างความแม่นยําอัตโนมัติได้ 2–3 เมตร โมดูลตัวรับ RTK GNSS สามารถทําความเร็วได้ 1 ซม. + 1 ppm ภายใต้สภาวะคงที่ของ RTK การพัฒนาความแม่นยํานี้มาจากการติดตามเฟสพาหะแบบความถี่คู่และการประมวลผลการแก้ไขเชิงต่างแบบเรียลไทม์ — ความสามารถที่โมดูล GNSS มาตรฐานไม่มี
โมดูล GNSS จําเป็นต้องมีโปรเซสเซอร์ภายนอกหรือไม่?
ใช่ โมดูล GNSS จะส่งออกข้อมูลตําแหน่ง (โดยทั่วไปในรูปแบบ NMEA) ผ่านอินเทอร์เฟซอนุกรม แต่ต้องใช้ไมโครคอนโทรลเลอร์โฮสต์เพื่อวิเคราะห์ข้อมูล จัดการการกําหนดค่าของโมดูล และผสานข้อมูลตําแหน่งเข้ากับแอปพลิเคชัน MCU ของโฮสต์จัดการการจัดการพลังงาน โปรโตคอลการสื่อสาร และการประมวลผลเฉพาะของแอปพลิเคชัน
โซลูชัน GNSS แบบไหนเหมาะกับการใช้งาน UAV มากกว่ากัน?
มันขึ้นอยู่กับภารกิจของ UAV โดรนสําหรับผู้บริโภคและงานอดิเรกที่ทําหน้าที่พื้นฐาน Return-to-Home สามารถใช้โมดูล GNSS มาตรฐานได้ UAV มืออาชีพที่ทําการสํารวจอย่างแม่นยํา การตรวจสอบอัตโนมัติ หรือการพ่นสารเคมีทางการเกษตร จําเป็นต้องใช้โมดูลรับ RTK GNSS ที่มีความแม่นยําระดับเซนติเมตร UAV อัตโนมัติที่ปฏิบัติการนอกเส้นสายตาอาจต้องการโซลูชันเครื่องรับ RTK แบบครบวงจรที่มีระบบนําทางเสาอากาศคู่และการป้องกันการรบกวนเพื่อการนําทางที่สําคัญต่อความปลอดภัย
ควรเลือกตําแหน่ง RTK แทน GNSS มาตรฐานเมื่อไหร่?
เลือก RTK เมื่อฟังก์ชันหลักของแอปพลิเคชันของคุณขึ้นอยู่กับความแม่นยําในการจัดตําแหน่งที่ดีกว่า 1 เมตร ซึ่งรวมถึงการสํารวจและทําแผนที่ การเกษตรแม่นยํา (ระบบควบคุมพวงมาลัยอัตโนมัติและควบคุมส่วนตัด) การนําทางเครื่องจักรก่อสร้าง การนําทางรถยนต์อัตโนมัติ และการใช้งานใด ๆ ที่แม้แต่ข้อผิดพลาดในตําแหน่งเพียงไม่กี่สิบเซนติเมตรก็อาจส่งผลกระทบต่อประสิทธิภาพหรือความปลอดภัยของผลิตภัณฑ์
โมดูลตัวรับ GNSS สามารถรวมเข้ากับผลิตภัณฑ์ OEM ได้หรือไม่?
แน่นอน โมดูลตัวรับ RTK GNSS ถูกออกแบบมาโดยเฉพาะสําหรับการรวมระบบ OEM โดยทั่วไปจะจัดส่งในรูปแบบผลิตภัณฑ์ระดับบอร์ดที่สามารถติดตั้งภายในตู้โฮสต์ของระบบ เชื่อมต่อกับ MCU โฮสต์ผ่านอินเทอร์เฟซอนุกรมมาตรฐาน ข้อพิจารณาด้านการออกแบบหลักเมื่อเทียบกับโมดูลพื้นฐานคือลิงก์สื่อสารข้อมูลแก้ไขและความต้องการพลังงานและพื้นที่ PCB ที่เพิ่มขึ้น
ความแตกต่างระหว่างโมดูล GNSS กับบอร์ด OEM คืออะไร?
บางครั้งคําเหล่านี้ใช้แทนกันได้ แต่โมดูล GNSS โดยทั่วไปจะเป็นส่วนประกอบฝังตัวขนาดเล็กกว่า มีต้นทุนต่ํากว่า มีความสามารถในการระบุตําแหน่งพื้นฐานและมีอินเทอร์เฟซภายนอกน้อยมาก บอร์ด OEM เป็นเครื่องรับ RTK ขนาดใหญ่ มีประสิทธิภาพมากกว่า มี I/O ที่หลากหลายกว่า อัตราอัปเดตสูงกว่า และเฟิร์มแวร์ระดับสํารวจ บอร์ด OEM ใกล้เคียงกับโซลูชันตัวรับสัญญาณครบวงจรมากกว่าโมดูล GNSS พื้นฐาน และโดยทั่วไปต้องการการประมวลผลฝั่งโฮสต์น้อยกว่าการรวมโมดูล
ฉันจําเป็นต้องมีสถานีฐานเพื่อให้ RTK ทํางานได้ไหม?
ใช่ การวางตําแหน่ง RTK ต้องการแหล่งข้อมูลสําหรับการแก้ไข อาจเป็นสถานีฐานจริงที่คุณตั้งไว้ที่ตําแหน่งที่รู้จัก บริการเครือข่าย RTK (NTRIP) ที่เข้าถึงผ่านอินเทอร์เน็ต หรือเครือข่าย CORS (สถานีอ้างอิงที่ทํางานต่อเนื่อง) ในพื้นที่ ข้อมูลการแก้ไขจะถูกส่งในรูปแบบ RTCM และต้องส่งต่อไปยังโมดูลรับ RTK GNSS ผ่านลิงก์สื่อสาร เช่น 4G เซลลูลาร์ วิทยุ UHF หรือ Wi-Fi
แหล่งข้อมูลที่เกี่ยวข้อง:
•ผลิตภัณฑ์ JUMPSTAR GNSS— เรียกดูพอร์ตโฟลิโอสินค้าทั้งหมด
•ติดต่อ JUMPSTAR— พูดคุยเกี่ยวกับโครงการของคุณกับวิศวกรแอปพลิเคชัน
•แผ่นข้อมูล JS-WP10— โมดูล GNSS ความแม่นยํามาตรฐาน
•แผ่นข้อมูล JS-UK39-F— โมดูลตัวรับ RTK GNSS
•แผ่นข้อมูล X43H-AH— โซลูชันเครื่องรับสัญญาณ RTK ระดับมืออาชีพ
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


